현미경 아래의 섬세한 손길
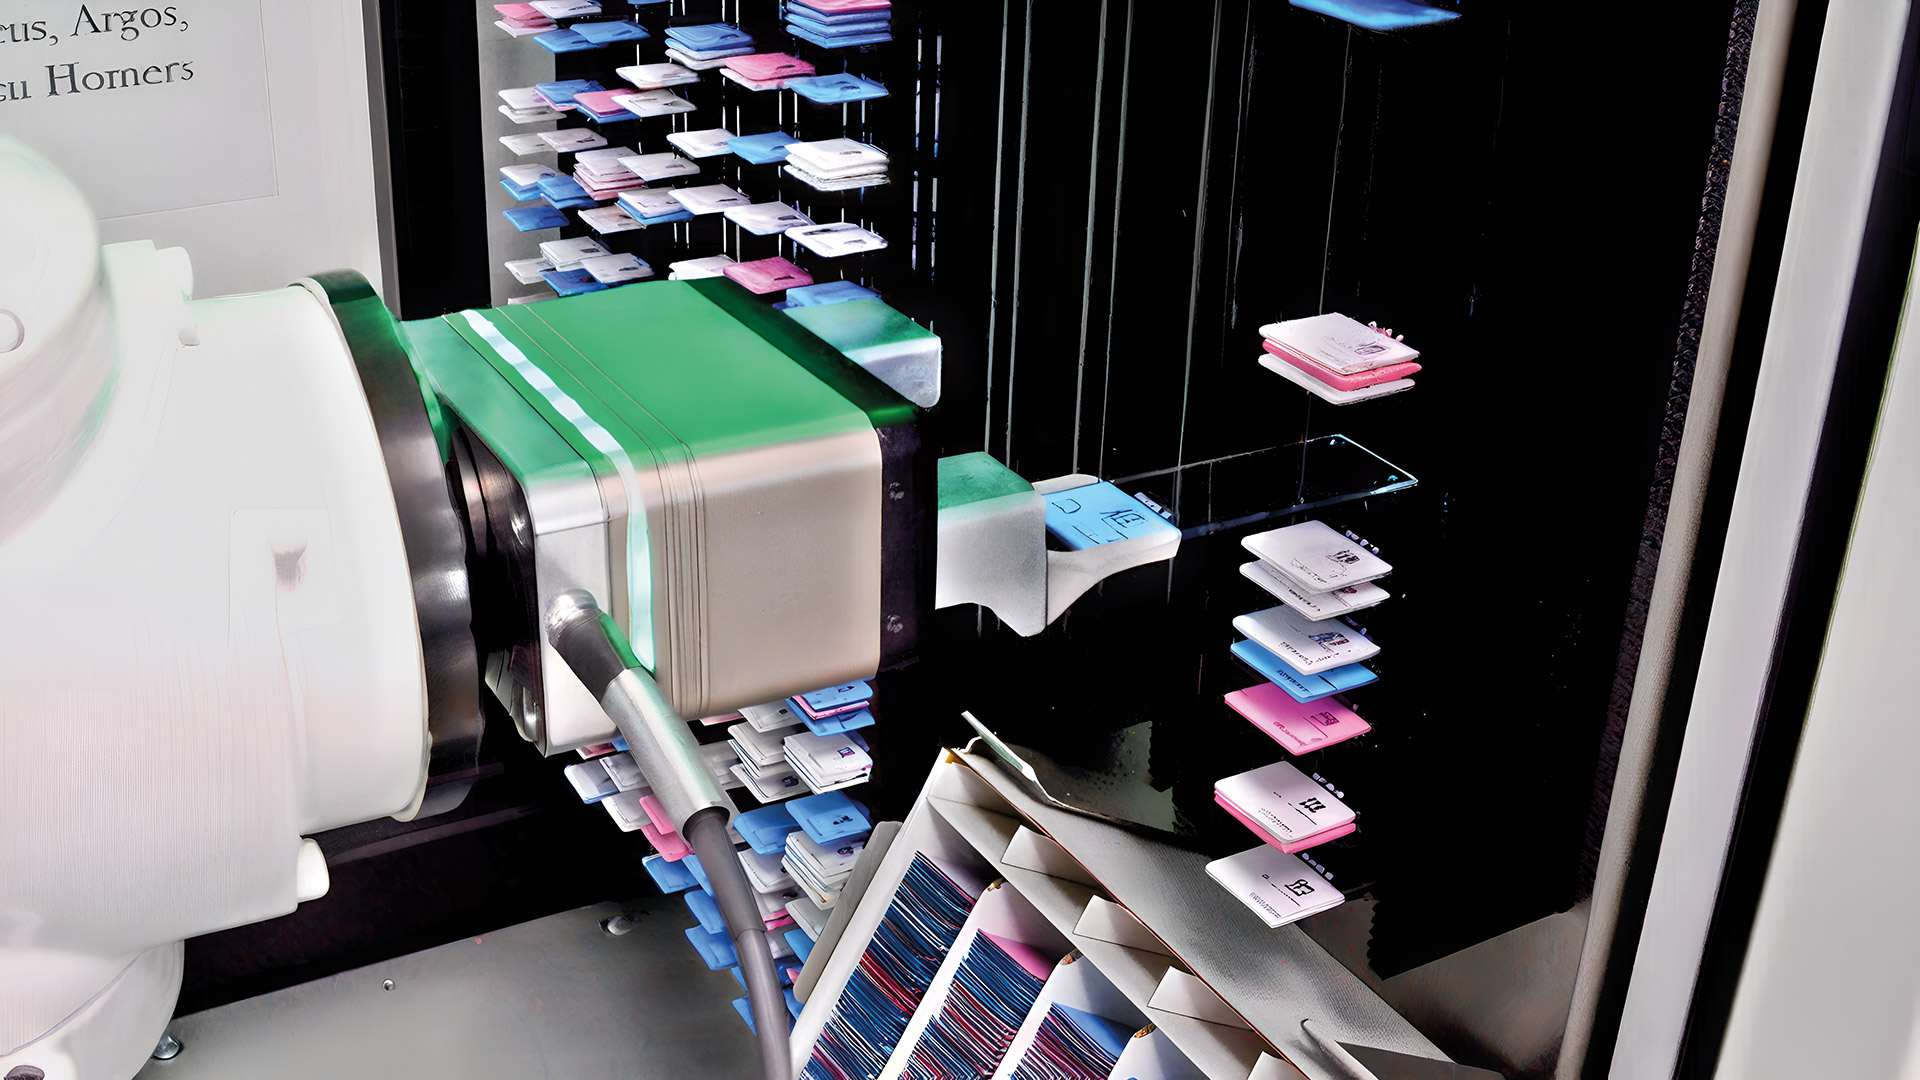
병리학 실험실에서 자동화된 디지털 현미경 검사를 수행할 때는 민감한 유리 슬라이드를 매거진과 스캐너 사이에서 안정적으로 핸들링해야 합니다. ARGOS 슬라이드 스캐너에서는 KUKA KR Agilus 로봇이 WEISS ROBOTICS의 서보 전동 그리퍼를 사용하여 이 작업을 수행합니다.
과제
유리 현미경 슬라이드는 손상되지 않도록 정밀하게 집어 올려 스캐너 내에 안전하게 배치되어야 합니다. 동시에, 장애가 발생하더라도 환자 검체가 안전하게 고정되어 그리퍼에서 떨어지지 않도록 보장되어야 합니다.
WEISS ROBOTICS를 활용한 구현
CRG 30-050 서보 전동 그리퍼가 KUKA KR Agilus에서 핸들링을 담당합니다. 통합된 PERMAGRIP® 파지력 유지 장치는 전원 공급이 중단된 상황에서도 파지된 워크를 안전하게 유지합니다. GRIPLINK®를 통해 그리퍼는 KUKA 로봇 컨트롤러에 빠르고 간편하게 통합되었습니다.
장점
- 민감한 현미경 슬라이드의 안정적이고 정밀한 핸들링
- PERMAGRIP®을 통해 장애 발생 시에도 샘플을 안전하게 고정
- GRIPLINK®을 통한 로봇 컨트롤러와의 간편한 그리퍼 통합
- 디지털 병리학 분야의 효율적인 업무 흐름 지원
관련 제품


생명과학 자동화 프로젝트를 계획 중이신가요?
당사의 전문가 팀이 적합한 솔루션의 선정 및 구성에 대해 상담해 드립니다. 언제든지 문의해 주십시오!
전화: +49 7141 94 702-10
이메일: sales@weiss-robotics.com