실험실 환경에서의 자동화된 트레이 핸들링
실험실 환경에서의 자동화된 트레이 핸들링
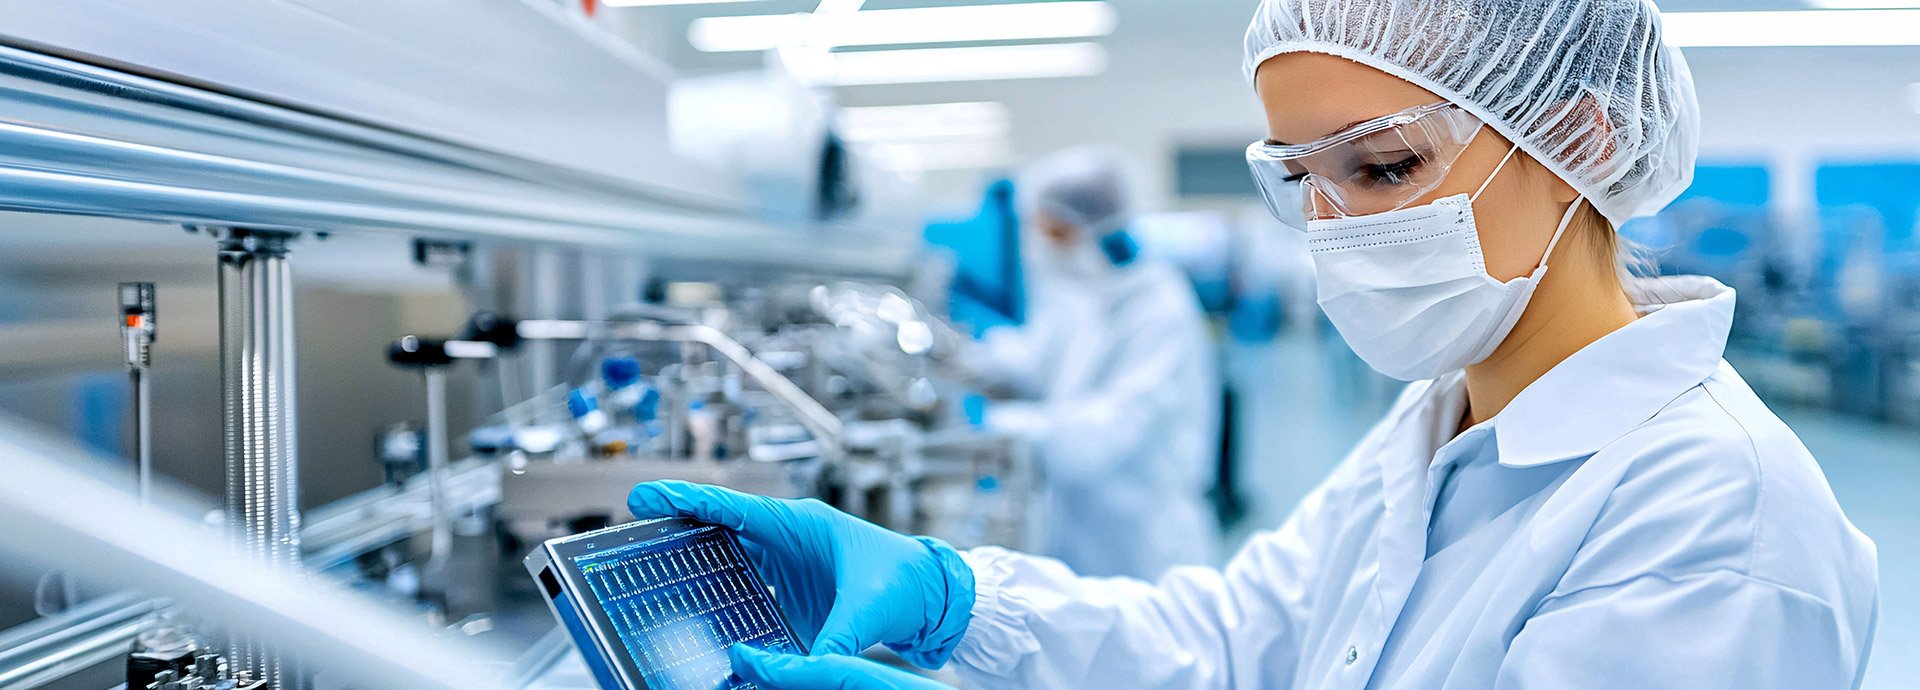
유연한 제약 및 생명과학 공정에서는 다양한 용기를 안전하게 핸들링할 수 있어야 합니다. 바이알, 시료 용기 또는 기타 소형 용기는 대개 개별적으로 이동되지 않고 트레이나 랙에 모아집니다. 바로 이 지점에서 자동화된 트레이 핸들링이 적용됩니다.
이 적용 사례에서는 Weiss Robotics의 STERIGRIP 그리퍼가 장착된 Stäubli 로봇을 보여줍니다. 이 그리퍼는 바이알이 담긴 트레이를 측면에서 파지하고, 공정 위치 간에 제어된 방식으로 이동시킨 후 정밀하게 다시 내려놓습니다.
이를 통해 하나의 공정 단계에서 여러 용기를 동시에 이송할 수 있습니다. 이는 수동 개입을 줄이고, 재현 가능한 공정을 지원하며, 생명과학 분야에서 유연하고 위생적인 핸들링을 위한 기반을 마련합니다.
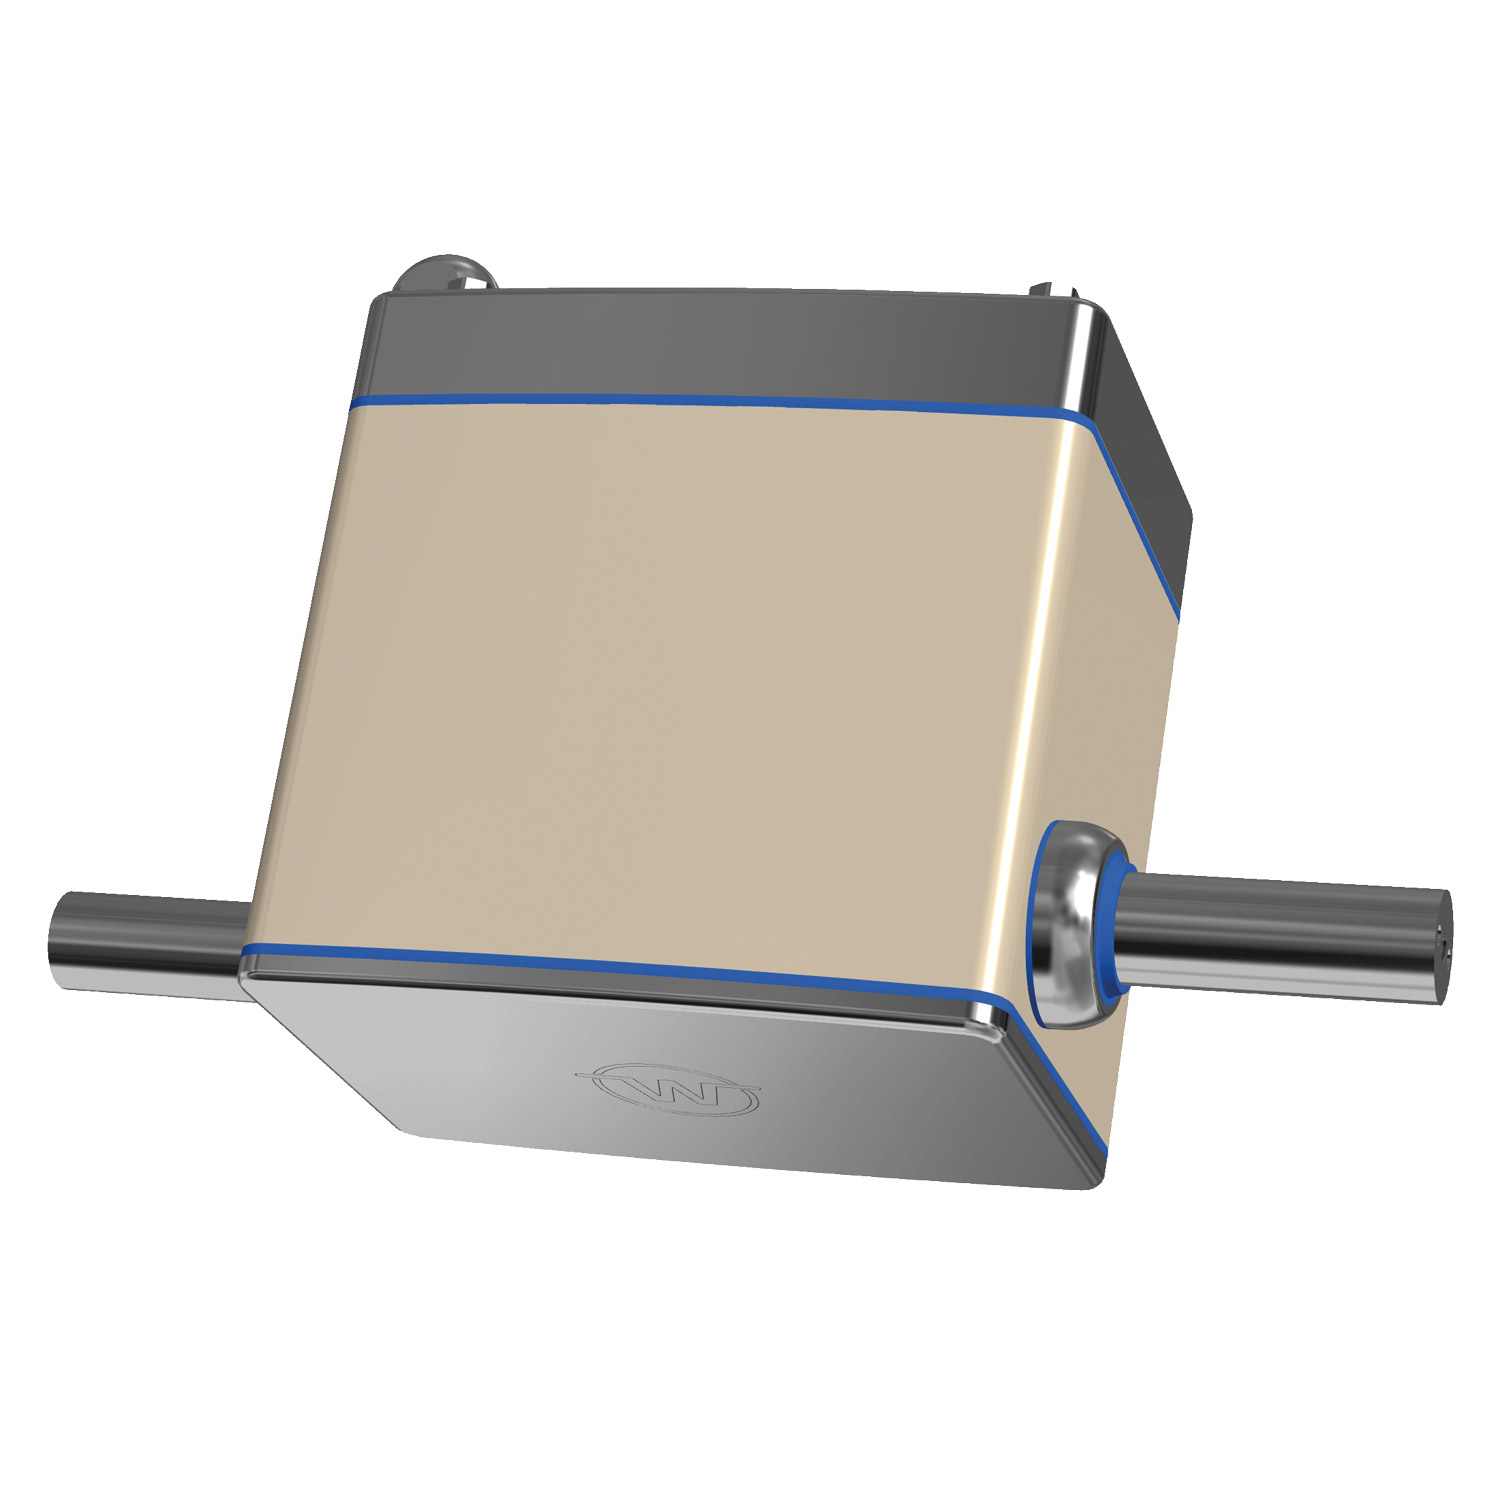
이 과정에서 STERIGRIP는 End-of-Arm-Tool(EOAT)에서 안전한 핸들링을 담당합니다. Stäubli 로봇은 공정 내 정밀한 이동을 보장합니다. GRIPLINK 기술을 통해 Weiss Robotics의 그리핑 기술을 Stäubli 로봇 시스템에 통합하고 제어 시스템과 연동할 수 있습니다. GRIPLINK VAL3 소프트웨어 드라이버는 Stäubli에서 테스트 및 검증되었습니다.
이 데모 설비는 개방형 실험실 환경에서 자동화된 트레이 핸들링 과정을 보여줍니다. 그러나 적용된 그리핑 기술은 훨씬 더 까다로운 환경을 위해 설계되었습니다. STERIGRIP는 압축 공기 불필요한 무균 초고순도 애플리케이션용 핸들링 작업을 위해 설계되었으며, GMP Class A보다 더 엄격한 청정도 인증을 통해 최고 수준의 제약 요구 사항을 충족합니다. 따라서 시연된 핸들링 원리는 청정도가 매우 중요한 생명과학 및 제약 공정에도 적용될 수 있습니다.
관련 상품

생명과학 자동화 프로젝트를 계획 중이신가요?
당사의 전문가 팀이 적합한 솔루션의 선정 및 구성에 대해 상담해 드립니다. 언제든지 문의해 주십시오!
전화: +49 7141 94 702-10
이메일: sales@weiss-robotics.com