

Découvrez l'avenir de la préhension
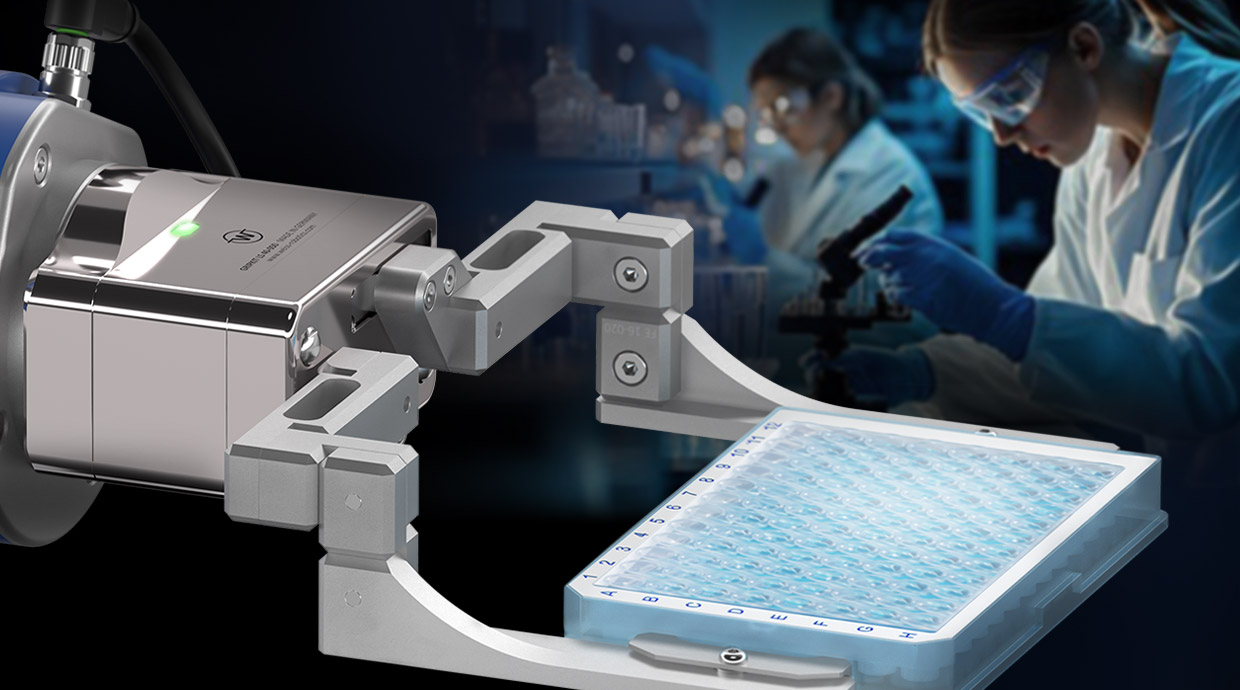
En tant que spécialiste de premier plan dans le domaine des systèmes de préhension mécatroniques, nous développons et fabriquons depuis 2008 des préhenseurs servo-commandés intelligents destinés à la manipulation délicate et précise de pièces complexes, notamment pour l'automatisation de l'assemblage, les secteurs de l'électronique et des semi-conducteurs, ainsi que dans le domaine des sciences de la vie.
Des pinces intelligentes. Parfaitement intégrées.
Chez Weiss Robotics, le système de préhension ne s'arrête pas à la bride du robot. Notre technologie GRIPLINK permet une intégration transparente et efficace de préhenseurs servoélectriques directement dans votre application robotique, pour plus de flexibilité, une mise en service simplifiée et une fiabilité maximale du processus. Grâce à des interfaces standardisées et à une commande intuitive, GRIPLINK® réduit considérablement l’effort de programmation et permet une adaptation rapide aux exigences de production changeantes. Parallèlement, la communication directe entre le robot et le préhenseur garantit des séquences de mouvements précises et une surveillance fiable du processus. Mais GRIPLINK offre bien plus encore : la collecte continue de données en temps réel permet d’analyser les processus de préhension, prend en charge les applications d’apprentissage profond et fournit des informations précieuses pour l’optimisation des processus. Vous posez ainsi les bases d’une automatisation intelligente et améliorez à long terme l’efficacité et la qualité de votre production.
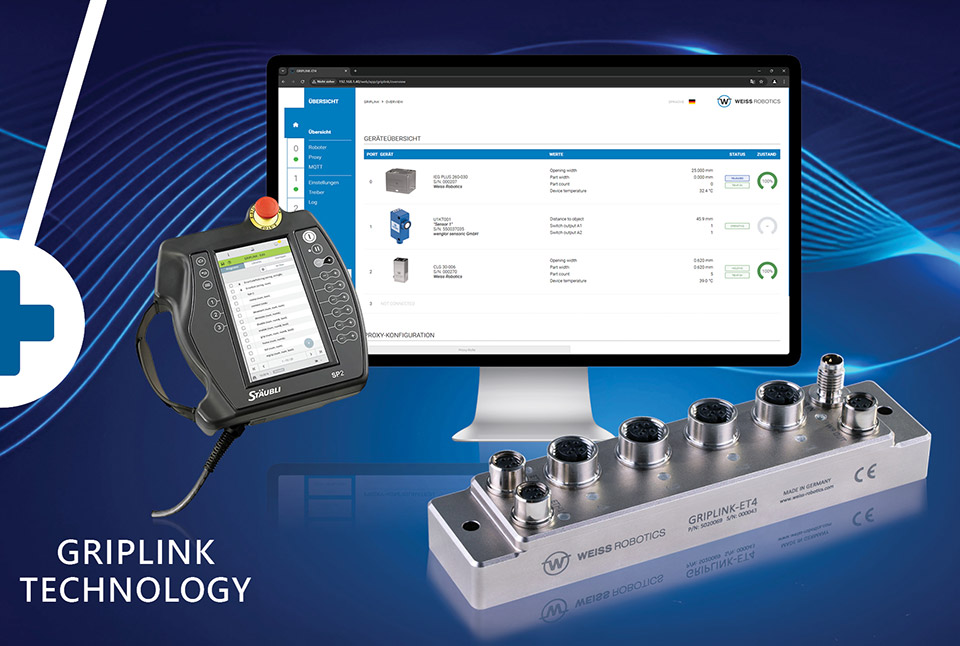

PRÉHENSION INTELLIGENTE
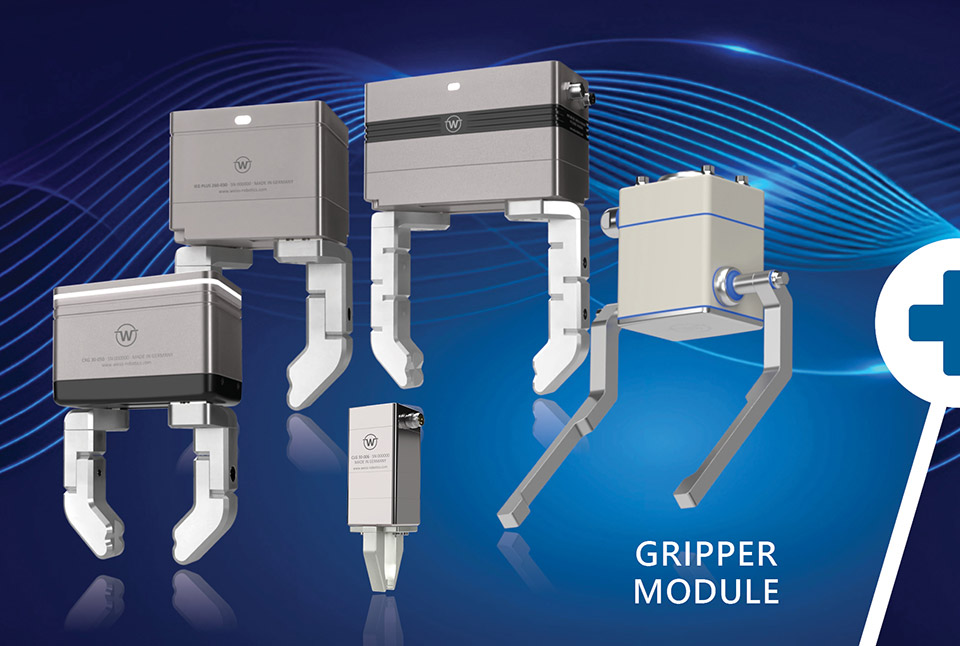
Les modules de préhension intelligents de Weiss Robotics, dotés d'une fonction intégrée de reconnaissance des pièces et de surveillance de la préhension, optimisent votre processus de préhension et améliorent la productivité de votre production.

PROCESSUS DE PRÉHENSION NUMÉRIQUE
Les modules de préhension de Weiss Robotics, dotés d'une connexion directe aux données, font passer votre processus de préhension au niveau supérieur. Vous gardez ainsi en permanence le contrôle de votre production.

INTÉGRATION SIMPLE
Réduisez vos coûts d'ingénierie, de montage et de maintenance grâce à l'utilisation des modules de préhension intelligents de Weiss Robotics. Équipés de série d'un système de diagnostic intégré.

DES PRÉHENSIONS À VALEUR AJOUTÉE
Renforcez votre avance technologique grâce aux solutions de manutention intelligentes de Weiss Robotics.

UN CONSEIL D'EXCELLENCE
Weiss Robotics est le spécialiste des solutions de manutention mécatroniques. Bénéficiez des conseils avisés et d'un accompagnement de premier ordre prodigués par nos experts.

HAUTE TECHNOLOGIE « MADE IN GERMANY »
En tant qu'entreprise gérée par son propriétaire, Weiss Robotics développe et fabrique ses produits à Ludwigsburg, en Souabe. Faites confiance à une qualité haut de gamme, directement auprès du fabricant.
Les temps forts du moment
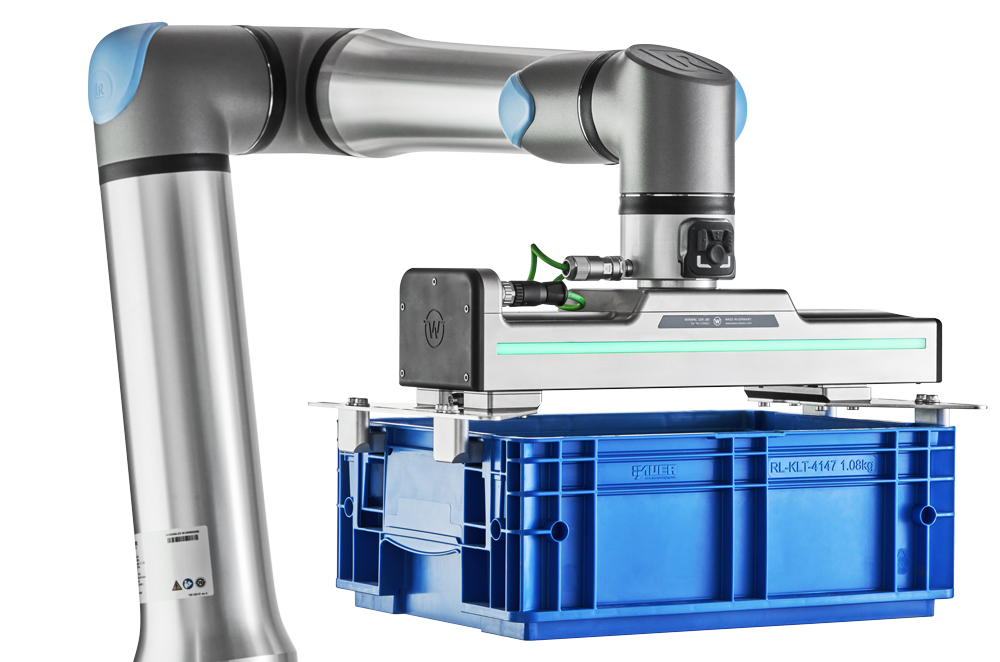
Palettisation de nouvelle génération : INTRAPAL pour Universal Robots Gen 7
Les applications de palettisation doivent de plus en plus souvent effectuer la manipulation d’une large gamme de cartons, caisses, plateaux et supports de charge, souvent avec des formats variables et des exigences différentes en matière de processus de préhension. Certains de ces objets, par exemple les bacs de stockage et les plateaux en carton ondulé ouverts issus de la logistique alimentaire, sont difficiles à saisir de manière fiable avec des systèmes pneumatiques à vide : les conteneurs ouverts ou perforés ne permettent pas d’établir un vide fiable, les surfaces structurées peuvent entraîner une perte de vide et les emballages souples peuvent être déformés ou endommagés par l’aspiration. Les systèmes de préhension mécaniques peuvent contourner ces contraintes, mais les solutions conventionnelles nécessitent souvent des réglages manuels ou un changement complet d’outillage dès que les dimensions des produits changent.
Les utilisateurs finaux et les intégrateurs ont donc besoin d’une solution capable de réaliser de manière fiable la manipulation de différents formats, d’exercer uniquement la force de préhension réellement nécessaire et pouvant être adaptée par logiciel – plutôt que par un réajustement mécanique.
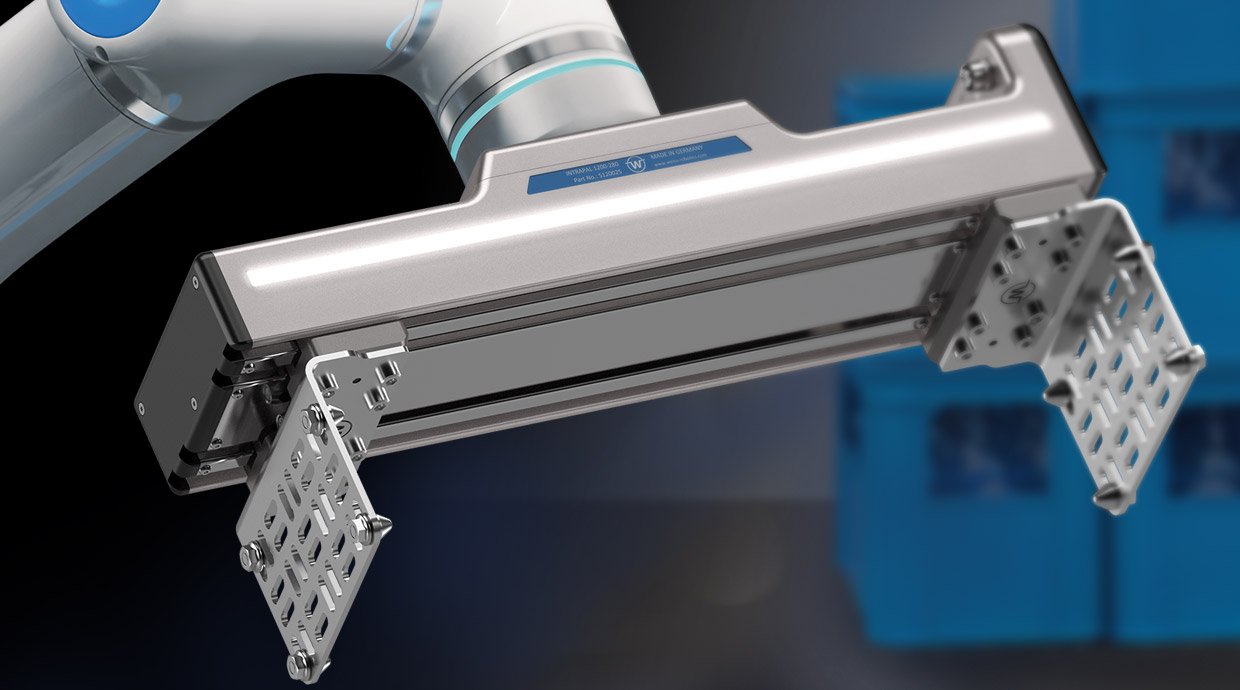
Notre pince de palettisation servo-électrique INTRAPAL a été spécialement conçue pour ces applications. Elle permet une manipulation fiable et à force contrôlée de différents produits et formats.
Grâce à notre nouvelle intégration URCapX, INTRAPAL peut être configuré, programmé et commandé directement dans PolyScope X. Sur la plateforme Gen 7 d’Universal Robots, l’interface Ethernet située sur la bride d'outil permet en outre une connexion directe et rapide au bras de robot. Cela réduit le câblage externe et favorise la flexibilité des applications d’intralogistique.
Les utilisateurs bénéficient d’un contrôleur de préhension direct dans PolyScope X, d’une connectivité performante au niveau de la bride d’outil de la série g et d’une plus grande flexibilité pour les applications exigeantes de palettisation et d’intralogistique.
La solution
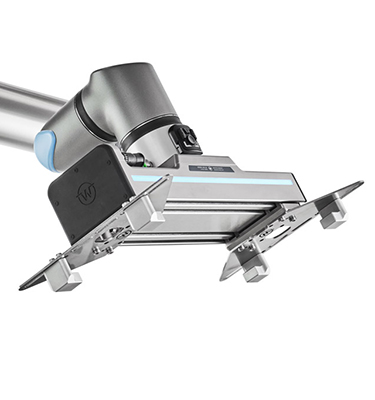
INTRAPAL a été spécialement conçue pour répondre à ces exigences de flexibilité. Le préhenseur combine un entraînement servoélectrique avec une course de 280 mm, un doigt mobile librement prépositionnable et une force de préhension réglable de 150 à 1 200 N. Ainsi, un seul préhenseur permet de réaliser la manipulation d’une large gamme de cartons, de plateaux en carton ondulé ouverts, de caisses de boissons et de bacs KLT sans qu’il soit nécessaire de changer de préhenseur.
La détection intégrée de la pièce à saisir et la surveillance continue de la préhension fournissent des informations tout au long du processus, de la prise à la dépose. INTRAPAL est conçu pour des pièces pesant jusqu’à 60 kg en préhension par complémentarité de forme ou jusqu’à 30 kg en préhension par friction. La charge utile admissible dans chaque application dépend de la configuration globale du robot et de l’outil.
Notre nouveau plugin URCapX met les fonctions d’INTRAPAL directement à disposition dans PolyScope X. Les utilisateurs peuvent ainsi configurer, programmer et commander le préhenseur via l’interface du robot. INTRAPAL prend en charge par défaut le protocole Ethernet TCP/IP. Avec la Gen 7, la connexion Ethernet courte et l’alimentation électrique au niveau de la nouvelle bride d’outil permettent de réduire la longueur des câbles et évitent de devoir poser un long câble de communication le long du bras de robot. Par ailleurs, le Modbus RTU, disponible en option, permet un fonctionnement via l’interface Tool I/O du robot.
La bride d’outil haute puissance de la série g permet d’utiliser l’INTRAPAL avec sa force de préhension maximale directement sur le robot, garantissant ainsi une manipulation sûre de supports de charge plus volumineux dans les processus de palettisation. Les utilisateurs bénéficient également du nouveau SP7 Smart Panel, doté d’une interface utilisateur intuitive, qui permet la configuration et la programmation directement sur la bride d’outil.
Pour les applications nécessitant des fonctions supplémentaires directement au point de préhension, les interfaces IO-Link intégrées à l’INTRAPAL permettent de connecter directement aux doigts de la pince des capteurs et actionneurs compatibles provenant de fournisseurs tiers, tels que des capteurs de distance. Ceux-ci peuvent ensuite être pilotés via l’écosystème GRIPLINK® dans PolyScope X.
Résultats
Pour les utilisateurs finaux, les avantages immédiats résident dans une installation « fin de bras » plus épurée et une mise en service plus directe. Au lieu de remplacer mécaniquement l’ensemble du préhenseur à chaque nouveau format, les utilisateurs peuvent ajuster la position des doigts, la force de préhension et les paramètres de processus directement dans le programme robot.
La réduction du nombre de composants externes et la diminution de la longueur des câbles simplifient l’installation. Parallèlement, la détection de pièce intégrée et la surveillance de la préhension garantissent une plus grande transparence du processus de préhension. Il en résulte une solution de palettisation adaptable, conçue pour les changements fréquents de format, un fonctionnement fiable et des extensions futures.
« Avec la Gen 7, Universal Robots a créé les conditions nécessaires en matière de connectivité et de charge utile pour mettre en œuvre des applications intralogistiques exigeantes. Associé à notre nouvelle intégration URCapX, INTRAPAL peut être connecté directement à la bride d'outil et piloté via PolyScope X. Cela permet d’intégrer plus facilement des solutions de palettisation performantes et de les adapter avec souplesse à différentes exigences. »
- Dr Karsten Weiss, fondateur et PDG, WEISS ROBOTICS
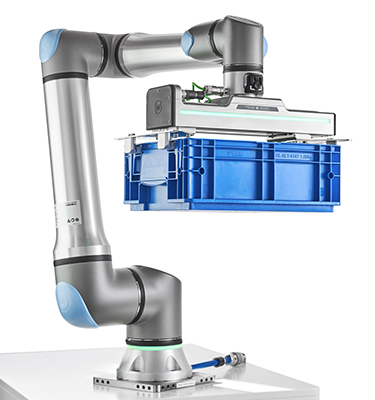
Universal Robots, Génération 7
Universal Robots (UR), pionnier dans la fabrication de robots industriels collaboratifs et filiale de Teradyne Robotics, a présenté Gen 7, sa septième génération de robots. La plateforme repose sur le système d’exploitation robotique PolyScope X. Conçue pour la prochaine génération d’automatisation, la Gen 7 étend la connectivité entre les robots, les logiciels, les capteurs, les systèmes de vision et les effecteurs terminaux. Les fabricants peuvent ainsi mettre en œuvre des applications plus performantes avec un effort d’intégration réduit.
La nouvelle plateforme robotique Gen 7 a été entièrement repensée, de la bride d'outil au contrôleur, et est conçue dès le départ pour être compatible avec l’IA. Elle offre aux fabricants une puissance de calcul élevée, une connectivité étendue et une architecture ouverte permettant de déployer des modèles d’IA directement sur les robots de production, sans compromis sur les performances.
Quelles sont les nouveautés de la Gen 7 ?
- De nouveaux bras de robot de la série g : les modèles UR10g-1750, UR17g-1300 et UR18g-950 viennent compléter la gamme composée des séries e et UR.
- Bride d’outil compatible IA : elle transmet les données, une puissance électrique élevée et les signaux liés à la sécurité directement à la bride d’outil. Les caméras, capteurs, préhenseurs et autres périphériques peuvent ainsi être connectés plus facilement, ce qui réduit les besoins en câblage.
- Nouveau Smart Panel SP7 : pour la configuration et la programmation directement au niveau de la bride d'outil.
- Contrôleur central CB7 : 40 % de puissance de calcul en plus pour un encombrement réduit de 30 %. Il permet la communication via plusieurs réseaux avec des automates programmables (PLC), des IHM, des plateformes MES, des PC industriels (IPC) et des systèmes de vision industrielle, tout en réduisant le besoin de commutateurs externes.
- Plateforme logicielle PolyScope X : offre des outils de programmation modernes et des API ouvertes pour le développement et le déploiement d’applications d’IA en périphérie avec des PC industriels et un traitement IA externe, ainsi que des fonctions de sécurité conformes à la norme ISO 10218-1:2025 et à la cybersécurité.
- Pupitre d'apprentissage TP7 Core de nouvelle génération : pour une ergonomie améliorée et une programmation plus rapide.
Écosystème
La Gen 7 est prise en charge par l’écosystème UR+ – un portefeuille de produits d’automatisation sélectionnés avec soin et testés de manière exhaustive, validés par UR avant leur mise sur le marché.
« Ce que réalisent nos partenaires illustre de manière impressionnante le potentiel créatif de la plateforme ouverte et de l’écosystème de haute qualité d’UR. Ils exploitent les capacités de connectivité avancées de notre plateforme Gen 7 et s’en servent pour concevoir des produits faciles à intégrer, qui peuvent déjà être utilisés aujourd’hui en production. »
- Susanne Nördinger, responsable de la réussite de l’écosystème pour la région EMEA
Pourquoi est-ce important ?
Pour les fabricants des secteurs de l’agroalimentaire et des boissons, de la logistique de production, de la logistique d’entrepôt et d’autres environnements présentant une grande diversité de variantes, les formats des produits et les exigences en matière de flux de matériaux peuvent évoluer rapidement. La combinaison d’INTRAPAL et de la Gen 7 d’Universal Robots offre une approche flexible et configurable par logiciel pour les tâches de palettisation et de manutention – sans nécessiter de préhenseur distinct pour chaque format.
Les clients bénéficient ainsi d’un processus de préhension intégré, plus facile à mettre en œuvre et à surveiller, tout en étant prêt à répondre aux futurs besoins en matière d’automatisation.
Vous trouverez les caractéristiques techniques, les applications et les documents à télécharger sur la page produit INTRAPAL. La fiche technique INTRAPAL y est également disponible au téléchargement.
Vous envisagez une application de palettisation ou d’intralogistique avec les robots Gen 7 d’Universal Robots ? Contactez WEISS ROBOTICS pour discuter de vos pièces, de vos exigences en matière de charge utile et de la configuration de doigts adaptée à votre application.
À propos de WEISS ROBOTICS
WEISS ROBOTICS conçoit et fabrique des préhenseurs servoélectriques intelligents destinés à des tâches d’automatisation exigeantes. Cette entreprise familiale gérée par son propriétaire, dont le siège se trouve à Ludwigsburg, accompagne ses clients et partenaires dans le monde entier. Ses solutions sont utilisées dans la fabrication électronique, l’automatisation de l’assemblage, les applications pharmaceutiques et des sciences de la vie, ainsi que dans l’intralogistique.
Les préhenseurs allient précision et flexibilité à une force de préhension réglable avec précision. L’écosystème GRIPLINK® permet une mise en œuvre « Plug & Produce » grâce à des plugins robotiques testés, des interfaces standardisées et des commandes uniformes, réduisant ainsi les efforts d’intégration et de mise en service.
Une commande intelligente, des capteurs intégrés et des données de processus en temps réel permettent des processus de préhension efficaces et fiables, une qualité constante ainsi qu’une surveillance, un diagnostic et une optimisation continus – des conditions essentielles pour l’Physical AI. WEISS ROBOTICS allie une innovation de pointe à une qualité fiable « Made in Germany », une vision à long terme et un service personnalisé.
Celine Weiß, responsable marketing Partenaires & Événements, c.weiss@weiss-robotics.com
À PROPOS D’UNIVERSAL ROBOTS
Universal Robots est l’un des principaux fournisseurs mondiaux de robots industriels collaboratifs (cobots). Avec plus de 100 000 cobots vendus dans le monde, la plateforme conviviale de l’entreprise est complétée par le logiciel intuitif PolyScope, des offres de formation maintes fois primées, des services complets et l’écosystème de cobots leader au niveau mondial. Universal Robots offre ainsi à ses clients issus de nombreux secteurs un haut niveau d’innovation et un large choix.
Avec les robots les plus avancés de leur catégorie et un portefeuille croissant d’applications IA prêtes à l’emploi, la technologie de pointe d’UR est conçue pour la révolution Physical AI.
Universal Robots fait partie de Teradyne Robotics, une division de Teradyne Inc. (NASDAQ : TER), l’un des principaux fournisseurs de systèmes de test automatisés et de solutions robotiques de pointe.
Nilufar Moosavi, responsable marketing produit pour l’Physical AI et l’écosystème, nims@universal-robots.com
En savoir plus... Palettisation de nouvelle génération : INTRAPAL pour Universal Robots Gen 7
Manipulation robotique cognitive
Comment les robots peuvent-ils effectuer de manière autonome des tâches complexes dans des environnements réels ? C'est la question à laquelle s'intéresse l'AICOR Institute for Artificial Intelligence (IAI) de l'université de Brême, sous la direction du professeur Michael Beetz, docteur honoris causa.La recherche se concentre sur les systèmes robotiques capables de percevoir leur environnement, de planifier des actions et de prendre des décisions de manière autonome. Au lieu de se contenter d’exécuter des séquences de mouvements préprogrammées, ils doivent réagir avec souplesse à différentes situations, tant dans des environnements domestiques qu’industriels.
Une condition préalable essentielle à cela est une interaction fiable avec le monde physique. C’est précisément là qu’intervient la technologie de préhension. Malte Huerkamp, chercheur associé à l’IAI, en décrit ainsi l’importance : « Sans un système de préhension fiable, il est impossible d’utiliser des outils ni de manipuler des objets, ce qui bloque tout progrès ultérieur de la recherche. »
Une technologie de préhension flexible pour des scénarios de recherche exigeants
Pour les montages expérimentaux de l’IAI, il fallait un système de préhension précis, durable et polyvalent. Le choix s’est porté sur les modules de préhension de Weiss Robotics.
Actuellement, les préhenseurs sont utilisés dans des expériences de découpe de fruits et légumes – un sous-problème de la préparation automatisée des repas. De telles tâches montrent particulièrement bien à quel point la manipulation robotique est exigeante dans des scénarios réels : la diversité des objets, des outils et des matériaux nécessite des solutions flexibles au niveau du bras robotisé.
La possibilité de personnaliser et d’interchanger les doigts de préhension constitue ici un avantage majeur. L’équipe dirigée par le professeur Michael Beetz explique : « Cela nous permet d’utiliser le même préhenseur pour différents outils et objets, sans avoir à changer l’ensemble du système à chaque fois. »
Intégration aisée dans les plateformes robotiques existantes
Outre la flexibilité mécanique, l’intégration dans l’environnement de laboratoire existant a également joué un rôle important. À l’IAI, les systèmes de préhension sont utilisés en association avec des robots UR5. Du point de vue logiciel
également, l’intégration s’est déroulée sans grande difficulté. Les chercheurs rapportent : « Grâce aux interfaces ROS2 et Python fournies, le système de préhension a pu être intégré rapidement et sans effort particulier dans notre environnement système existant. »
Les préhenseurs ont ainsi pu être rapidement intégrés dans l’environnement de recherche existant et utilisés pour diverses expériences.
Une technologie de préhension professionnelle pour la recherche, l’enseignement et les travaux de projet
Les systèmes de préhension font désormais partie intégrante des plateformes robotiques de l’IAI. Ils sont ainsi utilisés non seulement dans le cadre de projets de recherche, mais aussi dans les cours, les travaux de projet ainsi que les mémoires de licence et de master.
Les étudiants bénéficient ainsi d’un accès direct à une technologie de préhension professionnelle et à des scénarios d’application proches de la réalité. Le travail avec ces systèmes allie les connaissances théoriques à une expérience pratique de la robotique et favorise le développement de compétences techniques en vue de leur futur entrée dans la vie active.
Des systèmes de préhension précis : un élément clé pour que les robots deviennent des aides au quotidien
L’un des axes de recherche centraux des années à venir portera sur les tâches de manipulation visant à faire des robots des assistants fiables et largement autonomes dans la vie quotidienne. Cela inclut des applications telles que la préparation des repas ou le chargement et le déchargement des lave-vaisselle.
Pour que de tels scénarios puissent non seulement être planifiés, mais aussi réellement mis en œuvre, il faut des systèmes de préhension précis, fiables et pouvant s’intégrer de manière flexible. C’est précisément là que les systèmes de préhension de WEISS Robotics apportent une contribution décisive : ils allient précision mécanique à des doigts de préhension adaptables ainsi qu’à des interfaces adaptées pour l’intégration dans des plateformes robotiques modernes.
Se tournant vers l’avenir, l’équipe de l’Institut AICOR écrit : « Au cours des prochaines années, la tendance se poursuivra : les robots devront de plus en plus collaborer avec les humains et effectuer des tâches complexes sur la base d’instructions en langage naturel. »
Nous sommes ravis que les systèmes de préhension de WEISS Robotics soutiennent les travaux de recherche menés à l’Institut AICOR pour l’intelligence artificielle de l’université de Brême et que nous contribuions ainsi à la prochaine génération de systèmes robotiques cognitifs.
Motion Stream Interface – C'est ici que commence Physical AI.
Diffusion de mouvements en temps réel pour la robotique adaptative, la téléopération et la manipulation assistée par IA.
L’Physical AI révolutionne la robotique : les mouvements ne sont plus uniquement programmés à l’avance, mais résultent de plus en plus de manière dynamique des données de capteur, des modèles d’IA et de décisions en temps réel. Pour que les robots puissent réagir avec souplesse à leur environnement, ils ont besoin d’un accès direct aux actionneurs – avec des latences minimales et un retour d’information continu. C’est précisément là qu’intervient l’Motion Stream Interface (MSI) de Weiss Robotics.
Le
MSI dote certains préhenseurs servoélectriques d’une interface de streaming en temps réel performante. Des contrôleurs externes, des systèmes d’IA ou des solutions de téléopération peuvent transmettre des valeurs de consigne de position et de force au préhenseur sous forme de flux de mouvement continu, tout en analysant les données de capteur en temps réel. Le préhenseur devient ainsi partie intégrante des architectures modernes de commande et d’IA.
Pour les constructeurs de machines, les intégrateurs et les équipes d’automatisation, la question se pose de plus en plus souvent de savoir comment relier des logiciels intelligents à des processus de préhension réels. Alors que les systèmes d’IA planifient des mouvements, reconnaissent des objets ou prennent des décisions, l’accès direct en temps réel à l’effecteur terminal fait souvent défaut. MSI comble cette lacune et permet le pilotage continu du préhenseur par des systèmes externes – des applications de vision aux algorithmes de contrôle propriétaires, en passant par les frameworks modernes de Physical AI.
Les domaines d’application typiques sont les suivants :
- Physical AI et « Bin Picking
» avancé : mouvements de préhension adaptatifs pour la robotique basée sur l’IA, les configurations complexes de pièces et le « Bin Picking » avancé. - Téléopération et manipulation
à distance : transmission et mise en miroir des mouvements du préhenseur en temps réel, et intégration dans des systèmes distants. - Régulation externe du préhenseur et recherche
: accès direct en temps réel pour des algorithmes de contrôle propriétaires, des prototypes et des applications de recherche.
Avec MSI, les entreprises posent les bases techniques d’applications robotiques qui ne reposent plus exclusivement sur des séquences de mouvements fixes. Au contraire, des systèmes adaptatifs voient le jour, capables de réagir aux changements, d’apprendre à partir des données et d’adapter leurs actions en temps réel à la situation du moment. Le préhenseur devient ainsi une interface active entre l’intelligence artificielle et l’interaction physique.
En savoir plus... Motion Stream Interface – C'est ici que commence Physical AI.

Catalogue de produits
Découvrez notre large gamme de produits ! Téléchargez notre catalogue de produits actuel pour obtenir un aperçu complet de notre assortiment.