Bezpieczne chwytanie dzięki inteligentnym modułom chwytającym
Inteligentne moduły chwytające zwiększają bezpieczeństwo ludzi i procesów
Prawie żaden opis nowoczesnej produkcji nie obywa się bez haseł takich jak Przemysł 4.0, Smart Factory czy współpraca człowiek-robot. Jednak nie tylko robot musi spełniać określone wymagania. Aby koncepcja ta się sprawdziła, wszystkie komponenty muszą również odpowiadać wymaganiom nowoczesnej produkcji, która w przyszłości będzie miała coraz bardziej kolaboracyjny charakter.
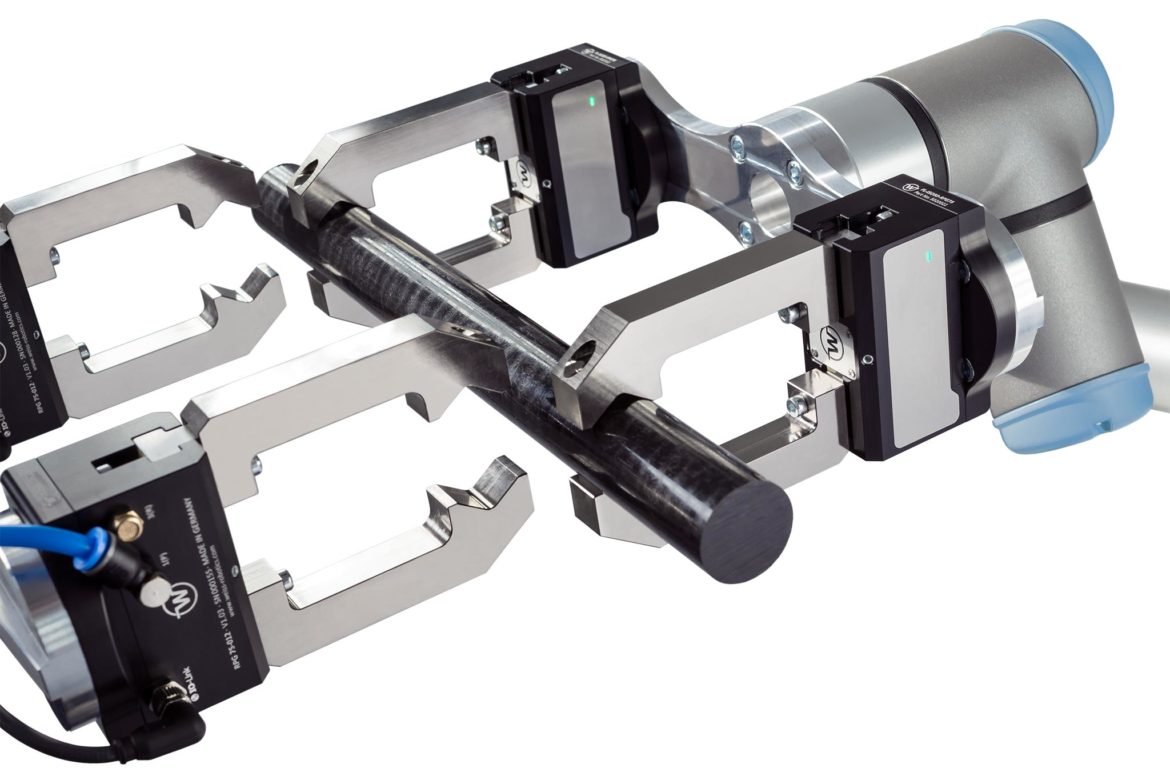
Połączenie zalet ludzkiej siły roboczej z zaletami wykorzystania robotów w celu uzyskania jak najlepszych wyników w produkcji – oto zadanie robotyki współpracującej. Dziedzina współpracy człowiek-robot łączy zalety obu światów. Zdolność uczenia się, doświadczenie oraz umiejętność improwizacji człowieka są w najbardziej korzystny sposób łączone z atutami robota, takimi jak dokładność, precyzja i powtarzalność przy dużej prędkości. Rozwój w kierunku ścisłej i wzajemnie powiązanej współpracy, w której obszary pracy człowieka i robota się pokrywają, powoduje coraz większe zacieranie się granicy między stanowiskiem robota z barierą ochronną a stanowiskami pracy ręcznej. Jednym z najważniejszych zagadnień i głównych warunków wdrażania cobotów jest bezpieczeństwo „kolegi robota”. Nie ma bowiem sensu, aby mechanizmy bezpieczeństwa posiadał wyłącznie robot, a nie moduł chwytający jako efektor końcowy. Specjalnie z myślą o tych wymaganiach firma Weiss Robotics z Ludwigsburga, specjalizująca się w projektowaniu i produkcji komponentów mechatronicznych do wymagających zadań manipulacyjnych, opracowała moduł chwytający, który dzięki zaokrąglonym krawędziom i bezpiecznie ograniczonej sile chwytu stanowi elastyczne narzędzie dla robotów współpracujących. Model CRG 30 spełnia w standardzie zalecenia DGUV dotyczące systemów robotów współpracujących, a także wymagania normy ISO/TS 15066, co znacznie ułatwia obowiązkową ocenę ryzyka instalacji w zastosowaniach z wykorzystaniem robotów współpracujących.
Współpraca i bezpieczeństwo już na etapie integracji z robotem
Ale to nie wszystko. Inżynierowie z firmy Weiss Robotics idą o krok dalej w realizacji tej koncepcji. Aby w jak najlepszy sposób zrealizować możliwość przezbrojenia maszyny za naciśnięciem przycisku oraz zapewnienie kontroli jakości zintegrowanej z procesem produkcyjnym w zastosowaniach typu „Pick & Place”, we współpracy z duńskim producentem lekkich robotów, firmą Universal Robots, projektowali zestaw GRIPKIT. Współpraca między człowiekiem a robotem rozpoczyna się już na etapie niezwykle prostego montażu modułu chwytającego oraz intuicyjnej konfiguracji i programowania chwytów i robota, nawet bez znaczącej wiedzy programistycznej. Sprawdzone w przemyśle moduły chwytające specjalisty z Ludwigsburga integrują się bowiem niemal bezproblemowo z ramionami robotów Universal Robots. Obecnie dostępnych jest łącznie sześć wariantów GRIPKIT, które obejmują szerokie spektrum zastosowań, w tym również aplikacje kolaboracyjne. GRIPKIT zawiera wszystkie elementy niezbędne do łatwej i szybkiej realizacji zastosowania chwytania z wykorzystaniem robotów Universal Robots. Oprócz adaptera kołnierzowego i odpowiedniego konwertera interfejsu w zestawie znajdują się również niezbędne kable, odpowiednie elementy mocujące oraz pamięć USB z dokumentacją i odpowiednią wtyczką URCaps. Dzięki temu GRIPKIT staje się prawdziwym rozwiązaniem typu „Plug-and-Work”.
Adaptacyjna technika chwytania jako warunek Przemysłu 4.0
Przemysł 4.0, jako kolejne hasło charakterystyczne dla współczesnej produkcji, oznacza coraz ściślejsze powiązanie klasycznej produkcji z technologią informacyjną i komunikacyjną. Jest to niezbędne, ponieważ produkty muszą być coraz bardziej dostosowywane do indywidualnych życzeń klientów, a jednocześnie powinny być wytwarzane z jak największą opłacalnością nawet w najmniejszych ilościach. Aby proces produkcyjny mógł zostać przekształcony w taki sposób, że zmiana z wariantu A na wariant B będzie możliwa za pomocą oprogramowania, praktycznie za naciśnięciem przycisku, należy zapewnić połączenie danych wszystkich aktywnych komponentów uczestniczących w procesie oraz możliwość ich parametryzacji w czasie rzeczywistym. Tylko bowiem spójna komunikacja sięgająca aż do poziomu pola umożliwia łatwą rekonfigurację procesu, a tym samym ekonomiczną, zautomatyzowaną produkcję wariantową. Wydajne moduły chwytające tej firmy z Ludwigsburga standardowo wyposażone są w niezbędne interfejsy danych i można je łatwo przeprogramować w terenie. W zależności od docelowego zastosowania moduły chwytające firmy Weiss Robotics dysponują łącznością Ethernet lub IO-Link. Za pomocą IO-Link można elastycznie wstępnie ustawić palce chwytaka oraz dowolnie regulować pozycję chwytu i siłę chwytu. Umożliwia to płynne przełączanie między maksymalnie ośmioma sparametryzowanymi chwytami, a tym samym szczególnie łatwą manipulację różnymi częściami bez czasochłonnej i kosztownej przezbrojenia.
Inteligentne chwytanie
Stały dostęp do informacji o bieżącym przebiegu procesu zapewnia bezpieczeństwo oraz podnosi jakość i powtarzalność wyników. Moduł CRG jest wyposażony w pierścień świetlny, który dzięki różnym wzorom świecenia i kolorom w intuicyjny sposób informuje użytkownika o aktualnym stanie chwytaka. Jeszcze większą precyzję zapewniają dane diagnostyczne udostępniane przez system dla każdego modułu chwytającego. Wysokorozdzielczy system pomiaru bezwzględnego niezawodnie rejestruje położenie palców nawet bez wstępnego bazowania. Zintegrowane wykrywanie detalu umożliwia niezawodną manipulację złożonymi detalami nawet w trudnych sytuacjach. Dzięki bezczujnikowej regulacji siły chwytu nawet kruche, łamliwe lub podatne detale mogą być w każdej chwili chwytywane bezpiecznie i niezawodnie. Najnowocześniejsze algorytmy oparte na modelach określają aktualną siłę chwytu na podstawie stanu napędu i precyzyjnie regulują ją do zadanej wartości. Technologia ta gwarantuje powtarzalny wynik chwytu nawet przy zmiennych warunkach otoczenia.
Maksymalna dostępność instalacji dzięki zintegrowanej technice czujnikowej
W klasycznych zastosowaniach chwytania to właśnie czujniki zbliżeniowe na module chwytającym najczęściej powodują problemy w produkcji. Są one często umieszczone w widocznym miejscu na obudowie chwytaka, przez co są szczególnie narażone na zanieczyszczenie, niezamierzone przesunięcie i uszkodzenie. Ponadto wymagają one ręcznej regulacji, co jest czasochłonne i podatne na błędy. Dlatego moduły chwytające firmy Weiss Robotics są wyposażone w zintegrowane czujniki położenia. Eliminuje to potrzebę stosowania zewnętrznych czujników zbliżeniowych i znacznie poprawia stabilność procesu.
Dzięki wbudowanemu w moduły chwytające sterowaniu procesem możliwe jest również ciągłe monitorowanie procesu chwytania, aż po ukierunkowane wykrywanie błędów za pomocą danych diagnostycznych udostępnianych przez sam moduł. Parametry istotne dla procesu, takie jak punkt chwytu i czas ruchu, można w każdej chwili odczytać z modułu chwytającego. Analiza tych wartości w czasie rzeczywistym po stronie instalacji dostarcza informacji o „stanie zdrowia” procesu manipulacji i umożliwia wczesną interwencję personelu serwisowego. W ten sposób minimalizuje się nieproduktywne przestoje instalacji i zwiększa jej rentowność.
To pokazuje, w jaki sposób serwoelektryczne moduły chwytające i inteligentne chwytaki pneumatyczne, dzięki cyfryzacji procesu chwytania, zapewniają wartość dodaną dla operatora instalacji. W codziennej eksploatacji sterowanej programowo i konserwowanej zgodnie z potrzebami linii produkcyjnej stanowią one kluczowe elementy i w ogóle umożliwiają elastyczną, zautomatyzowaną produkcję – nawet w przypadku partii o wielkości 1 – wymaganą często w kontekście pojęć takich jak Przemysł 4.0, współpraca człowiek-robot i Smart Factory.