スマートな把持モジュールによる確実な把持
インテリジェントな把持モジュールは、人とプロセスの安全性を高める
現代の製造に関する説明において、「インダストリー4.0」、「Smart Factory」、あるいは「人間とロボットの協働」といったキーワードが欠けることはほとんどありません。しかし、要件を満たさなければならないのはロボットだけではありません。このコンセプトを成功させるためには、すべてのコンポーネントが、現代の、そして将来的にはますます協働的になる生産の要件を満たす必要があります。
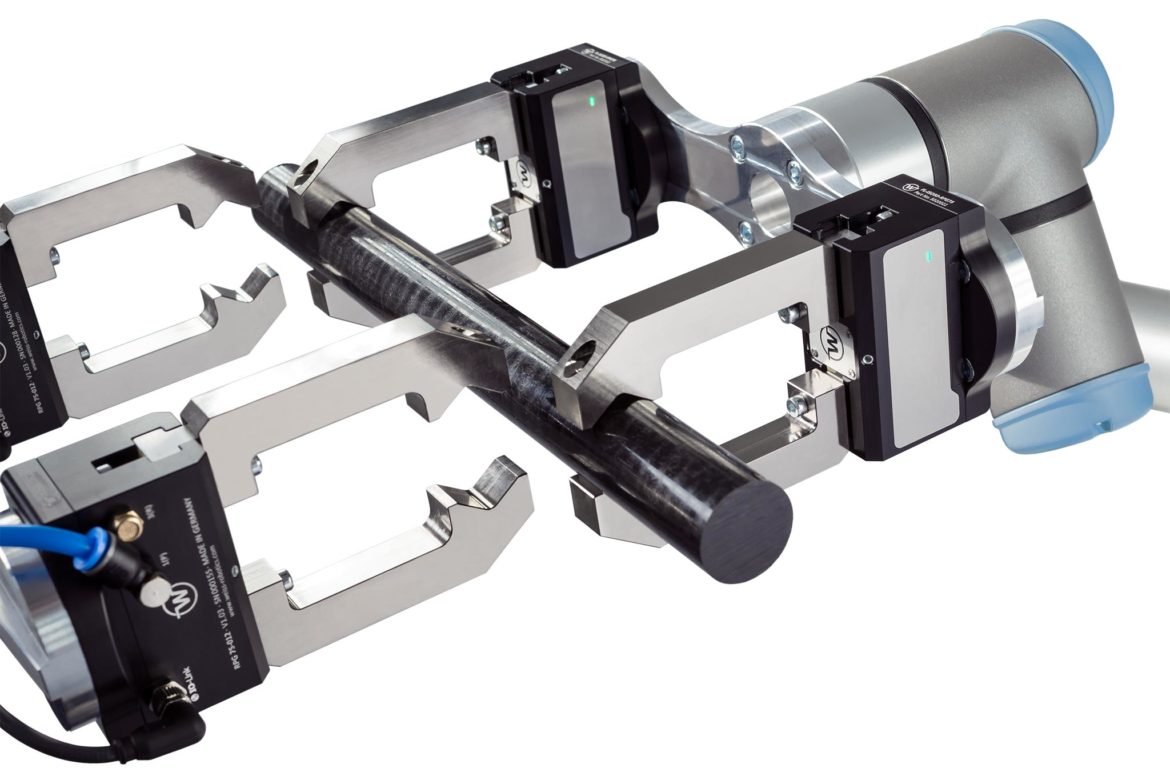
人間の労働力の利点とロボット導入の利点を組み合わせ、製造において最良の結果を得る――それが協働ロボティクスの役割です。人協働分野は、両者の長所を融合させています。 人間の学習能力、経験、そして即興で対応する能力は、ロボットの強みである正確性、精密性、高速での再現性と、最も有益な形で組み合わされます。 人間とロボットの作業領域が重なり合う、緊密かつ相互に連携した協働への発展に伴い、保護柵で囲まれたロボット作業場と手作業の作業場との境界はますます曖昧になってきています。 協働ロボットの導入において最も重要な課題の一つであり、かつ不可欠な前提条件となるのが、「同僚であるロボット」の安全性です。なぜなら、ロボット本体にのみ安全機構が備わっていて、エンドエフェクターである把持モジュールにそれが備わっていなければ、何の意味もないからです。 こうした要件に特化して、高度なハンドリング作業向けのメカトロニクス部品の開発・製造を専門とするルートヴィヒスブルクのハイテク企業、Weiss Robotics社は、 角が丸く、把持力が安全に制限された把持モジュールを設計しました。これは、協働ロボティクス向けの柔軟なツールとなっています。 CRG 30は、標準仕様で協働ロボットシステムに関するDGUVの推奨事項およびISO/TS 15066規格の要件を満たしており、これにより、協働ロボットアプリケーションにおける設備の義務付けられているリスク評価を大幅に簡素化します。
ロボットへの統合段階から実現する協調性と安全性
しかし、それだけではありません。Weiss Roboticsのエンジニアたちは、このコンセプトの実現においてさらに一歩先へ進んでいます。 Pick & Place用途において、ボタンひとつで機械の切り替えが可能となり、製造プロセスに統合された品質保証を最大限に実現するため、同社はデンマークの軽量ロボットメーカーであるUniversal Robots社と共同で「GRIPKIT」を設計しました。 ここにおいて、人間とロボットの協働は、把持モジュールの極めて簡単な取り付けや、特別なプログラミング知識がなくても行える直感的な把持設定およびロボットの設定・プログラミングの段階からすでに始まっています。 というのも、ルートヴィヒスブルクに拠点を置く把持技術のスペシャリストが提供する、産業現場で実績のある把持モジュールは、Universal Robotsのロボットアームにほぼシームレスに統合されるからです。現在、GRIPKITには計6種類のバリエーションがあり、協働ロボティクスを含む幅広い用途をカバーしています。 GRIPKITには、Universal Robotsを用いた把持アプリケーションを簡単かつ迅速に実現するために必要なすべてのコンポーネントが含まれています。 フランジアダプターや対応するインターフェースコンバーターをはじめ、必要なケーブル、適切な取り付け用部品、そしてドキュメントと対応するURCapsプラグインが収録されたUSBメモリも同梱されています。これにより、GRIPKITは真の「Plug & Work」ソリューションとなります。
インダストリー4.0の前提となる適応型把持技術
今日の製造業界におけるもう一つのキーワードである「インダストリー4.0」とは、従来の生産と情報通信技術との連携がますます緊密になっていることを指します。 これは、製品が顧客の要望に応じてますます個別化される必要があり、かつ最小ロットでも最大限の経済性を確保して生産することが求められるため、不可欠な要素となっています。 製造プロセスを、ソフトウェア側で、いわばボタンひとつでバリエーションAからバリエーションBへの切り替えが可能になるよう再構築するためには、プロセスに関与するすべてのアクティブコンポーネント間のデータ連携と、実行時におけるそれらのパラメータ設定可能性が保証されなければなりません。 なぜなら、フィールドレベルに至るまで一貫した通信があって初めて、プロセスの簡単な再構成が可能となり、ひいては経済的に実現可能な自動化されたバリエーション生産が実現するからです。 ルートヴィヒスブルクに拠点を置くこの技術開発企業の高性能な把持モジュールは、標準で必要なデータインターフェースを備えており、現場でのパラメータ変更も容易に行えます。このように、Weiss Roboticsの把持モジュールは、用途に応じてEthernetまたはIO-Link接続に対応しています。 IO-Linkを活用することで、グリッパーフィンガーを柔軟に事前位置決めし、把持位置や把持力を自由に設定できます。これにより、最大8つの把持設定済みモードをシームレスに切り替えることが可能となり、時間やコストのかかる段取り替えを行うことなく、異なる部品のハンドリングを極めて簡単に実現できます。
スマートな把持
現在の動作状況に関する継続的な情報は、安全性を確保し、結果の品質と再現性を向上させます。そのため、CRGには発光リングが搭載されており、さまざまな点灯パターンや色を通じて、ユーザーにグリッパーの現在の状態を直感的に伝えます。 さらに、各把持モジュールでシステム側から提供される診断データにより、より正確な制御が可能になります。高解像度の絶対位置測定システムは、初期の原点復帰動作を必要とせず、指の位置を確実に検出します。 統合されたワーク検出機能により、困難な状況下でも複雑なワークを確実にハンドリングできます。センサーレス把持力制御のおかげで、脆い、壊れやすい、あるいは柔軟な部品も、いつでも安全かつ確実に把持することが可能です。 最先端のモデルベースアルゴリズムが、駆動状態から現在の把持力を算出し、指定された値に精密に制御します。この技術により、環境条件が変化しても再現性の高い把持結果が保証されます。
統合されたセンサー技術による設備稼働率の最大化
従来の把持アプリケーションでは、多くの場合、把持モジュールに搭載された近接スイッチが生産上の問題を引き起こします。これらはしばしばグリッパーハウジングの露出部分に配置されているため、汚れや意図しない位置ずれ、損傷を受けやすい傾向があります。 さらに、手動での調整が必要となるため、時間がかかり、ミスも発生しやすくなります。そのため、Weiss Roboticsの把持モジュールには、位置センサーが内蔵されています。これにより、外部の近接スイッチが不要となり、プロセスの安定性が大幅に向上します。
また、把持モジュールに組み込まれたプロセス制御機能により、把持プロセスの継続的なモニタリングから、コンポーネント側に用意された診断データを用いた的を絞ったトラブルシューティングまでが可能となります。把持点や動作時間といったプロセスに関連するパラメータは、いつでも把持モジュールから取得できます。 設備側でこれらの値を時間軸に沿って分析することで、ハンドリングプロセスの「健全性」を把握でき、サービス担当者が早期に介入することが可能になります。これにより、設備の非生産的な停止時間を最小限に抑え、経済性を向上させることができます。
これは、サーボ電動把持モジュールやスマートな空圧グリッパーが、把持プロセスのデジタル化を通じて、設備運営者にどのような付加価値をもたらすかを如実に示しています。 ソフトウェア制御され、ニーズに応じてメンテナンスが行われる生産設備の日常において、これらは中核となるコンポーネントであり、「インダストリー4.0」「人協働」「Smart Factory」といった概念の下で求められる、ロットサイズ1に至るまでの柔軟な自動化生産を初めて可能にするものです。