

Odkryj przyszłość chwytania
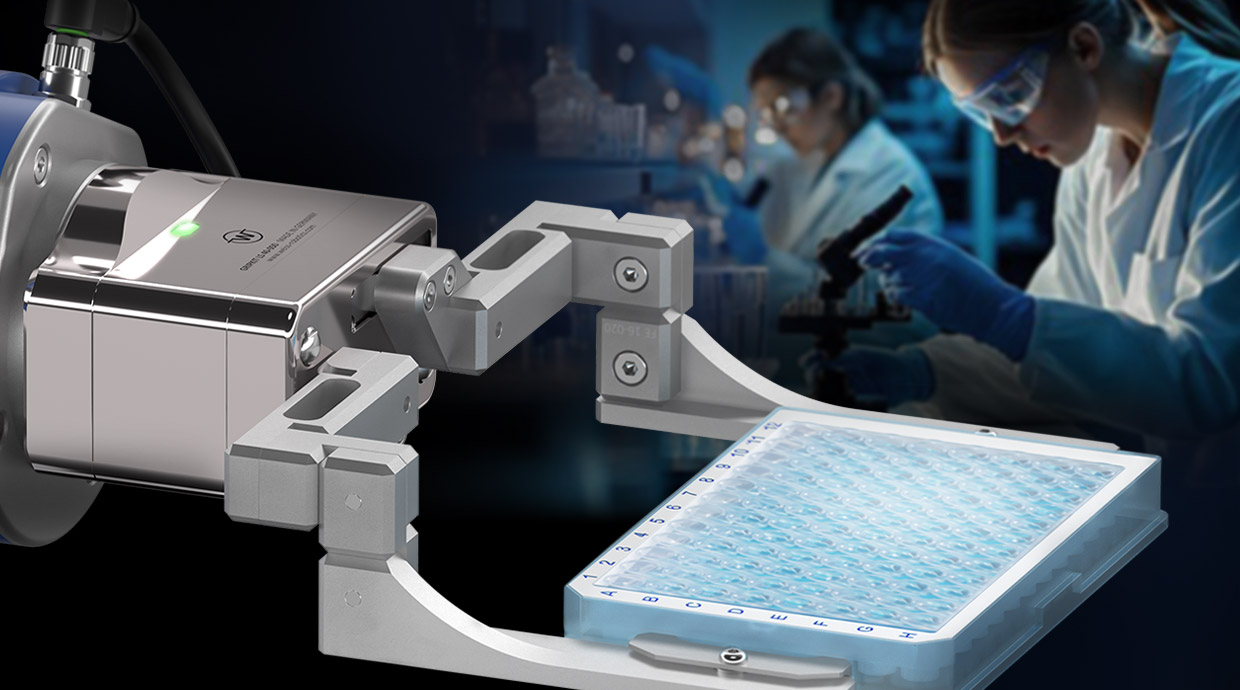
Jako wiodący specjalista w dziedzinie mechatronicznych systemów chwytakowych, od 2008 roku projektujemy i produkujemy inteligentne chwytaki serwoelektryczne do delikatnej i precyzyjnej manipulacji wymagającymi detalami w automatyzacji montażu, branży elektronicznej i półprzewodnikowej, a także w sektorze life science.
Inteligentne chwytaki. Płynna integracja.
W firmie Weiss Robotics system chwytający nie kończy się na kołnierzu robota. Nasza technologia GRIPLINK umożliwia płynną i wydajną integrację chwytaków serwoelektrycznych bezpośrednio z aplikacją robotyczną – zapewniając większą elastyczność, łatwe uruchomienie i maksymalne niezawodność procesu. Dzięki znormalizowanym interfejsom i intuicyjnemu sterowaniu GRIPLINK® znacznie zmniejsza nakład pracy związany z programowaniem i umożliwia szybkie dostosowanie do zmieniających się wymagań produkcyjnych. Jednocześnie bezpośrednia komunikacja między robotem a chwytakiem zapewnia precyzyjne sekwencje ruchów i niezawodne monitorowanie procesu. Jednak GRIPLINK oferuje jeszcze więcej: ciągłe gromadzenie danych w czasie rzeczywistym umożliwia analizę procesów chwytania, wspiera zastosowania oparte na głębokim uczeniu się oraz dostarcza cennych informacji dotyczących optymalizacji procesów. W ten sposób tworzy się podstawę dla inteligentnej automatyzacji oraz długoterminowo zwiększa wydajność i jakość produkcji.
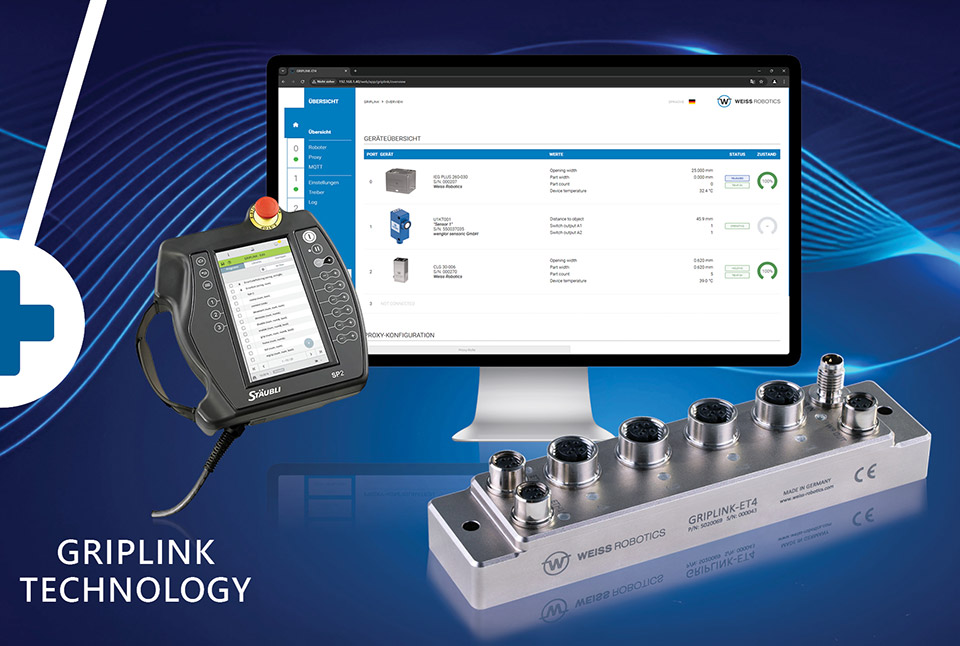

INTELIGENTNE CHWYTANIE
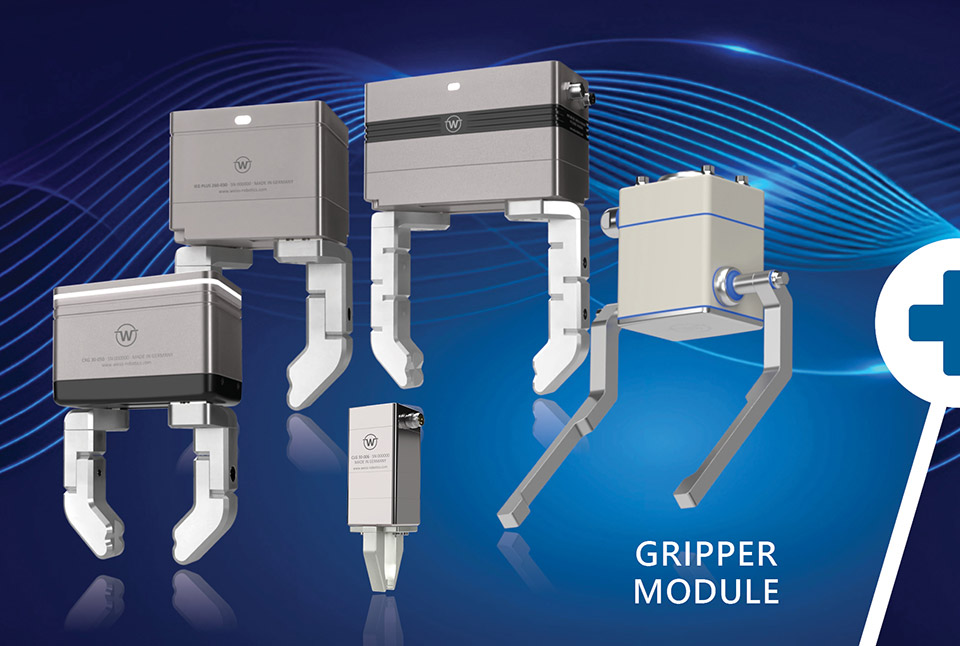
Inteligentne moduły chwytające firmy Weiss Robotics z wbudowaną funkcją rozpoznawania elementów obrabianych i monitorowaniem chwytu optymalizują proces chwytania i zwiększają wydajność produkcji.

CYFROWY PROCES CHWYTANIA
Moduły chwytające firmy Weiss Robotics z bezpośrednim połączeniem danych przenoszą proces chwytania na wyższy poziom. Dzięki temu zawsze masz kontrolę nad swoją produkcją.

ŁATWA INTEGRACJA
Zmniejsz koszty projektowania, montażu i konserwacji dzięki zastosowaniu inteligentnych modułów chwytających firmy Weiss Robotics. Standardowo wyposażone w zintegrowaną diagnostykę.

CHWYTANIE Z WARTOŚCIĄ DODANĄ
Zwiększ swoją przewagę technologiczną dzięki inteligentnym rozwiązaniom w zakresie manipulacji firmy Weiss Robotics.

DOSKONAŁE DORADZTWO
Weiss Robotics jest specjalistą w dziedzinie mechatronicznych rozwiązań w zakresie manipulacji. Skorzystaj z kompetentnego doradztwa i pierwszorzędnego wsparcia naszych ekspertów.

ZAAWANSOWANA TECHNOLOGIA „MADE IN GERMANY”
Jako firma zarządzana przez właściciela, Weiss Robotics projektuje i wytwarza swoje produkty w Ludwigsburgu w Szwabii. Postaw na najwyższą jakość bezpośrednio od producenta.
Najważniejsze aktualności
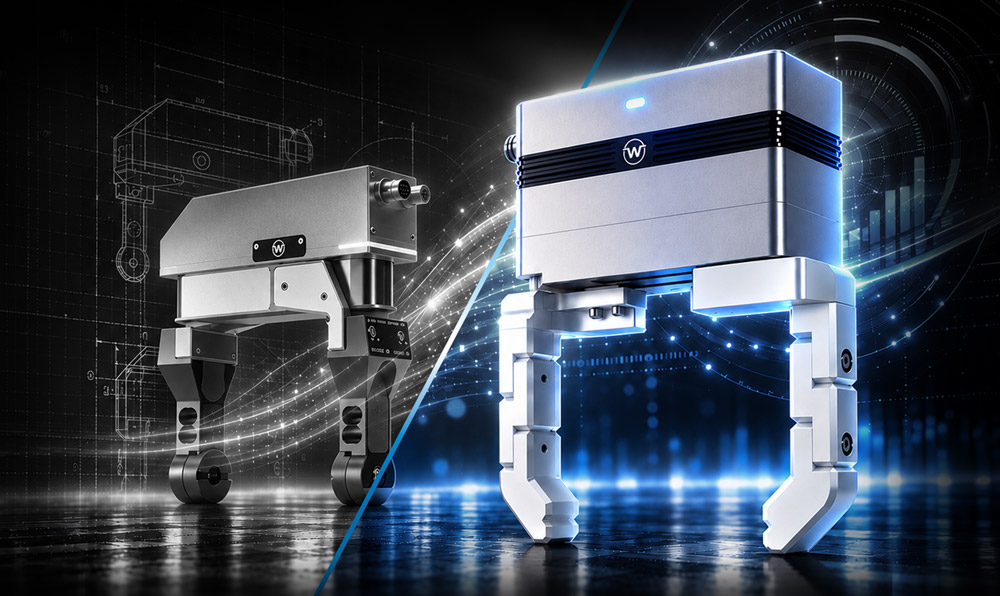
Duch pionierski wciąż żywy: od WSG do WPG
W 2008 roku firma WEISS ROBOTICS wyprodukowała pierwsze chwytaki jeszcze w trzypokojowym mieszkaniu w dzielnicy Pflugfelden w Ludwigsburg. „Salon zamienił się w biuro, a pokój dziecięcy w warsztat. Elektronika była montowana w sypialni” – wspomina założyciel i dyrektor zarządzający dr Karsten Weiß. Wkrótce miejsca zaczęło brakować. Nawet wynajęcie drugiego mieszkania mogło złagodzić problem przestrzeni jedynie na krótko. Trzeba było znaleźć nowe rozwiązanie. Po nieco ponad roku budowy 37-latek otworzył w dzielnicy Oßweil w Ludwigsburgu nową siedzibę z własnym zakładem produkcyjnym.
Od samego początku w centrum uwagi znajdowała się jedna idea: technika chwytania powinna elastycznie dostosowywać się do różnych zadań, a nie na odwrót.
W 2009 roku dostarczono pierwsze chwytaki WSG. Przez wiele lat miały one decydujący wpływ na rozwój chwytania adaptacyjnego. Teraz nadchodzi zmiana generacji: seria WSG jest stopniowo wycofywana, podczas gdy my kontynuujemy jej koncepcję w serii WPG. Seria WPG łączy ponad 15 lat doświadczenia z nowymi możliwościami dla nowoczesnych zastosowań robotyki.
Od ręki robota do chwytaka dwupalczastego
Korzenie serii WSG sięgają pracy doktorskiej dr. Karstena Weissa na Instytucie Technologii w Karlsruhe (KIT). Zajmował się tam czujnikami dotykowymi oraz wielopalcową ręką dotykową, która później została wprowadzona na rynek pod nazwą „SDH” przez renomowanego producenta technologii mocowania. W związku z tym pojawiło się pytanie, w jaki sposób zasady chwytania adaptacyjnego można przenieść na chwytak dwupalczasty do praktycznych zadań automatyzacji.
Ważnym krokiem było zapewnienie cyfrowego dostępu do procesu chwytania. Dzięki sieci Ethernet WSG można było sterować bezpośrednio z aplikacji komputerowych. Rozszerzenia czujnikowe dostarczały dodatkowych informacji o kontakcie z detalem: opcjonalne palce z pomiarem siły mogły mierzyć siłę chwytu bezpośrednio na detalu.
Architektura została celowo zaprojektowana jako otwarta. Dzięki temu WSG można było zintegrować z różnymi koncepcjami sterowania i zapewnił on swobodę dla zastosowań, których wymagań nie dało się jeszcze przewidzieć podczas jego projektowania.
Jak naukowcy wykorzystywali WSG
Jak ważna była ta otwartość, widać było szczególnie w badaniach z zakresu robotyki. W 2023 roku dr Karsten Weiß odwiedził Columbia University w Nowym Jorku. Tam model WSG 50 został wykorzystany w projekcie badawczym „DextAIRity”. W układzie eksperymentalnym ważnym elementem było bezpośrednie sterowanie chwytakiem z komputera za pośrednictwem sieci Ethernet. O wizycie na Uniwersytecie Columbia
W ramach projektu połączono chwytanie i manipulowanie za pomocą robota z celowo zastosowanym strumieniem powietrza, na przykład w celu rozłożenia tkanin lub otwarcia torebek. Zadania tego typu są szczególnie wymagające, ponieważ kształt obiektów może się zmieniać podczas ruchu.
Przykład ten pokazuje, jak intensywnie zespoły badawcze wykorzystywały możliwości centrum WSG. Doświadczenia te pozwoliły nam lepiej zrozumieć, jakiej swobody potrzebować będą programiści również w przyszłości.
Kolejny
krok: WPG i Motion Stream Interface (MSI)
„Chcemy, aby technika chwytania była adaptacyjna” – tak dr Karsten Weiß podsumowuje nasze dążenia.
Seria WPG stanowi kontynuację tej idei. Oferuje ona Ethernet, bezczujnikową regulację siły chwytu, zintegrowane wykrywanie detalu i monitorowanie przedmiotu chwytanego oraz moduł sterujący o stopniu ochrony IP54. Dzięki zintegrowanemu protokołowi GRIPLINK można ją zintegrować z odpowiednimi aplikacjami robotycznymi. Przejdź do serii WPG.
Opcjonalny interfejs Motion Stream Interface (MSI) idzie o krok dalej: nadrzędny system sterowania może w sposób ciągły określać dla WPG ruchy i granice siły. Wewnętrzne pętle regulacyjne realizują te wytyczne w postaci dynamicznego pozycjonowania. Jednocześnie chwytak serwoelektryczny przekazuje dane o swoim stanie, w tym pozycję, prędkość i szacowaną siłę chwytu.
W ten sposób MSI otwiera nowe możliwości dla zastosowań w dziedzinie Physical AI. System zewnętrzny może na przykład analizować dane z kamery i dostosowywać ruch chwytu w trakcie trwającego procesu. Percepcja, decyzje oparte na AI oraz nadrzędne planowanie ruchu pozostają przy tym w systemie zewnętrznym. MSI zapewnia interfejs do sterowania ruchem chwytu. Więcej o MSI.
Które rozwiązanie pasuje do danego zastosowania?
Dla operatorów istniejących zastosowań WSG oraz nowych instalacji pojawia się pytanie: który chwytak będzie właściwym wyborem w przyszłości?
W przypadku aplikacji robotycznych i komputerowych opartych na sieci Ethernet idealnym rozwiązaniem jest seria WPG, stanowiąca udoskonaloną wersję serii WSG. Tam, gdzie przewiduje się integrację za pośrednictwem klasycznej magistrali polowej, warto rozważyć serię IEG PLUS z wbudowanym interfejsem IO-Link. Za pomocą odpowiedniego urządzenia nadrzędnego IO-Link można ją zintegrować z różnymi sieciami automatyki oraz klasycznymi środowiskami sterowników PLC.
O tym, które rozwiązanie faktycznie będzie odpowiednie, decyduje konkretne zadanie chwytania: skok, zakres siły, palce chwytaka, połączenie mechaniczne, czujniki oraz integracja sterowania muszą do siebie pasować. Jak zwykle osobiście wspieramy naszych klientów i partnerów w wyborze i weryfikacji technicznej. Zapraszamy do kontaktu.
Wycofanie serii WSG: kolejne kroki
W przypadku nowych instalacji i konstrukcji nie zalecamy już stosowania serii WSG. Seria WPG oraz IEG PLUS PLUS stanowią nowoczesne alternatywy, których przydatność należy sprawdzić pod kątem konkretnego zastosowania. Dla modeli WSG obowiązują następujące terminy składania zamówień:
- WSG 32-068, numer katalogowy 5120007: ostatnia możliwość złożenia zamówienia do 31 marca 2027 r. Obsługa serwisowa będzie kontynuowana do końca 2028 r.
- WSG 50-110, numer katalogowy 5120008: ostatnia możliwość złożenia zamówienia do 31 lipca 2027 r.
Wraz z wycofaniem serii WSG zamyka się ważny rozdział w historii produktów firmy WEISS ROBOTICS. W związku z tym pragniemy szczególnie podziękować naszym klientom i partnerom, którzy poprzez wymagające zastosowania nieustannie stawiali przed serią WSG nowe wyzwania, zespołom badawczym, które zgłębiały jej możliwości, oraz naszym pracownikom, którzy przez wiele lat projektowali, produkowali i obsługiwali ją.
Jednak pionierski duch, od którego wszystko się zaczęło, nadal żyje. Wraz z serią WPG otwieramy nowy rozdział w dziedzinie chwytania adaptacyjnego. Stawiamy przy tym na nowe technologie, nowe pomysły i ten sam entuzjazm, co pierwszego dnia. Kontynuujmy tę historię razem. Dołączysz do nas?
Paletyzacja nowej generacji: INTRAPAL dla Universal Robots Gen 7
Zastosowania w zakresie paletyzacji muszą w coraz większym stopniu przeprowadzać manipulację z szerokim zakresem kartonów, skrzyń, tac i nośników ładunku – często przy zmieniających się formatach i różnych wymaganiach dotyczących procesu chwytania. Niektóre z tych obiektów, na przykład pojemniki magazynowe i otwarte tace z tektury falistej stosowane w logistyce żywności, są trudne do niezawodnego chwytania za pomocą pneumatycznych systemów próżniowych: Otwarte lub perforowane pojemniki uniemożliwiają niezawodne wytworzenie próżni, teksturowane powierzchnie mogą prowadzić do utraty próżni, a opakowania elastyczne mogą ulec odkształceniu lub uszkodzeniu w wyniku zasysania. Mechaniczne systemy chwytakowe mogą ominąć te ograniczenia, jednak w przypadku konwencjonalnych rozwiązań często wymagają ręcznych regulacji lub całkowitej wymiany narzędzi, gdy tylko zmienią się wymiary produktu.
Użytkownicy końcowi i integratorzy potrzebują zatem rozwiązania, które niezawodnie przeprowadza manipulację z różnymi formatami, wywiera tylko faktycznie wymaganą siłę chwytu i można je dostosować za pomocą oprogramowania – zamiast poprzez mechaniczną zmianę wyposażenia.
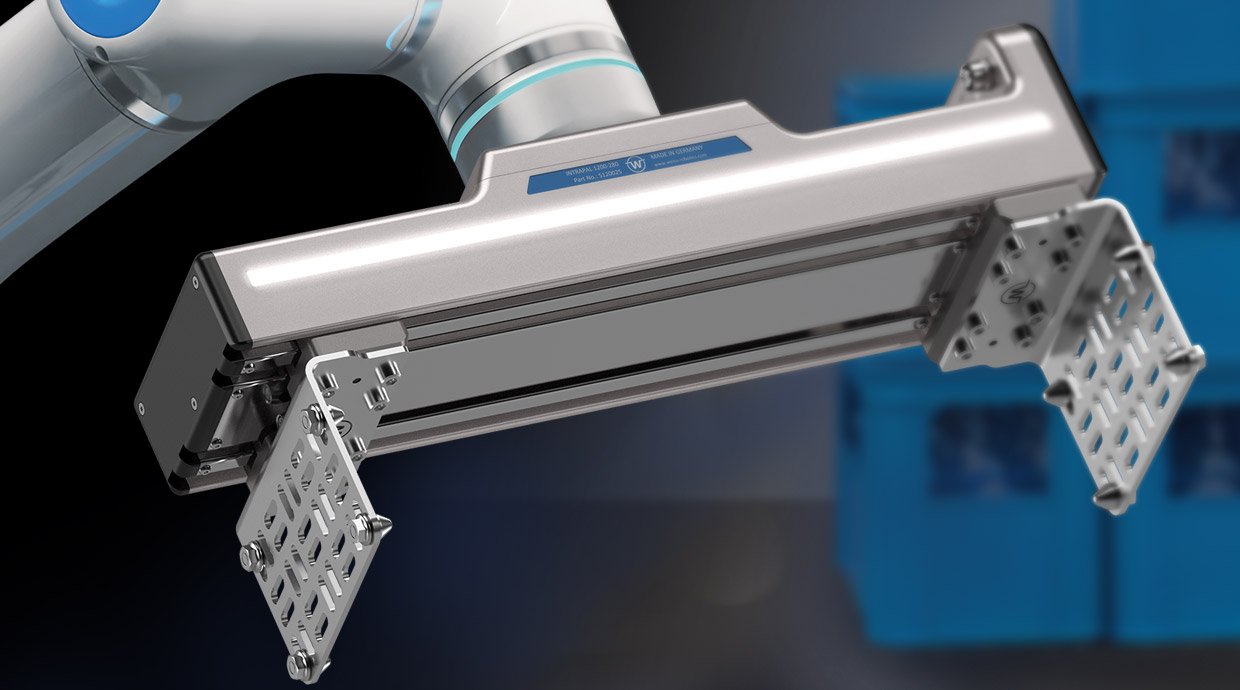
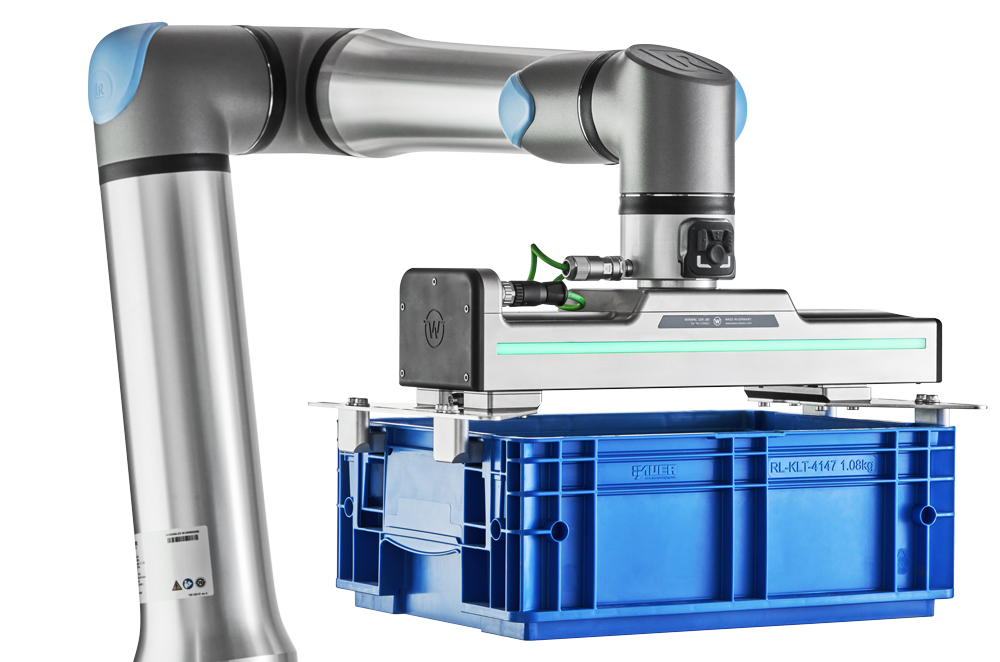
Nasz serwoelektryczny chwytak do paletyzacji INTRAPAL został projektowany właśnie z myślą o takich zastosowaniach. Umożliwia on niezawodną, regulowaną pod względem siły manipulację różnymi produktami i formatami.
Dzięki naszej nowej integracji URCapX, chwytak INTRAPAL można bezpośrednio konfigurować, programować i sterować nim w PolyScope X. Na platformie Universal Robots Gen 7 interfejs Ethernet na kołnierzu narzędziowym umożliwia ponadto krótkie, bezpośrednie połączenie z ramięm robota. Ogranicza to okablowanie zewnętrzne i wspiera elastyczne zastosowania intralogistyczne.
Użytkownicy zyskują dzięki bezpośredniemu sterownikowi chwytaka w PolyScope X, wydajnej łączności na kołnierzu narzędziowym serii g oraz większej elastyczności w wymagających zastosowaniach związanych z paletyzacją i intralogistyką.
Rozwiązanie
INTRAPAL zostało projektowane specjalnie z myślą o tych wymaganiach dotyczących elastyczności. Chwytak serwoelektryczny łączy w sobie napęd o skoku 280 mm, swobodnie pozycjonowany ruchomy palec oraz regulowaną siłę chwytu w zakresie od 150 do 1 200 N. Dzięki temu pojedynczy chwytak może przeprowadzać manipulację z szerokim zakresem kartonów, otwartych tac z tektury falistej, skrzynek na napoje i pojemników KLT bez konieczności wymiany chwytaka.
Zintegrowane wykrywanie detalu oraz ciągłe monitorowanie chwytu zapewniają informacje zwrotne na temat całego procesu, od podniesienia do odłożenia. INTRAPAL jest przystosowany do detali o masie do 60 kg w przypadku chwytania kształtowego lub do 30 kg w przypadku chwytania siłowego. Dopuszczalny ładunek użytkowy w danej aplikacji zależy od całkowitej konfiguracji robota i narzędzia.
Nasza nowa wtyczka URCapX udostępnia funkcje INTRAPAL bezpośrednio w PolyScope X. Dzięki temu użytkownicy mogą konfigurować, programować i sterować chwytakiem za pośrednictwem interfejsu robota. INTRAPAL standardowo obsługuje protokół Ethernet TCP/IP. W przypadku serii Gen 7 krótkie połączenie Ethernet oraz zasilanie na nowym kołnierzu narzędziowym zapewniają krótkie trasy kabli i pozwalają uniknąć układania długiego kabla komunikacyjnego wzdłuż ramię robota. Alternatywnie opcjonalny Modbus RTU umożliwia pracę poprzez interfejs Tool I/O robota.
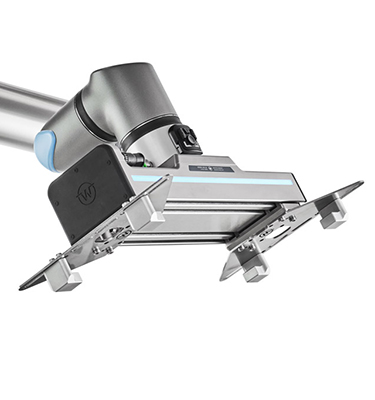
Kołnierz narzędziowy High-Power serii g umożliwia pracę INTRAPAL z pełną siłą chwytu bezpośrednio na robocie, zapewniając tym samym bezpieczną manipulację większymi nośnikami ładunku w procesach paletyzacji. Użytkownicy zyskują również dzięki nowemu panelowi SP7 Smart Panel z intuicyjnym interfejsem użytkownika, który umożliwia konfigurację i programowanie bezpośrednio na kołnierzu narzędziowym.
W przypadku zastosowań wymagających dodatkowych funkcji bezpośrednio w punkcie chwytu zintegrowane interfejsy IO-Link w INTRAPAL umożliwiają bezpośrednie podłączenie kompatybilnych czujników i elementów wykonawczych innych producentów, na przykład czujników odległości, do palców chwytaka. Można je następnie sterować za pośrednictwem ekosystemu GRIPLINK® w oprogramowaniu PolyScope X.
Wyniki
Dla użytkowników końcowych bezpośrednimi korzyściami są bardziej uporządkowana instalacja na końcu ramienia robota oraz prostsze uruchomienie. Zamiast mechanicznej wymiany całego chwytaka przy każdym nowym formacie, użytkownicy mogą dostosować położenie palców, siłę chwytu i parametry procesu bezpośrednio w programie robota.
Mniejsza liczba komponentów zewnętrznych i krótsze trasy kabli upraszczają instalację. Jednocześnie zintegrowane wykrywanie detalu oraz ciągłe monitorowanie chwytu zapewniają większą przejrzystość procesu chwytania. W rezultacie otrzymujemy elastyczne rozwiązanie do paletyzacji, zaprojektowane z myślą o częstych zmianach formatu, niezawodnej pracy i przyszłych rozbudowach.
„Wraz z Gen 7 firma Universal Robots stworzyła warunki w zakresie łączności i udźwigu niezbędne do realizacji wymagających zastosowań intralogistycznych. W połączeniu z naszą nową integracją URCapX, INTRAPAL można podłączyć bezpośrednio do kołnierza narzędziowego i obsługiwać w PolyScope X. Dzięki temu wydajne rozwiązania do paletyzacji można łatwiej zintegrować i elastycznie dostosować do różnych wymagań.”
– dr Karsten Weiss, założyciel i dyrektor generalny, WEISS ROBOTICS
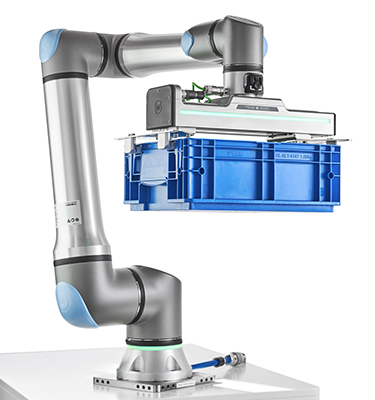
Universal Robots, Gen 7
Universal Robots (UR), pionier w dziedzinie robotów przemysłowych współpracujących i część firmy Teradyne Robotics, zaprezentował Gen 7 – swoją siódmą generację robotów. Platforma opiera się na systemie operacyjnym dla robotów PolyScope X. Seria Gen 7 została projektowana z myślą o kolejnej generacji automatyzacji i rozszerza możliwości łączności między robotami, oprogramowaniem, czujnikami, systemami przetwarzania obrazu oraz efektorami końcowymi. Dzięki temu producenci mogą wdrażać bardziej wydajne aplikacje przy mniejszym nakładzie pracy związanym z integracją.
Nowa platforma robotyczna Gen 7 została gruntownie przeprojektowana – od kołnierza narzędziowego po sterownik – i od samego początku została zaprojektowana z myślą o obsłudze sztucznej inteligencji. Oferuje ona producentom wysoką moc obliczeniową, wszechstronną łączność oraz otwartą architekturę, umożliwiającą bezpośrednie wdrażanie modeli AI na robotach produkcyjnych bez utraty wydajności.
Co nowego w serii Gen 7?
- Nowe ramię robota z serii g: UR10g-1750, UR17g-1300 i UR18g-950 uzupełniają ofertę serii e i UR.
- Kołnierz narzędziowy przystosowany do sztucznej inteligencji: Przesyła dane, wysoką moc elektryczną oraz sygnały związane z bezpieczeństwem bezpośrednio do kołnierza narzędziowego. Ułatwia to podłączanie kamer, czujników, chwytaków i innych urządzeń peryferyjnych, a także zmniejsza nakłady związane z okablowaniem.
- Nowy panel SP7 Smart Panel: do konfiguracji i programowania bezpośrednio na kołnierzu narzędziowym.
- Kontroler CB7 Core: o 40% większa moc obliczeniowa przy o 30% mniejszym zapotrzebowaniu na miejsce. Umożliwia komunikację poprzez wiele sieci z sterownikami PLC, interfejsami HMI, platformami MES, komputerami przemysłowymi (IPC) oraz systemami przetwarzania obrazu, jednocześnie zmniejszając zapotrzebowanie na zewnętrzne przełączniki.
- Platforma oprogramowania PolyScope X: oferuje nowoczesne narzędzia programistyczne i otwarte interfejsy API do tworzenia i wdrażania aplikacji Edge AI z wykorzystaniem komputerów przemysłowych (IPC) i zewnętrznego przetwarzania AI, a także funkcje bezpieczeństwa zgodne z normą ISO 10218-1:2025 oraz zgodność z wymogami cyberbezpieczeństwa.
- Nowo opracowany panel programujący TP7 Core: zapewnia lepszą ergonomię i szybsze programowanie.
Ekosystem
Gen 7 jest wspierana przez ekosystem UR+ – wyselekcjonowaną i kompleksowo przetestowaną ofertę produktów automatyki, które są weryfikowane przez UR przed wprowadzeniem na rynek.
„Osiągnięcia naszych partnerów w imponujący sposób pokazują potencjał otwartej platformy i wysokiej jakości ekosystemu UR. Wykorzystują oni rozszerzone funkcje łączności naszej platformy Gen 7 i na tej podstawie projektują łatwe do zintegrowania produkty, które już dziś mogą być stosowane w produkcji.”
– Susanne Nördinger, dyrektor ds. sukcesu ekosystemu w regionie EMEA
Dlaczego to jest ważne
Dla producentów z branży spożywczej i napojowej, logistyki produkcji, logistyki magazynowej oraz innych środowisk charakteryzujących się dużą różnorodnością wariantów formaty produktów i wymagania dotyczące przepływu materiałów mogą ulegać szybkim zmianom. Połączenie systemu INTRAPAL z robotami Universal Robots Gen 7 zapewnia elastyczne, konfigurowalne programowo podejście do zadań paletyzacji i transportu materiałów – bez konieczności stosowania oddzielnego chwytaka dla każdego formatu.
Klienci zyskują zintegrowany proces chwytania, który jest łatwiejszy do wdrożenia i monitorowania, a jednocześnie jest przygotowany na przyszłe wymagania w zakresie automatyzacji.
Dane techniczne, zastosowania i dostępne pliki do pobrania można znaleźć na stronie produktu INTRAPAL. Karta katalogowa INTRAPAL jest tam również dostępna do pobrania.
Planują Państwo zastosowanie paletyzacji lub intralogistyki z wykorzystaniem robotów Universal Robots Gen 7? Prosimy o kontakt z firmą WEISS ROBOTICS w celu omówienia obrabianych detali, wymagań dotyczących udźwigu oraz odpowiedniej konfiguracji palców do danego zastosowania.
O firmie WEISS ROBOTICS
WEISS ROBOTICS projektuje i produkuje inteligentne chwytaki serwoelektryczne do wymagających zadań automatyzacji. Ta rodzinna firma z siedzibą w Ludwigsburgu, zarządzana przez właścicieli, obsługuje klientów i partnerów na całym świecie. Jej rozwiązania znajdują zastosowanie w produkcji elektroniki, automatyzacji montażu, zastosowaniach farmaceutycznych i z zakresu life science, a także w intralogistyce.
Chwytaki te łączą precyzję i elastyczność z precyzyjnie regulowaną siłą chwytu. Ekosystem GRIPLINK® umożliwia rozwiązanie typu „Plug & Produce” dzięki przetestowanym wtyczkom robotycznym, znormalizowanym interfejsom oraz ujednoliconym poleceniom, co zmniejsza nakłady związane z integracją i uruchomieniem.
Inteligentne sterowanie, zintegrowane czujniki oraz dane procesowe w czasie rzeczywistym umożliwiają wydajne i niezawodne procesy chwytania, stałą jakość oraz ciągłe monitorowanie, diagnostykę i optymalizację – kluczowe warunki dla sztucznej inteligencji fizycznej (Physical AI). WEISS ROBOTICS łączy przełomowe innowacje z niezawodną jakością „Made in Germany”, długoterminowym myśleniem i indywidualną obsługą.
Celine Weiß, kierownik ds. marketingu w dziale partnerów i wydarzeń, c.weiss@weiss-robotics.com
O FIRMIE UNIVERSAL ROBOTS
Universal Robots to wiodący na świecie dostawca robotów przemysłowych współpracujących (cobotów). Dzięki ponad 100 000 sprzedanych na całym świecie cobotów przyjazna dla użytkownika platforma firmy jest uzupełniona o intuicyjne oprogramowanie PolyScope, wielokrotnie nagradzane oferty szkoleniowe, kompleksowe usługi oraz wiodący na świecie ekosystem cobotów. W ten sposób Universal Robots oferuje klientom z wielu branż wysoki poziom innowacyjności i szeroki wybór.
Dzięki najbardziej zaawansowanym robotom w swojej klasie oraz rosnącej gamie gotowych do użycia aplikacji opartych na AI najnowsza technologia UR jest przygotowana na rewolucję w dziedzinie Physical AI.
Universal Robots jest częścią Teradyne Robotics, działu firmy Teradyne Inc. (NASDAQ: TER), wiodącego dostawcy zautomatyzowanych systemów testowych i zaawansowanych rozwiązań robotycznych.
Nilufar Moosavi, kierownik ds. marketingu produktów w obszarze Physical AI i ekosystemu, nims@universal-robots.com
Więcej... Paletyzacja nowej generacji: INTRAPAL dla Universal Robots Gen 7
Kognitywna manipulacja robotyczna
W jaki sposób roboty mogą samodzielnie wykonywać złożone zadania w rzeczywistych środowiskach? Tą kwestią zajmuje się Instytut Sztucznej Inteligencji AICOR (IAI) przy Uniwersytecie w Bremie pod kierownictwem prof. dr h.c. Michaela Beetza.W centrum badań znajdują się systemy robotyczne, które potrafią postrzegać otoczenie, planować działania i samodzielnie podejmować decyzje. Zamiast jedynie wykonywać zaprogramowane sekwencje ruchów, powinny one elastycznie reagować na różne sytuacje – zarówno w środowisku domowym, jak i przemysłowym.
Kluczowym warunkiem jest tu niezawodna interakcja ze światem fizycznym. Właśnie w tym miejscu do gry wkracza technika chwytania. Malte Huerkamp, pracownik naukowy w IAI, tak opisuje jej znaczenie: „Bez niezawodnego systemu chwytającego nie da się ani obsługiwać narzędzi, ani przeprowadzać manipulacji z przedmiotami, co blokuje wszelkie dalsze postępy w badaniach”.
Elastyczna technika chwytania dla wymagających scenariuszy badawczych
Do układów eksperymentalnych w IAI potrzebny był system chwytający, który byłby precyzyjny, trwały i elastyczny w zastosowaniu. Wybór padł na moduły chwytające firmy Weiss Robotics.
Obecnie chwytaki są wykorzystywane w eksperymentach związanych z krojeniem owoców i warzyw – co stanowi część problemu związanego z automatycznym przygotowywaniem posiłków. Zadania tego typu szczególnie wyraźnie pokazują, jak wymagająca jest manipulacja robotyczna w rzeczywistych scenariuszach: różnorodne obiekty, narzędzia i materiały wymagają elastycznych rozwiązań na ramieniu robota.
Ważną zaletą jest tutaj możliwość indywidualnego projektowania i wymiany palców chwytaka. Zespół pod kierownictwem prof. dr h.c. Michaela Beetza wyjaśnia: „Pozwala nam to wykorzystywać ten sam chwytak do różnych narzędzi i obiektów bez konieczności za każdym razem wymiany całego systemu”.
Łatwa integracja z istniejącymi platformami robotycznymi
Oprócz elastyczności mechanicznej ważną rolę odegrała również integracja z istniejącym środowiskiem laboratoryjnym. W IAI systemy chwytakowe są wykorzystywane w połączeniu z robotami UR5.
Również pod względem oprogramowania integracja przebiegła bez większego wysiłku. Naukowcy relacjonują: „Dzięki dostarczonym interfejsom ROS2 i Python system chwytający można było szybko i bez większego wysiłku zintegrować z naszym istniejącym środowiskiem systemowym”.
Dzięki temu chwytaki można było szybko wdrożyć do istniejącego środowiska badawczego i wykorzystać do różnych eksperymentów.
Profesjonalna technika chwytania do badań, nauczania i prac projektowych
Systemy chwytania stały się obecnie stałym elementem platform robotycznych w IAI. Dzięki temu znajdują one zastosowanie nie tylko w projektach badawczych, ale także podczas zajęć dydaktycznych, prac projektowych oraz prac licencjackich i magisterskich.
Studenci zyskują w ten sposób bezpośredni dostęp do profesjonalnej techniki chwytania oraz realistycznych scenariuszy zastosowań. Praca z tymi systemami łączy treści teoretyczne z praktycznym doświadczeniem w dziedzinie robotyki i wspiera rozwijanie kompetencji technicznych niezbędnych do późniejszego wejścia na rynek pracy.
Precyzyjne systemy chwytania jako kluczowy element robotów pełniących rolę pomocników w życiu codziennym
Jednym z głównych obszarów badań w nadchodzących latach będą zadania manipulacyjne, które mają uczynić roboty niezawodnymi i w dużej mierze samodzielnymi pomocnikami w życiu codziennym. Obejmują one takie zastosowania, jak przygotowywanie posiłków czy ładowanie i rozładowywanie zmywarek.
Aby takie scenariusze mogły być nie tylko planowane, ale i faktycznie realizowane, potrzebne są systemy chwytania, które są precyzyjne, niezawodne i elastyczne w integracji. Właśnie w tym zakresie systemy chwytakowe firmy WEISS ROBOTICS odgrywają kluczową rolę: łączą one precyzję mechaniczną z dostosowywanymi palcami chwytaka oraz odpowiednimi interfejsami umożliwiającymi integrację z nowoczesnymi platformami robotycznymi.
Patrząc w przyszłość, zespół Instytutu AICOR pisze: „W najbliższych latach trend ten będzie się utrzymywał – roboty będą w coraz większym stopniu współpracować z ludźmi i wykonywać złożone czynności na podstawie poleceń w języku naturalnym”.
Cieszymy się, że systemy chwytakowe firmy WEISS ROBOTICS wspierają prace badawcze w Instytucie Sztucznej Inteligencji AICOR przy Uniwersytecie w Bremie, a tym samym przyczyniamy się do rozwoju kolejnej generacji kognitywnych systemów robotycznych.

Katalog produktów
Odkryj różnorodność naszych produktów! Pobierz nasz aktualny katalog produktów, aby uzyskać kompleksowy przegląd naszego asortymentu.