

Descubre el futuro de la manipulación
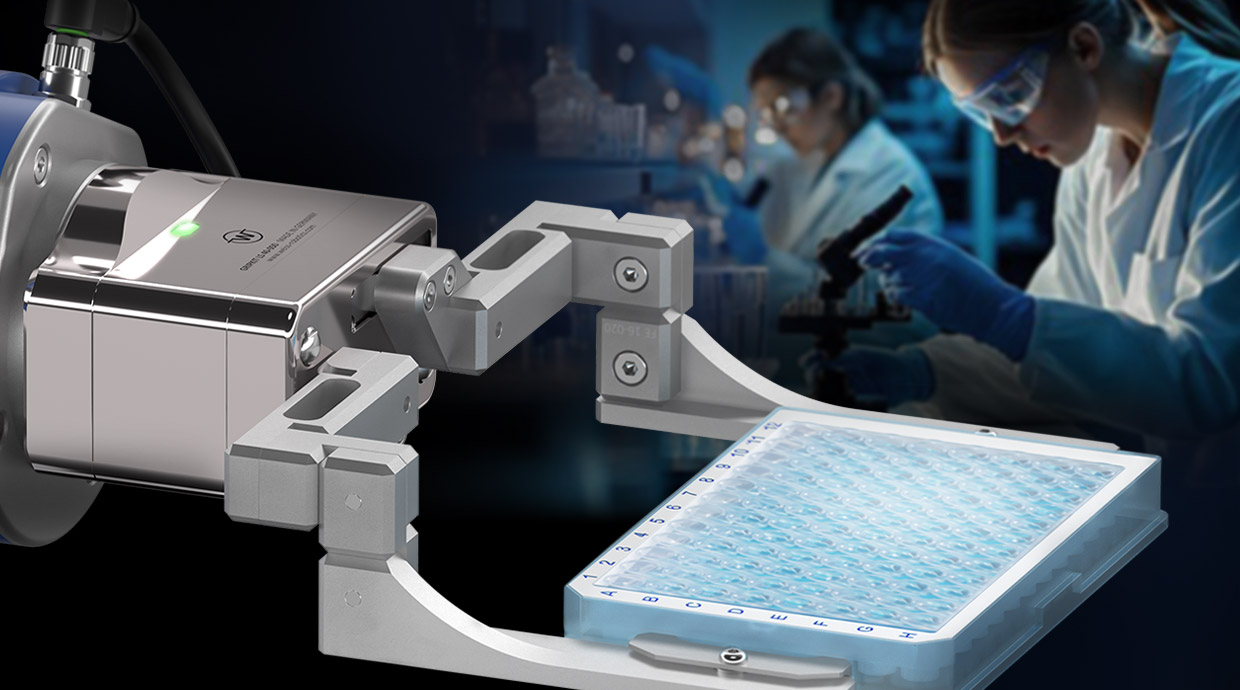
Como especialistas líderes en sistemas de agarre mecatrónicos, desarrollamos y fabricamos desde 2008 pinzas servo inteligentes para la manipulación delicada y precisa de piezas de agarre complejas destinadas a la automatización del montaje, los sectores de la electrónica y los semiconductores, así como al ámbito de las ciencias de la vida.
Pinzas inteligentes. Integradas a la perfección.
En Weiss Robotics, el sistema de agarre no termina en la brida del robot. Nuestra tecnología GRIPLINK permite una integración fluida y eficiente de las pinzas servoeléctricas directamente en su aplicación robótica, lo que aporta mayor flexibilidad, una puesta en marcha sencilla y la máxima seguridad en el proceso. Gracias a las interfaces estandarizadas y a un control intuitivo, GRIPLINK® reduce considerablemente el esfuerzo de programación y permite una rápida adaptación a los requisitos cambiantes de la producción. Al mismo tiempo, la comunicación directa entre el robot y la pinza garantiza secuencias de movimiento precisas y una supervisión fiable del proceso. Pero GRIPLINK ofrece aún más: el registro continuo de datos en tiempo real permite analizar los procesos de agarre, facilita las aplicaciones de aprendizaje profundo y proporciona información valiosa para la optimización de los procesos. De este modo, sentará las bases para una automatización inteligente y aumentará a largo plazo la eficiencia y la calidad de su producción.
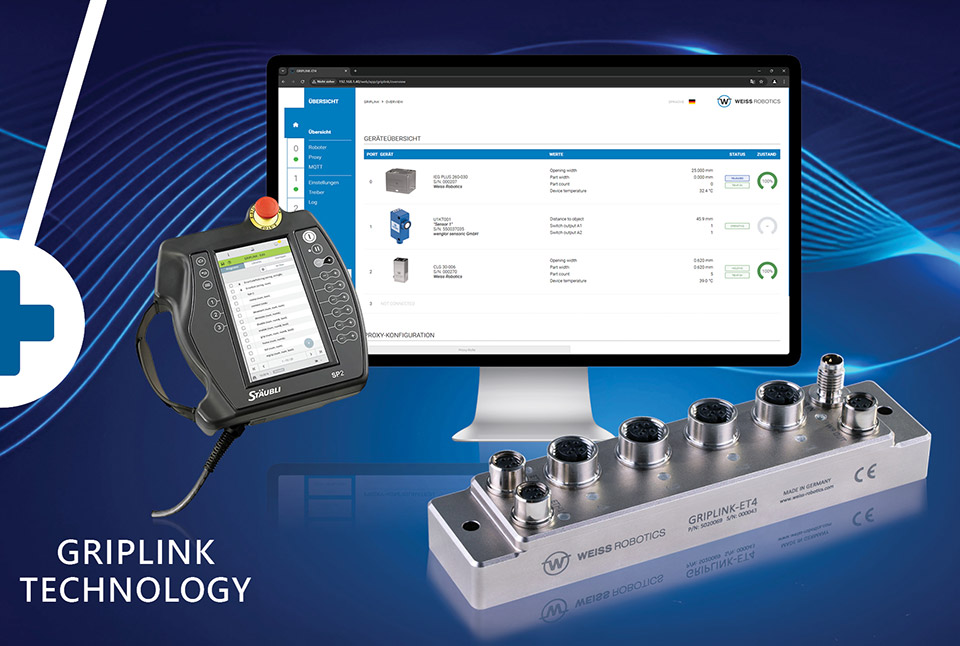

AGARRADO INTELIGENTE
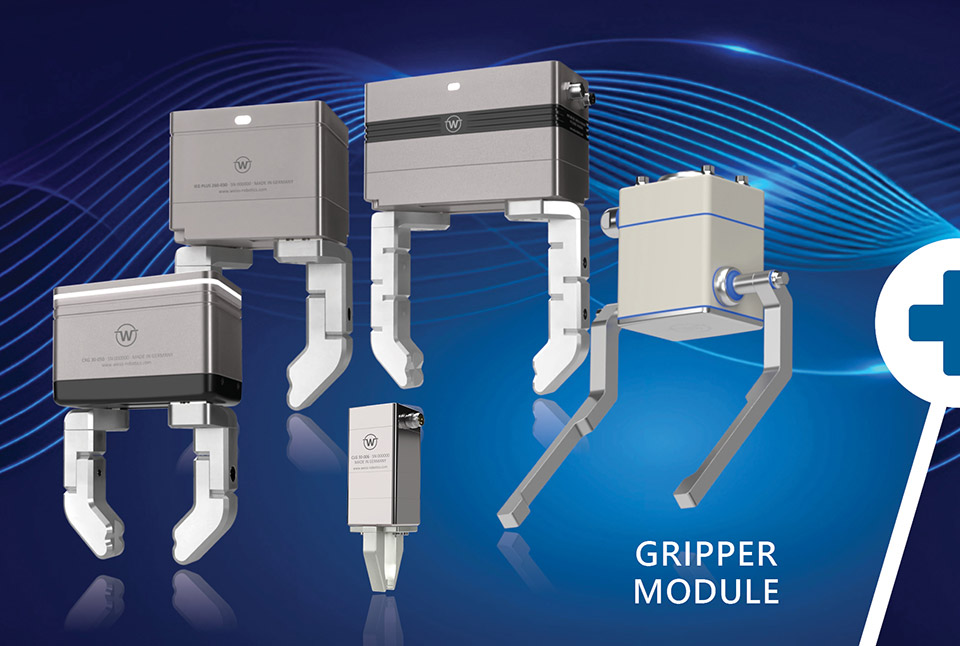
Los módulos de agarre inteligentes de Weiss Robotics, con reconocimiento integrado de piezas y supervisión del agarre, optimizan su proceso de agarre y aumentan la productividad de su producción.

PROCESO DE PREHENSIÓN DIGITAL
Los módulos de agarre de Weiss Robotics con conexión directa de datos llevan su proceso de agarre al siguiente nivel. De este modo, tendrá su producción siempre bajo control.

FÁCIL INTEGRACIÓN
Reduzca sus costes de ingeniería, montaje y mantenimiento gracias al uso de los módulos de agarre inteligentes de Weiss Robotics. Con diagnóstico integrado de serie.

PINZAS CON VALOR AÑADIDO
Amplíe su ventaja tecnológica con las soluciones inteligentes de manipulación de Weiss Robotics.

EXCELENTE ASESORAMIENTO
Weiss Robotics es la empresa especializada en soluciones mecatrónicas de manipulación. Disfrute del asesoramiento competente y de una asistencia de primera clase por parte de nuestros expertos.

ALTA TECNOLOGÍA «MADE IN GERMANY»
Weiss Robotics, una empresa dirigida por sus propietarios, desarrolla y fabrica sus productos en Ludwigsburg, en Suabia. Confíe en una calidad superior directamente del fabricante.
Lo más destacado del momento
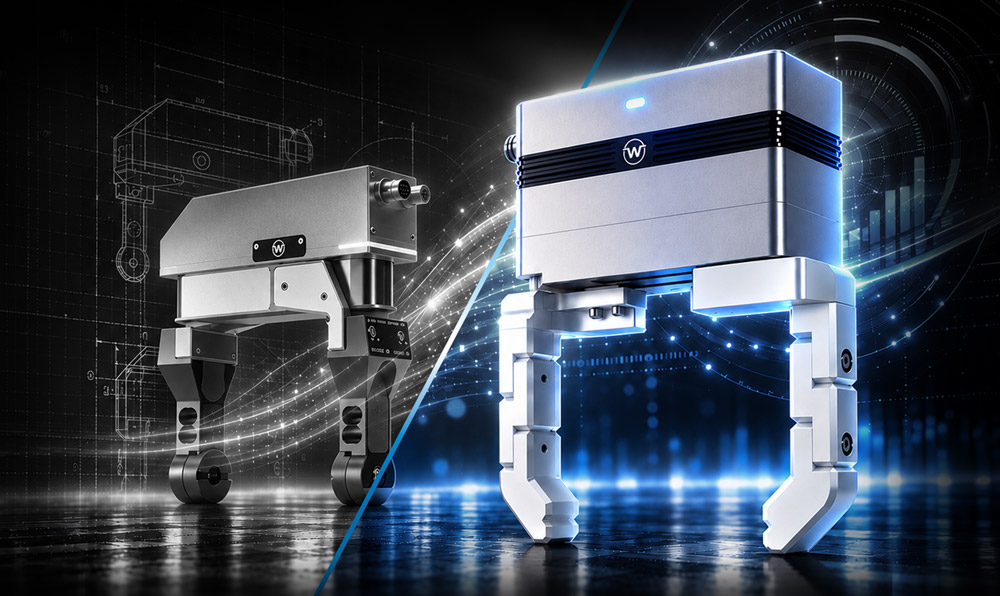
El espíritu pionero sigue vivo: del WSG al WPG
En 2008, WEISS ROBOTICS fabricó sus primeras pinzas en un piso de tres habitaciones en Pflugfelden, Ludwigsburg. «El salón se convirtió en oficina, la habitación de los niños en taller. La electrónica se montaba en el dormitorio», recuerda el fundador y director general, el Dr. Karsten Weiß. Pronto el espacio dejó de ser suficiente. Ni siquiera el segundo piso alquilado pudo paliar el problema de espacio más que temporalmente. Había que encontrar una nueva solución. Tras algo más de un año de obras, este hombre, que entonces tenía 37 años, inauguró en Oßweil (Ludwigsburg) su nueva sede con planta de fabricación propia.
Desde el principio, una idea ocupó un lugar central: la tecnología de agarre debía poder adaptarse de forma flexible a diferentes tareas y no al revés.
En 2009 se entregaron las primeras pinzas WSG. Estas marcaron el desarrollo del agarre adaptativo durante muchos años. Ahora se avecina un cambio generacional: la serie WSG se va retirando progresivamente, mientras que continuamos con su enfoque mediante la serie WPG. La serie WPG aúna más de 15 años de experiencia con nuevas posibilidades para las aplicaciones robóticas modernas.
De la mano robótica a la pinza de dos dedos
Los orígenes de la WSG se remontan a la tesis doctoral del Dr. Karsten Weiß en el Instituto Tecnológico de Karlsruhe (KIT). Allí se dedicó a la tecnología de sensores táctiles y a una mano táctil de varios dedos, que más tarde fue comercializada bajo el nombre de «SDH» por un reconocido fabricante de sistemas de sujeción. De ahí surgió la pregunta de cómo se podían aplicar los principios del agarre adaptativo a una pinza de dos dedos para tareas prácticas de automatización.
Un paso importante fue hacer que el proceso de agarre fuera accesible digitalmente. A través de Ethernet, el WSG se podía controlar directamente desde aplicaciones basadas en PC. Las ampliaciones sensoriales proporcionaban información adicional sobre el contacto con la pieza: unos dedos de medición de fuerza podían medir la fuerza de agarre directamente en la pieza.
La arquitectura se diseñó deliberadamente de forma abierta. De este modo, el WSG podía integrarse en diferentes conceptos de control y ofrecía libertad para aplicaciones cuyos requisitos aún no eran previsibles en el momento de su desarrollo.
Cómo se utilizó el WSG en la investigación
La importancia de esta apertura quedó especialmente patente en la investigación en robótica. En 2023, el Dr. Karsten Weiß visitó la Universidad de Columbia en Nueva York. Allí se utilizó el WSG 50 en el proyecto de investigación «DextAIRity». Para el montaje experimental, el control directo de la pinza desde el ordenador a través de Ethernet fue un componente fundamental. Sobre la visita a la Universidad de Columbia
En el proyecto se combinó el agarre y la manipulación asistidos por robot con un flujo de aire aplicado de forma específica, por ejemplo, para desplegar tejidos o abrir bolsas. Este tipo de tareas son especialmente exigentes, ya que la forma de los objetos puede cambiar durante el movimiento.
Este ejemplo muestra hasta qué punto los equipos de investigación aprovecharon al máximo las posibilidades del WSG. Estas experiencias nos han permitido comprender mejor qué libertad necesitarán los desarrolladores en el futuro.
El siguiente paso: WPG y Motion Stream Interface (MSI)
«Queremos mantener la tecnología de agarre adaptativa», resume el Dr. Karsten Weiß.
La serie WPG da continuidad a esta idea. Ofrece Ethernet, un control de la fuerza de agarre sin sensores, detección de pieza y supervisión integradas, así como un área de control con protección IP54. A través del protocolo GRIPLINK integrado, se puede integrar en las aplicaciones robóticas adecuadas. Más información sobre la serie WPG.
La interfaz opcional Motion Stream Interface (MSI) va un paso más allá: un controlador de nivel superior puede especificar continuamente a la WPG movimientos y límites de fuerza. Los circuitos de control internos aplican estas especificaciones mediante un posicionamiento dinámico. Al mismo tiempo, la pinza servoeléctrica devuelve datos de estado, entre los que se incluyen la posición, la velocidad y la fuerza de agarre estimada.
De este modo, MSI abre nuevas posibilidades para aplicaciones en el ámbito de la «Physical AI». Por ejemplo, un sistema externo puede evaluar datos de cámara y ajustar el movimiento de agarre durante un proceso en curso. La percepción, las decisiones basadas en IA y la planificación del movimiento de nivel superior permanecen en el sistema externo. MSI proporciona la interfaz para el movimiento de agarre. Más información sobre MSI.
¿Qué solución se adapta a la aplicación?
Para los operadores de aplicaciones WSG existentes y para nuevas instalaciones, surge la pregunta: ¿qué pinza será la elección adecuada en el futuro?
Para aplicaciones robóticas y de PC basadas en Ethernet, la serie WPG, como evolución del WSG, resulta ideal. Cuando se prevé la integración a través de un bus de campo clásico, entra en juego la serie IEG PLUS, con interfaz IO-Link integrada. A través de un maestro IO-Link adecuado, se puede integrar en diferentes redes de automatización y entornos de PLC clásicos.
La tarea de agarre concreta es la que determina qué solución se adapta realmente: la carrera, el rango de fuerza, los dedos de la pinza, la conexión mecánica, los sensores y la integración del control deben encajar entre sí. Como es habitual, ofrecemos apoyo personalizado a nuestros clientes y socios en la selección y la evaluación técnica. No dude en ponerse en contacto con nosotros.
Descatalogación de la serie WSG: próximos pasos
Ya no recomendamos la serie WSG para nuevas instalaciones y diseños. Con las series WPG e IEG PLUS, existen alternativas modernas cuya idoneidad debe evaluarse en función de cada aplicación. Para los modelos WSG se aplican los siguientes plazos de pedido:
- WSG 32-068, número de artículo 5120007: última fecha para realizar pedidos hasta el 31 de marzo de 2027. El servicio se mantendrá hasta finales de 2028.
- WSG 50-110, número de artículo 5120008: última fecha para realizar pedidos: 31 de julio de 2027.
Con la retirada de la serie WSG, llega a su fin un capítulo determinante en la historia de los productos de WEISS ROBOTICS. Por ello, queremos expresar nuestro especial agradecimiento a nuestros clientes y socios, que con sus exigentes aplicaciones han planteado una y otra vez nuevos retos al WSG; a los equipos de investigación, que han explorado al máximo sus posibilidades; y a nuestros empleados, que lo han diseñado, fabricado y mantenido a lo largo de muchos años.
Sin embargo, el espíritu pionero con el que todo comenzó sigue vivo. Con la serie WPG, abrimos un nuevo capítulo en el ámbito de la manipulación adaptativa. Para ello, apostamos por nuevas tecnologías, nuevas ideas y el mismo entusiasmo que el primer día. Sigamos escribiendo juntos esta historia. ¿Te apuntas?
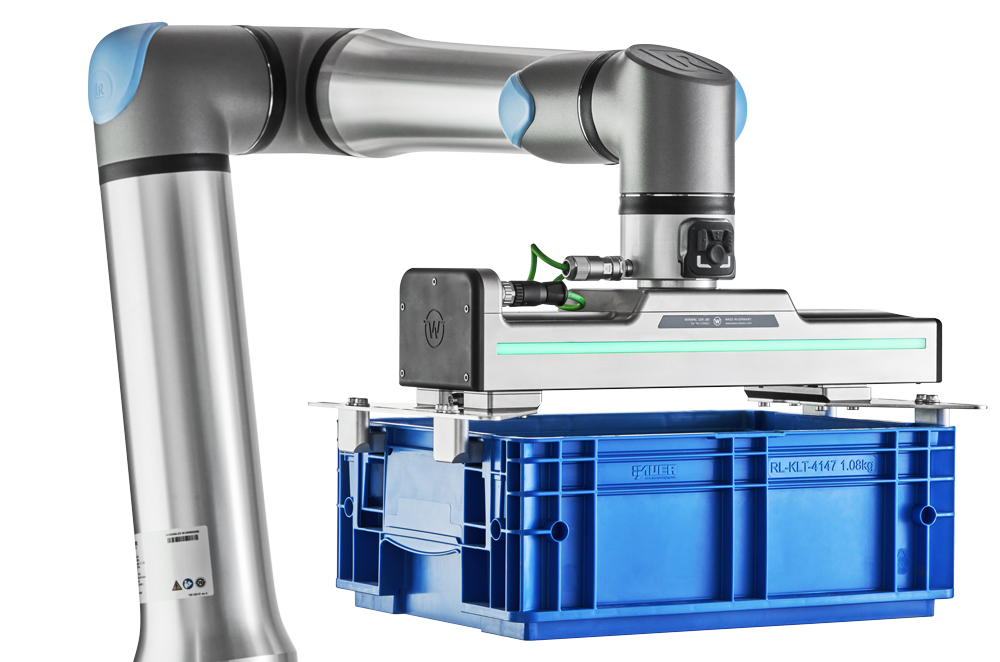
Paletización de última generación: INTRAPAL para Universal Robots Gen 7
Las aplicaciones de paletización deben realizar la manipulación, cada vez más, de una amplia gama de cajas de cartón, cajones, bandejas y portacargas, a menudo con formatos variables y requisitos distintos para el proceso de agarre. Algunos de estos objetos, como los contenedores de almacenamiento y las bandejas abiertas de cartón ondulado utilizadas en la logística alimentaria, son difíciles de agarrar de forma fiable con sistemas neumáticos de vacío: Los contenedores abiertos o perforados no permiten establecer un vacío fiable, las superficies texturizadas pueden provocar pérdidas de vacío y los envases flexibles pueden deformarse o dañarse al ser succionados. Los sistemas de agarre mecánicos pueden sortear estas limitaciones; sin embargo, en las soluciones convencionales suelen requerir ajustes manuales o un cambio completo de herramientas tan pronto como cambian las dimensiones del producto.
Por ello, los usuarios finales y los integradores necesitan una solución que realice la manipulación fiable de diferentes formatos, aplique solo la fuerza de agarre realmente necesaria y se pueda ajustar mediante software, en lugar de mediante un cambio mecánico de configuración.
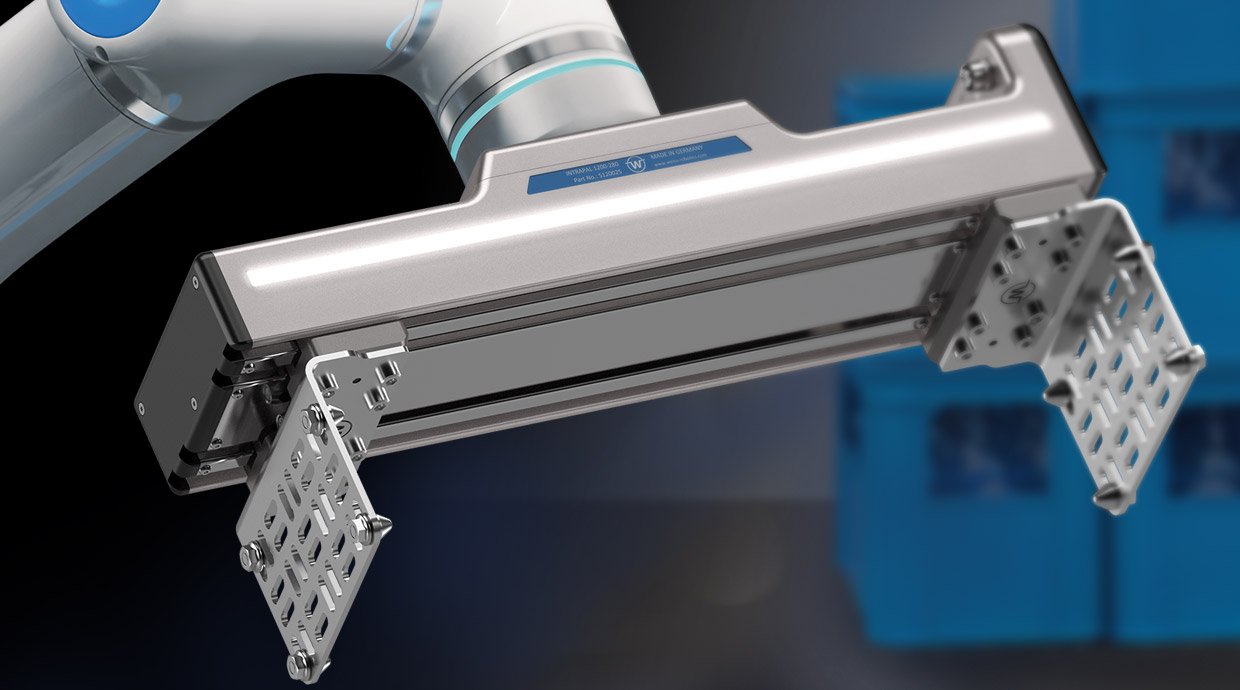
Nuestra pinza de paletización servoeléctrica INTRAPAL se ha diseñado precisamente para estas aplicaciones. Permite una manipulación fiable y con control de fuerza de diferentes productos y formatos.
Gracias a nuestra nueva integración URCapX, INTRAPAL se puede configurar, programar y controlar directamente en PolyScope X. En la plataforma Gen 7 de Universal Robots, la interfaz Ethernet de la brida de herramienta permite además una conexión corta y directa al brazo robótico. Esto reduce el cableado externo y facilita aplicaciones intralogísticas flexibles.
Los usuarios se benefician del controlador de agarre en PolyScope X, de la potente conectividad en la brida de herramienta de la serie g y de una mayor flexibilidad en aplicaciones exigentes de paletización e intralogística.
La solución
INTRAPAL se ha diseñado específicamente para satisfacer estos requisitos de flexibilidad. La pinza combina un accionamiento servoeléctrico con una carrera de 280 mm, un dedo móvil que se puede preposicionar libremente y una fuerza de agarre ajustable de 150 a 1.200 N. De este modo, una sola pinza puede realizar la manipulación de una amplia gama de cajas de cartón, bandejas abiertas de cartón ondulado, cajas de bebidas y contenedores de carga pequeña (KLT) sin necesidad de cambiar de pinza.
La detección integrada de la pieza y la supervisión continua del agarre proporcionan información durante todo el proceso, desde la recogida hasta la colocación. INTRAPAL está diseñado para piezas de hasta 60 kg en agarre por forma o de hasta 30 kg en agarre por fricción. La carga útil admisible en cada aplicación depende de la configuración global del robot y de la herramienta.
Nuestro nuevo plug-in URCapX pone a disposición las funciones de INTRAPAL directamente en PolyScope X. De este modo, los usuarios pueden configurar, programar y controlar la pinza a través de la interfaz del robot. INTRAPAL es compatible de serie con Ethernet TCP/IP. En la Gen 7, la conexión corta de Ethernet y la alimentación eléctrica en la nueva brida de herramienta garantizan trayectorias de cable cortas y evitan el tendido de un cable de comunicación largo a lo largo del brazo robótico. Como alternativa, el Modbus RTU opcional permite el funcionamiento a través de la interfaz de E/S de herramientas del robot.
La brida de herramienta de alta potencia de la serie g permite el funcionamiento de INTRAPAL con toda su fuerza de agarre directamente en el robot, lo que facilita la manipulación segura de portacargas de mayor tamaño en los procesos de paletización. Los usuarios se benefician además del nuevo SP7 Smart Panel, con su interfaz de usuario intuitiva, que permite la configuración y la programación directamente en la brida de herramienta.
Para aplicaciones que requieren funciones adicionales directamente en el punto de agarre, las interfaces IO-Link integradas de INTRAPAL permiten la conexión directa de sensores y actuadores compatibles de terceros, como sensores de distancia, a los dedos de la pinza. Estos pueden controlarse posteriormente a través del ecosistema GRIPLINK® en PolyScope X.
Resultados
Para los usuarios finales, las ventajas inmediatas residen en una instalación más ordenada en el extremo del brazo y una puesta en marcha más directa. En lugar de sustituir mecánicamente la pinza completa con cada nuevo formato, los usuarios pueden ajustar la posición de los dedos, la fuerza de agarre y los parámetros del proceso directamente en el programa del robot.
El menor número de componentes externos y los recorridos de cable más cortos simplifican la instalación. Al mismo tiempo, la detección de pieza integrada y la supervisión continua del agarre garantizan una mayor transparencia en el proceso de sujeción. El resultado es una solución de paletización adaptable, diseñada para cambios frecuentes de formato, un funcionamiento fiable y futuras ampliaciones.
«Con Gen 7, Universal Robots ha sentado las bases en materia de conectividad y carga útil para hacer realidad aplicaciones intralogísticas exigentes. En combinación con nuestra nueva integración URCapX, INTRAPAL se puede conectar directamente a la brida de herramienta y controlarse desde PolyScope X. De este modo, las soluciones de paletización de alto rendimiento se pueden integrar más fácilmente y adaptar de forma flexible a diferentes requisitos».
- Dr. Karsten Weiss, fundador y director ejecutivo de WEISS ROBOTICS
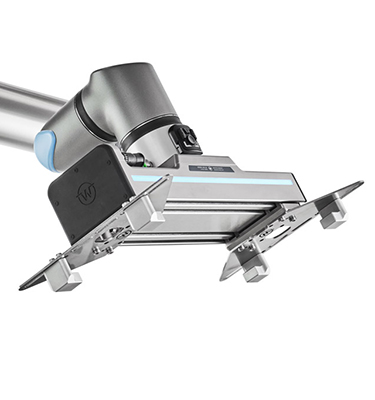
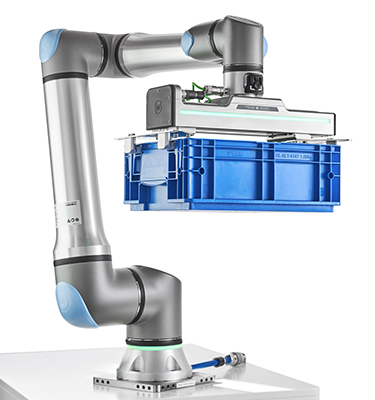
Universal Robots, Gen 7
Universal Robots (UR), el fabricante pionero de robots industriales colaborativos y parte de Teradyne Robotics, ha presentado Gen 7, su séptima generación de robots. La plataforma se basa en el sistema operativo para robots PolyScope X. La Gen 7 se ha diseñado para la próxima generación de automatización y amplía la conectividad entre robots, software, sensores, sistemas de visión artificial y efectores finales. De este modo, los fabricantes pueden implementar aplicaciones más potentes con un menor esfuerzo de integración.
La nueva plataforma robótica Gen 7 se ha rediseñado por completo, desde la brida de herramienta hasta el controlador, y está concebida desde cero para ser compatible con la IA. Ofrece a los fabricantes una elevada potencia de cálculo, una conectividad completa y una arquitectura abierta para implementar modelos de IA directamente en los robots de producción sin tener que sacrificar el rendimiento.
¿Qué novedades presenta la Gen 7?
- Nuevos brazos robóticos de la serie g: los modelos UR10g-1750, UR17g-1300 y UR18g-950 completan la gama de la serie e y la serie UR.
- Brida de herramienta preparada para IA: transmite datos, alta potencia eléctrica y señales relevantes para la seguridad directamente a la brida de herramienta. De este modo, las cámaras, los sensores, las pinzas y otros periféricos se pueden conectar más fácilmente y se reduce el esfuerzo de cableado.
- Nuevo panel inteligente SP7: para la configuración y la programación directamente en la brida de herramienta.
- Controlador central CB7: un 40 % más de potencia de cálculo con un 30 % menos de espacio ocupado. Permite la comunicación a través de varias redes con PLC, HMI, plataformas MES, IPC y sistemas de visión artificial, al tiempo que reduce la necesidad de conmutadores externos.
- Plataforma de software PolyScope X: ofrece modernas herramientas de programación y API abiertas para el desarrollo y la implementación de aplicaciones de IA periférica con IPC y procesamiento externo de IA, así como funciones de seguridad conforme a la norma ISO 10218-1:2025 y conformidad con la ciberseguridad.
- Mando de programación TP7 Core de nuevo diseño: para una ergonomía mejorada y una programación más rápida.
Ecosistema
La Gen 7 cuenta con el respaldo del ecosistema UR+, una gama seleccionada y exhaustivamente probada de productos de automatización que UR valida antes de su lanzamiento al mercado.
«Lo que consiguen nuestros socios demuestra de forma impresionante el potencial creativo de la plataforma abierta y del ecosistema de alta calidad de UR. Aprovechan las funciones de conectividad ampliadas de nuestra plataforma Gen 7 y, partiendo de ellas, diseñan productos fáciles de integrar que ya pueden utilizarse hoy mismo en la producción».
- Susanne Nördinger, directora de Éxito del Ecosistema para EMEA
Por qué es importante
Para los fabricantes del sector de la alimentación y las bebidas, la logística de producción, la logística de almacén y otros entornos con una gran variedad de productos, los formatos de los productos y los requisitos del flujo de materiales pueden cambiar rápidamente. La combinación de INTRAPAL con la Gen 7 de Universal Robots ofrece un enfoque flexible y configurable mediante software para tareas de paletización y manipulación de materiales, sin necesidad de una pinza específica para cada formato.
Los clientes obtienen un proceso de agarre integrado que resulta más fácil de implementar y supervisar y que, al mismo tiempo, está preparado para futuras necesidades de automatización.
Encontrará datos técnicos, aplicaciones y descargas disponibles en la página del producto INTRAPAL. La ficha técnica de INTRAPAL también está disponible para su descarga en dicha página.
¿Está planificando una aplicación de paletización o intralogística con Universal Robots Gen 7? Póngase en contacto con WEISS ROBOTICS para analizar sus piezas, los requisitos de carga y la configuración de dedos adecuada para su aplicación.
Acerca de WEISS ROBOTICS
WEISS ROBOTICS diseña y fabrica pinzas servoeléctricas inteligentes para tareas de automatización exigentes. Esta empresa familiar, dirigida por sus propietarios y con sede en Ludwigsburg, atiende a clientes y socios de todo el mundo. Sus soluciones se utilizan en la fabricación electrónica, la automatización del ensamblaje, aplicaciones farmacéuticas y de ciencias de la vida, así como en la intralogística.
Las pinzas combinan precisión y flexibilidad con una fuerza de agarre ajustable con gran precisión. El ecosistema GRIPLINK® permite el «Plug & Produce» gracias a plug-ins robóticos probados, interfaces estandarizadas y comandos uniformes, lo que reduce el esfuerzo de integración y puesta en marcha.
El control inteligente, los sensores integrados y los datos de proceso en tiempo real permiten procesos de agarre eficientes y fiables, una calidad constante, así como una supervisión, un diagnóstico y una optimización continuos: requisitos fundamentales para la «Physical AI». WEISS ROBOTICS combina una innovación pionera con la calidad fiable «Made in Germany», una visión a largo plazo y un servicio personalizado.
Celine Weiß, directora de marketing de socios y eventos, c.weiss@weiss-robotics.com
ACERCA DE UNIVERSAL ROBOTS
Universal Robots es un proveedor líder mundial de robots industriales colaborativos (cobots). Con más de 100 000 cobots vendidos en todo el mundo, la plataforma fácil de usar de la empresa se complementa con el intuitivo software PolyScope, una oferta formativa galardonada en múltiples ocasiones, servicios integrales y el ecosistema de cobots líder a nivel mundial. De este modo, Universal Robots ofrece a clientes de numerosos sectores un alto grado de innovación y variedad.
Con los robots más avanzados de su clase y una cartera cada vez mayor de aplicaciones de IA listas para su uso, la tecnología más reciente de UR está diseñada para la revolución de Physical AI.
Universal Robots forma parte de Teradyne Robotics, una división de Teradyne Inc. (NASDAQ: TER), proveedor líder de sistemas de pruebas automatizadas y soluciones robóticas avanzadas.
Nilufar Moosavi, directora de marketing de producto para Physical AI y ecosistema, nims@universal-robots.com
Leer más... Paletización de última generación: INTRAPAL para Universal Robots Gen 7
Manipulación robótica cognitiva
¿Cómo pueden los robots realizar tareas complejas de forma autónoma en entornos reales? El Instituto AICOR de Inteligencia Artificial (IAI) de la Universidad de Bremen, dirigido por el Prof. Dr. h.c. Michael Beetz, se dedica a investigar esta cuestión.La investigación se centra en sistemas robóticos capaces de percibir su entorno, planificar acciones y tomar decisiones de forma autónoma. En lugar de limitarse a ejecutar secuencias de movimientos preprogramadas, deben reaccionar con flexibilidad ante diferentes situaciones, tanto en entornos domésticos como industriales.
Un requisito fundamental para ello es la interacción fiable con el mundo físico. Y es precisamente aquí donde entra en juego la tecnología de agarre. Malte Huerkamp, investigador asociado del IAI, describe su importancia de la siguiente manera: «Sin un sistema de agarre fiable, no es posible manejar herramientas ni objetos, lo que bloquea cualquier avance posterior en la investigación».
Tecnología de agarre flexible para escenarios de investigación exigentes
Para los montajes experimentales del IAI se necesitaba un sistema de agarre que fuera preciso, duradero y flexible. La elección recayó en los módulos de agarre de Weiss Robotics.
Actualmente, las pinzas se utilizan en experimentos para cortar frutas y verduras, un subproblema de la preparación automatizada de comidas. Este tipo de tareas ponen de manifiesto con especial claridad lo exigente que resulta la manipulación robótica en escenarios reales: los diferentes objetos, herramientas y materiales requieren soluciones flexibles en el brazo robótico.
Una ventaja importante es la posibilidad de diseñar e intercambiar los dedos de la pinza de forma individualizada. El equipo dirigido por el Prof. Dr. h.c. Michael Beetz explica: «Esto nos permite utilizar la misma pinza para diferentes herramientas y objetos sin tener que cambiar todo el sistema cada vez».
Fácil integración en plataformas robóticas existentes
Además de la flexibilidad mecánica, la integración en el entorno de laboratorio existente también desempeñó un papel importante. En el IAI, los sistemas de agarre se utilizan en combinación con robots UR5. En cuanto al software, la integración
también se llevó a cabo sin gran esfuerzo. Los investigadores señalan: «Gracias a las interfaces ROS2 y Python incluidas, el sistema de pinzas se pudo integrar rápidamente y sin grandes esfuerzos de integración en nuestro entorno de sistemas existente».
De este modo, las pinzas se pudieron integrar rápidamente en el entorno de investigación existente y utilizarse para diversos experimentos.
Tecnología de manipulación profesional para la investigación, la docencia y los trabajos de proyecto
Los sistemas de agarre se han convertido ya en un componente fijo de las plataformas robóticas del IAI. De este modo, no solo se utilizan en proyectos de investigación, sino también en clases, trabajos de proyecto y tesis de grado y máster.
Esto proporciona a los estudiantes un acceso directo a la tecnología de agarre profesional y a escenarios de aplicación realistas. El trabajo con estos sistemas combina los contenidos teóricos con la experiencia práctica en robótica y favorece el desarrollo de competencias técnicas de cara a la futura incorporación al mundo laboral.
Los sistemas de agarre de precisión como componente clave para que los robots se conviertan en ayudantes cotidianos
Una de las principales líneas de investigación de los próximos años se centrará en las tareas de manipulación, cuyo objetivo es convertir a los robots en ayudantes fiables y, en gran medida, autónomos en la vida cotidiana. Entre ellas se incluyen aplicaciones como la preparación de comidas o la carga y descarga de lavavajillas.
Para que estos escenarios no solo se planifiquen, sino que se puedan llevar a cabo realmente, se necesitan sistemas de agarre que sean precisos, fiables y que se puedan integrar de forma flexible. Es precisamente aquí donde los sistemas de agarre de WEISS Robotics aportan una contribución decisiva: combinan precisión mecánica con dedos de agarre adaptables, así como interfaces adecuadas para su integración en plataformas robóticas modernas.
De cara al futuro, el equipo del Instituto AICOR afirma: «En los próximos años, la tendencia seguirá apuntando a que los robots colaboren cada vez más con las personas y realicen tareas complejas basadas en instrucciones en lenguaje natural».
Nos complace que los sistemas de agarre de WEISS Robotics apoyen la labor de investigación en el Instituto AICOR de Inteligencia Artificial de la Universidad de Bremen y que, con ello, contribuyamos a la próxima generación de sistemas robóticos cognitivos.

Catálogo de productos
¡Descubra nuestra amplia gama de productos! Descargue nuestro catálogo actual para obtener una visión general completa de nuestro surtido.