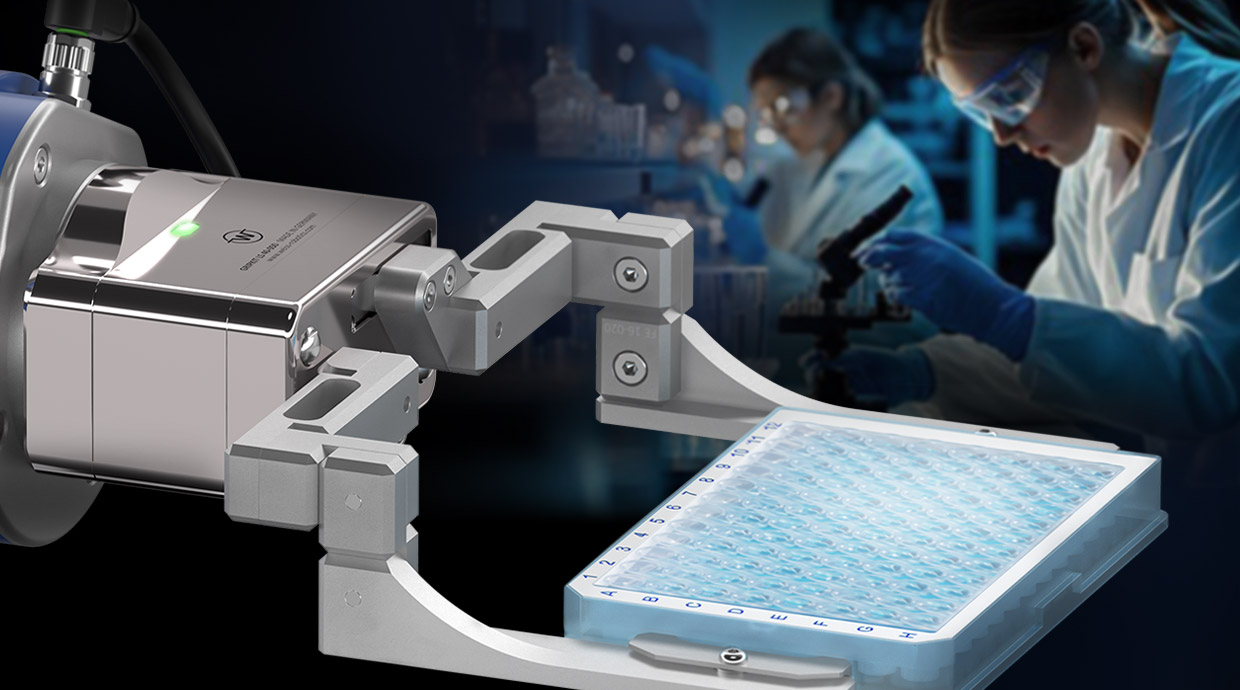


把持の未来をご覧ください
メカトロニクス式把持システムのリーディングスペシャリストとして、当社は2008年以来、組立自動化、エレクトロニクス・半導体業界、ライフサイエンス分野向けに、要求の厳しいワークを繊細かつ精密にハンドリングするためのスマートな電動サーボグリッパーを開発・製造しています。
スマートグリッパー。シームレスに統合。
Weiss Roboticsでは、把持システムはロボットのフランジで終わるわけではありません。当社のGRIPLINK技術により、電動サーボグリッパーをお客様のロボットアプリケーションにシームレスかつ効率的に統合することが可能となり、柔軟性の向上、簡単な立ち上げ、そしてプロセスの信頼性の最大化を実現します。標準化されたインターフェースと直感的な制御により、GRIPLINK®はプログラミングの負担を大幅に軽減し、変化する生産要件への迅速な適応を可能にします。同時に、ロボットとグリッパー間の直接通信により、正確な動作シーケンスと信頼性の高いプロセス監視を実現します。しかし、GRIPLINKの能力はそれだけにとどまりません。リアルタイムでの一貫したデータ収集により、把持プロセスの分析が可能になり、ディープラーニングアプリケーションをサポートし、プロセス最適化に向けた貴重な知見を提供します。これにより、インテリジェントな自動化の基盤を築き、生産の効率と品質を長期的に向上させることができます。
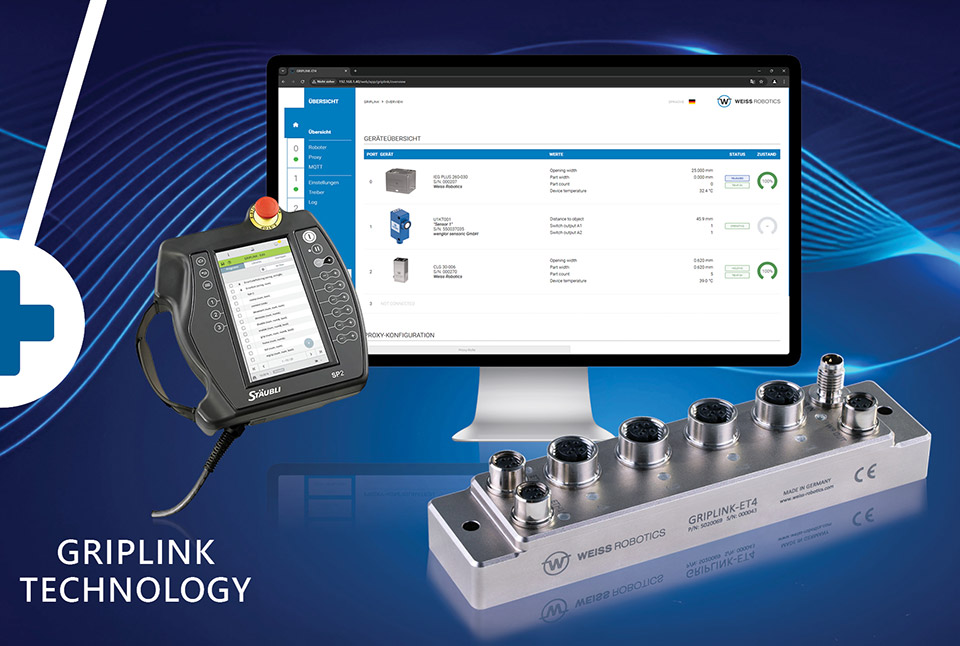

スマートな把持
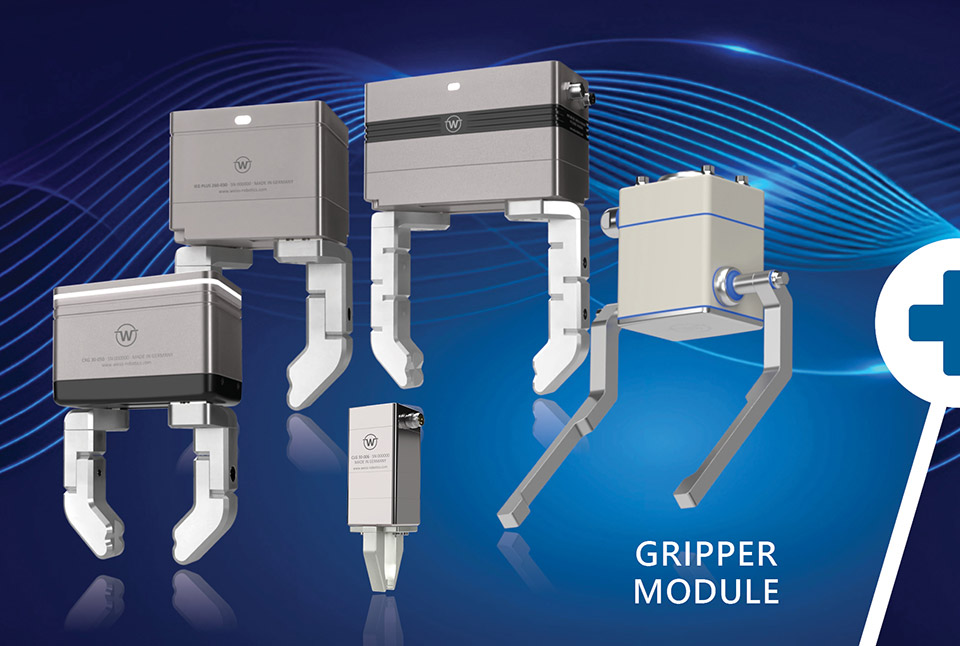
Weiss Robotics社のスマート把持モジュールは、ワーク検出機能と把持状態監視機能を内蔵しており、お客様の把持プロセスを最適化し、製造の生産性を向上させます。

デジタル把持プロセス
Weiss Roboticsの直接データ接続機能を備えた把持モジュールは、お客様の把持プロセスを新たなレベルへと引き上げます。これにより、生産を常に確実に管理することができます。

簡単な統合
Weiss Roboticsのスマート把持モジュールを導入し、設計・組立・保守コストを削減しましょう。診断機能が標準装備されています。

付加価値のある把持
Weiss Roboticsのスマートなハンドリングソリューションで、技術的な優位性をさらに拡大しましょう。

卓越したコンサルティング
Weiss Roboticsは、メカトロニクスによるハンドリングソリューションのスペシャリストです。当社の専門家による的確なアドバイスと最高水準のサポートをご活用ください。

MADE IN GERMANYハイテク
オーナー経営の企業であるWeiss Roboticsは、シュヴァーベン地方のLudwigsburgで自社製品の開発・製造を行っています。メーカーから直接提供されるプレミアム品質をぜひご信頼ください。
最新のハイライト
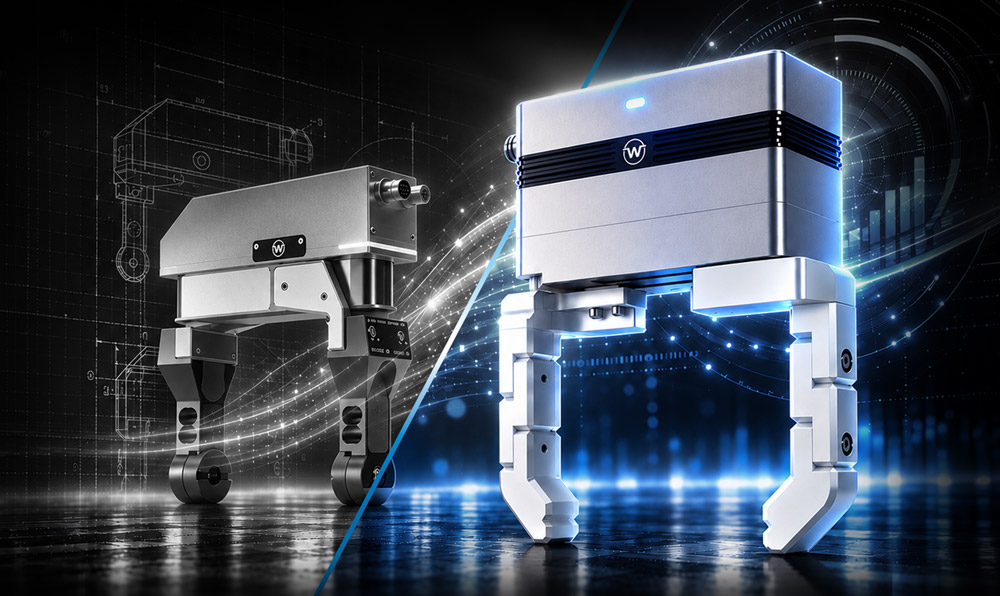
先駆者の精神は受け継がれる:WSGからWPGへ
2008年、WEISS ROBOTICSは、LudwigsburgのPflugfeldenにある3部屋のアパートで最初のグリッパーを製造しました。「リビングはオフィスに、子供部屋は作業場になりました。電子部品の組み立ては寝室で行いました」と、創業者兼代表取締役のカルステン・ヴァイス博士は振り返ります。 ほどなくして、スペースが足りなくなりました。追加で借りた2軒目のアパートも、スペース不足を一時的に緩和するに過ぎませんでした。新たな解決策が必要でした。1年余りの建設期間を経て、当時37歳だった彼は、LudwigsburgのOßweilに自社工場を備えた新拠点を開設しました。
その当初から、あるアイデアが中心に据えられていた。それは、把持技術がさまざまな作業に柔軟に適応すべきであり、その逆であってはならない、という考えだ。
2009年、最初のWSGグリッパーが出荷されました。これらは長年にわたり、適応型把持技術の発展に大きな影響を与えました。今、世代交代が迫っています。WSGシリーズは段階的に生産終了となる一方、そのコンセプトはWPGシリーズへと引き継がれます。 WPGシリーズは、15年以上にわたる経験と、最新のロボットアプリケーションに向けた新たな可能性を融合させています。
ロボットハンドから2本指グリッパーへ
WSGのルーツは、カールスルーエ工科大学(KIT)におけるカルステン・ヴァイス博士の博士論文にまでさかのぼります。同博士はそこで、触覚センサー技術と多指式触覚ハンドの研究に取り組み、その成果は後に「SDH」という名称で、ある著名なクランプ技術メーカーによって商品化されました。 そこから、「適応型把持」の原理を、実用的な自動化タスク向けの2本指グリッパーにどのように応用できるかという疑問が生まれました。
重要な一歩は、把持プロセスをデジタルで制御可能にすることでした。Ethernetを介して、WSGをPCベースのアプリケーションから直接制御できるようになりました。センサー機能の拡張により、ワークとの接触に関する追加情報が得られました。オプションの力測定フィンガーにより、ワークに対する把持力を直接測定することが可能になりました。
アーキテクチャは意図的にオープンに設計された。これにより、WSGは様々な制御コンセプトに統合可能となり、開発時点では予測すらできなかった要件を持つアプリケーションにも対応できる余地が生まれた。
研究分野におけるWSGの活用
このオープン性がどれほど重要であったかは、特にロボット工学の研究において明らかになった。2023年、カルステン・ヴァイス博士はニューヨークのコロンビア大学を訪問した。そこでは、研究プロジェクト「DextAIRity」においてWSG 50が活用されていた。 実験構成において、PCからEthernetを介してグリッパーを直接制御することは重要な要素でした。コロンビア大学訪問について
このプロジェクトでは、ロボットによる把持・操作と、意図的に制御された気流を組み合わせて、織物の折り目を伸ばしたり、袋を開けたりするなどの作業が行われました。こうした作業は、動作中に物体の形状が変化する可能性があるため、特に難易度が高いものです。
この事例は、研究チームがWSGの可能性をいかに積極的に活用したかを示しています。これらの経験を通じて、開発者が今後も必要とする自由度について、私たちの認識がさらに深まりました。
次の
ステップ:WPGとMotion Stream Interface(MSI)
「把持技術を適応性の高いものに保ちたい」と、カルステン・ヴァイス博士はその目標を要約しています。
WPGシリーズはこの考え方をさらに発展させたものです。Ethernet、センサーレス把持力制御、統合されたワーク検出・監視機能、およびIP54保護等級の制御部を備えています。統合されたGRIPLINKプロトコルにより、適切なロボットアプリケーションに統合することが可能です。WPGシリーズの詳細はこちら。
オプションのMotion Stream Interface(MSI)は、さらに一歩進んだ機能を提供します。上位の制御システムが、WPGに対して動作や力の上限を継続的に指定できます。内部の制御ループは、これらの指定を動的な位置決めとして実行します。同時に、電動サーボグリッパーは位置、速度、推定把持力などの状態データをフィードバックします。
これにより、MSIはPhysical AI分野のアプリケーションに新たな可能性を切り開きます。例えば、外部システムがカメラデータを解析し、処理の進行中に把持動作を調整することが可能です。知覚、AIに基づく意思決定、および上位の動作計画は、引き続き外部システム内で行われます。MSIは、把持動作へのインターフェースを提供します。MSIの詳細。
どのソリューションが用途に適しているか?
既存のWSGアプリケーションの運用者や、新規設備の導入を検討している方にとって、今後の最適なグリッパーはどれかという疑問が生じます。
EthernetベースのロボットおよびPCアプリケーションには、WSGの後継モデルであるWPGシリーズが適しています。従来のフィールドバスを介した統合が想定される場合は、IO-Linkインターフェースを内蔵したIEG PLUSシリーズが候補となります。 適切なIO-Linkマスターを介して、さまざまなオートメーションネットワークや従来のPLC環境に統合することが可能です。
実際にどのソリューションが適しているかは、具体的な把持タスクによって決まります。ストローク、可動範囲、グリッパーフィンガー、機械的接続、センサー、制御システムの統合が、互いに適合している必要があります。製品の選定や技術的な検証については、従来通り、お客様やパートナーの皆様を個別にサポートいたします。お気軽にお問い合わせください。
WSGシリーズの生産終了:今後の対応
新規の設備や設計においては、WSGシリーズの採用は推奨いたしません。WPGシリーズおよびIEG PLUSシリーズといった最新の代替製品が利用可能ですので、それぞれの用途に応じて適性を確認してください。WSGモデルについては、以下の注文期限が適用されます:
- WSG 32-068、品番 5120007:最終注文期限は2027年3月31日までです。サービスは2028年末まで継続されます。
- WSG 50-110、品番 5120008:最終注文受付期限は2027年7月31日までです。
WSGシリーズの生産終了に伴い、WEISS ROBOTICSの製品史における重要な一章が幕を閉じることとなります。 そこで、WSGに高度なアプリケーションを通じて常に新たな課題を投げかけてくださったお客様やパートナーの皆様、その可能性を徹底的に探求した研究チーム、そして長年にわたり設計、製造、サポートに携わってきた社員の皆様に、心より感謝申し上げます。
しかし、すべてが始まったあの先駆的な精神は、今も生き続けています。WPGシリーズにより、私たちは適応型把持の新たな一章を切り開きます。その過程で、私たちは新しい技術、新しいアイデア、そして初日と同じ情熱を注ぎ込みます。共に歴史を綴り続けましょう。皆様もご一緒しませんか?
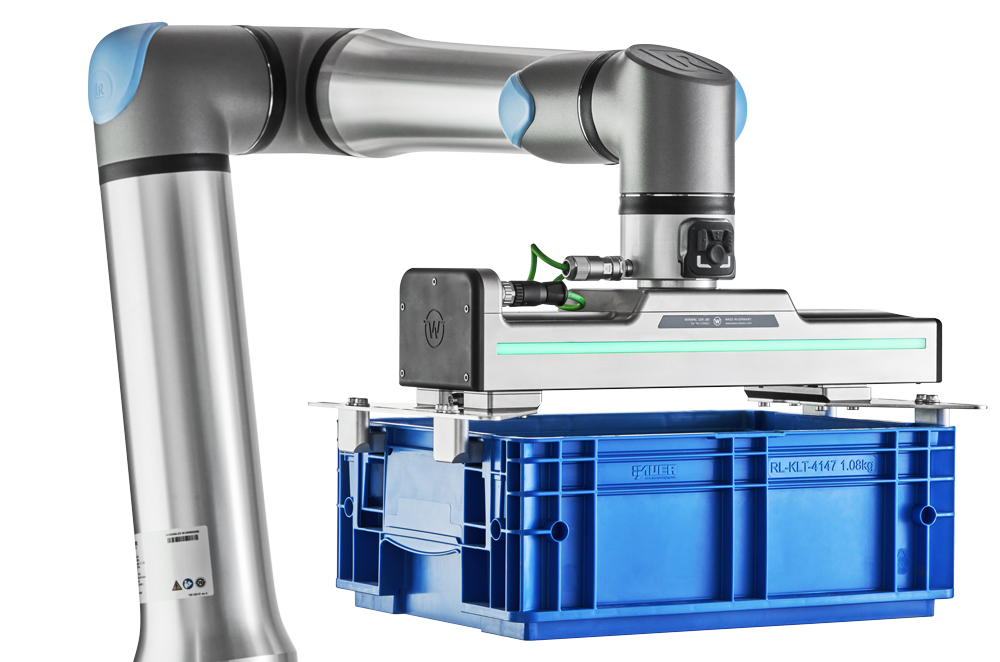
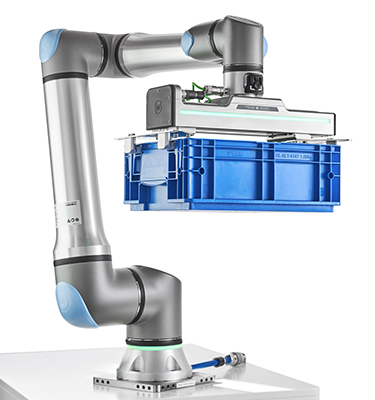
次世代パレタイジング:Universal Robots Gen 7 向け INTRAPAL
パレタイジング用途では、段ボール箱、木箱、トレイ、荷役用コンテナなど、ますます幅広い種類の荷物をハンドリングする必要があり、その際、サイズが頻繁に変化したり、把持プロセスに対する要件が異なったりすることがよくあります。 食品物流で使用される保管用コンテナや開放型の段ボールトレイなど、これらの対象物の中には、空圧式真空システムでは確実に把持することが困難なものもあります。 開放型や穴あき型の容器では確実に真空を発生させることができず、凹凸のある表面は真空の漏れを引き起こす可能性があり、柔軟な包装材は吸引によって変形したり損傷したりする恐れがあります。 機械式把持システムはこれらの制約を回避できますが、従来のソリューションでは、製品の寸法が変更されるたびに手動での調整や金型の完全な交換が必要になることがよくあります。
そのため、エンドユーザーやシステムインテグレーターには、さまざまな形状を確実にハンドリングし、実際に必要な把持力のみを加え、機械的な切り替えではなくソフトウェアによる調整が可能なソリューションが求められています。
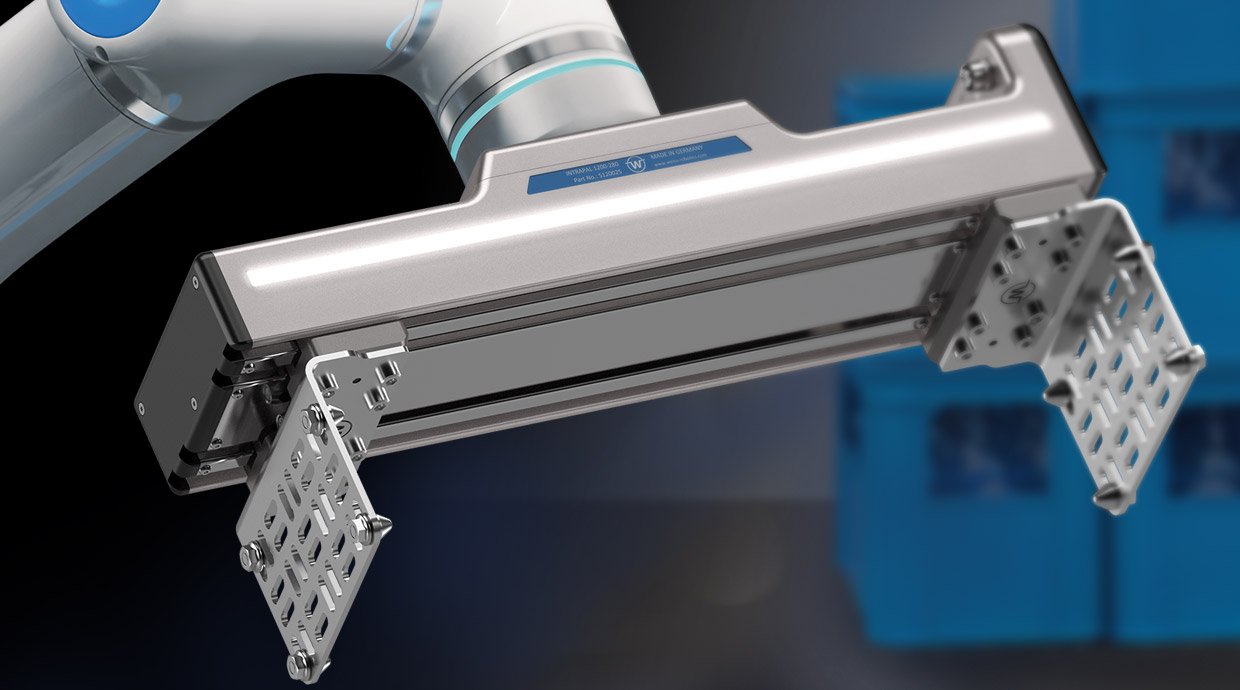
当社のサーボ電動パレタイジンググリッパー「INTRAPAL」は、まさにこうした用途のために設計されました。これにより、さまざまな製品やフォーマットを、信頼性の高い力制御によるハンドリングが可能になります。
当社の新しいURCapX統合機能により、INTRAPALをPolyScope X内で直接設定、プログラミング、制御することが可能です。Universal Robots Gen 7プラットフォームでは、ツールフランジに搭載されたEthernetインターフェースにより、ロボットアームへの短距離かつ直接的な接続も実現します。これにより、外部配線が削減され、柔軟なイントラロジスティクス用途に対応します。
ユーザーは、PolyScope Xでの直接的な把持コントローラー、g-Seriesのツールフランジにおける高性能な接続性、そして要求の厳しいパレタイジングやイントラロジスティクス用途における高い柔軟性の恩恵を受けることができます。
ソリューション
INTRAPALは、こうした柔軟性への要求に応えるために特別に設計されました。このグリッパーは、ストローク280 mmの電動サーボアクチュエータ、自由に事前位置決め可能な可動フィンガー、および150~1,200 Nの調整可能な把持力を組み合わせています。 これにより、1つのグリッパーだけで、段ボール箱、開放型段ボールトレイ、飲料用ケース、KLTコンテナなど、幅広い品目を、グリッパーを交換することなくハンドリングできます。
内蔵されたワーク検出機能と継続的な把持状態監視により、把持から搬出に至るまでの全プロセスに関するフィードバックが得られます。INTRAPALは、形状拘束による把持では最大60 kg、摩擦による把持では最大30 kgのワークに対応するように設計されています。 各用途における許容可搬重量は、ロボットおよびツールの全体構成によって異なります。
当社の新しいURCapXプラグインにより、INTRAPALの機能をPolyScope X上で直接利用できるようになります。これにより、ユーザーはロボットインターフェースを介してグリッパーの設定、プログラミング、制御を行うことができます。INTRAPALは、標準でEthernet TCP/IPに対応しています。 Gen 7では、短いEthernet接続と新しいツールフランジへの電源供給により、ケーブル経路が短縮され、ロボットアームに沿って長い通信ケーブルを敷設する必要がなくなります。あるいは、オプションのModbus RTUを使用することで、ロボットのツールI/Oインターフェースを介した動作も可能になります。
gシリーズのハイパワーツールフランジにより、INTRAPALをロボットに直接取り付けて最大把持力で動作させることが可能となり、パレタイジング工程における大型荷役容器の安全なハンドリングをサポートします。 また、ユーザーは、直感的な操作インターフェースを備えた新しいSP7スマートパネルの恩恵も受けられ、ツールフランジ上で直接セットアップやプログラミングを行うことが可能です。
把持点で追加機能が必要なアプリケーションでは、INTRAPALに内蔵されたIO-Linkインターフェースにより、互換性のあるサードパーティ製センサーやアクチュエータ(例えば、距離センサーなど)を把持指に直接接続できます。これらは、GRIPLINK®エコシステムを介してPolyScope Xで制御可能です。
成果
エンドユーザーにとっての直接的なメリットは、エンド・オブ・アームの設置が整理され、立ち上げがよりスムーズになることです。新しいフォーマットごとにグリッパー全体を機械的に交換する代わりに、ユーザーはロボットプログラム内で直接、フィンガーの位置、把持力、およびプロセスパラメータを調整できます。
外部コンポーネントの削減とケーブル配線の短縮により、設置が簡素化されます。同時に、統合されたワーク検出機能と継続的な把持状態監視により、把持プロセスの透明性が向上します。 その結果、頻繁な品種切替、信頼性の高い稼働、そして将来の拡張に対応できるよう設計された、適応性の高いパレタイジングソリューションが実現しました。
「Gen 7により、Universal Robotsは、高度なイントラロジスティクスアプリケーションを実現するための接続性と可搬質量の要件を満たしました。 当社の新しいURCapX統合機能と組み合わせることで、INTRAPALをツールフランジに直接接続し、PolyScope Xで操作することが可能です。これにより、高性能なパレタイジングソリューションをより簡単に統合し、さまざまな要件に柔軟に対応できるようになります。」
- カルステン・ヴァイス博士、WEISS ROBOTICS 創業者兼CEO
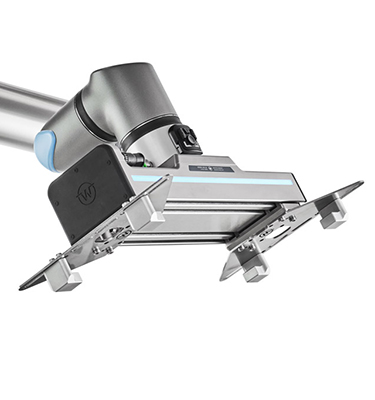
Universal Robots Gen 7
協働産業用ロボットの先駆的メーカーであり、Teradyne Roboticsの一部門であるUniversal Robots(UR)は、第7世代ロボット「Gen 7」を発表しました。 このプラットフォームは、ロボットOS「PolyScope X」を基盤としています。Gen 7は次世代の自動化に向けて設計され、ロボット、ソフトウェア、センサー、画像処理システム、エンドエフェクター間の接続性を拡張しています。これにより、メーカーは統合の負担を軽減しつつ、より高性能なアプリケーションを実現できます。
新しい「Gen 7」ロボットプラットフォームは、ツールフランジからコントローラーに至るまで根本的に見直され、AI対応を前提として一から設計されています。 このプラットフォームは、製造業者に対し、高い演算能力、包括的な接続性、そしてオープンなアーキテクチャを提供し、性能を犠牲にすることなく、生産用ロボット上で直接AIモデルを活用することを可能にします。
Gen 7の新機能とは?
- gシリーズの新しいロボットアーム:UR10g-1750、UR17g-1300、UR18g-950が、eシリーズおよびURシリーズの製品ラインナップに加わりました。
- AI対応ツールフランジ:データ、高電力、および安全関連信号をツールフランジに直接伝送します。これにより、カメラ、センサー、グリッパー、その他の周辺機器の接続が容易になり、配線作業の負担が軽減されます。
- 新型SP7スマートパネル:ツールフランジ上で直接セットアップやプログラミングを行うことができます。
- CB7 コアコントローラ:計算能力を40%向上させながら、設置スペースを30%削減しました。PLC、HMI、MESプラットフォーム、IPC、画像処理システムなど、複数のネットワークを介した通信を可能にし、同時に外部スイッチの必要性を低減します。
- PolyScope Xソフトウェアプラットフォーム:IPCや外部AI処理を活用したエッジAIアプリケーションの開発・展開に向けた最新のプログラミングツールとオープンAPIを提供するとともに、ISO 10218-1:2025に準拠した安全機能およびサイバーセキュリティコンプライアンスを備えています。
- 新開発のTP7 Coreティーチペンダント:人間工学に基づいた操作性の向上と、より迅速なプログラミングを実現します。
エコシステム
Gen 7は、UR+エコシステムによってサポートされています。これは、市場に投入される前にURによって検証された、厳選され、徹底的にテストされたオートメーション製品のポートフォリオです。
「パートナー各社が成し遂げていることは、URのオープンプラットフォームと高品質なエコシステムの創造力を印象的に示しています。彼らはGen 7プラットフォームの拡張された接続機能を活用し、それを基盤として、統合が容易で、すでに生産現場で活用可能な製品を設計しています。」
- スザンヌ・ノールディンガー、EMEAエコシステム・サクセス責任者
その重要性
食品・飲料業界、生産物流、倉庫物流、およびその他のバリエーションの多い環境における製造業者にとって、製品の形状やマテリアルフローの要件は急速に変化する可能性があります。 INTRAPALとUniversal RobotsのGen 7を組み合わせることで、パレタイジングやマテリアルハンドリングのタスクに対して、柔軟でソフトウェアによる設定が可能なアプローチを実現します。これにより、フォーマットごとに個別のグリッパーを用意する必要がなくなります。
これにより、お客様は、導入や監視が容易であり、かつ将来の自動化要件にも対応可能な統合された把持プロセスを実現できます。
技術仕様、アプリケーション、およびダウンロード可能な資料については、INTRAPALの製品ページをご覧ください。INTRAPALのデータシートも同ページからダウンロード可能です。
Universal Robots Gen 7 を使用したパレタイジングやイントラロジスティクスアプリケーションをご計画ですか?WEISS ROBOTICS までご連絡いただき、取り扱いワーク、可搬重量要件、およびお客様のアプリケーションに適したフィンガー構成についてご相談ください。
WEISS ROBOTICSについて
WEISS ROBOTICSは、高度な自動化タスク向けにインテリジェントな電動サーボグリッパーを設計・製造しています。Ludwigsburgに本社を置くオーナー経営の家族企業であり、世界中の顧客やパートナーをサポートしています。同社のソリューションは、電子機器製造、組立自動化、製薬・ライフサイエンス分野、および構内物流で活用されています。
同社のグリッパーは、精度と柔軟性を兼ね備え、把持力を微調整可能です。「GRIPLINK® エコシステム」は、検証済みのロボットプラグイン、標準化されたインターフェース、統一されたコマンドにより「Plug & Produce」を実現し、システム統合や試運転にかかる負担を軽減します。
インテリジェントな制御、統合されたセンサー技術、リアルタイムのプロセスデータにより、効率的かつ信頼性の高い把持プロセス、一貫した品質、そして継続的な監視、診断、最適化が可能となります。これらは、Physical AIを実現するための重要な前提条件です。 WEISS ROBOTICSは、先駆的なイノベーションと「Made in Germany」の信頼性の高い品質、長期的な視点、そしてきめ細やかなサービスを融合させています。
セリーヌ・ヴァイス(Celine Weiß)、マーケティングマネージャー(パートナー&イベント担当)、c.weiss@weiss-robotics.com
UNIVERSAL ROBOTSについて
Universal Robotsは、協働ロボットの世界的なリーディングプロバイダーです。 世界中で10万台以上の協働ロボットを販売してきた同社のユーザーフレンドリーなプラットフォームは、直感的なPolyScopeソフトウェア、数々の賞を受賞したトレーニングプログラム、包括的なサービス、そして世界をリードする協働ロボットエコシステムによって補完されています。これにより、Universal Robotsは数多くの業界のお客様に、高度なイノベーションと幅広い選択肢を提供しています。
同クラスで最も先進的なロボットと、実用可能なAIアプリケーションの拡大するポートフォリオを備えたURの最新技術は、Physical AI革命に向けて設計されています。
Universal Robotsは、自動テストシステムおよび先進的なロボティクスソリューションのリーディングプロバイダーであるTeradyne Inc.(NASDAQ: TER)の事業部門であるTeradyne Roboticsの一員です。
Nilufar Moosavi、Physical AIおよびエコシステム担当プロダクトマーケティングマネージャー、nims@universal-robots.com
認知的ロボット操作
ロボットは、現実の環境において、どのようにして複雑なタスクを自律的に実行できるのでしょうか。ブレーメン大学のAICOR人工知能研究所(IAI)は、マイケル・ベッツ教授(名誉博士)の指導の下、この課題に取り組んでいます。この研究の中心となるのは、周囲の環境を認識し、行動を計画し、自律的に意思決定を行うことができるロボットシステムです。単に事前にプログラムされた動作を実行するだけでなく、家庭環境でも産業環境でも、さまざまな状況に柔軟に対応することが求められています。
そのための重要な前提条件の一つが、物理的な世界との信頼性の高い相互作用です。まさにここで、把持技術が重要な役割を果たします。IAIの研究員であるマルテ・ヒューアキャンプ氏は、その重要性を次のように説明しています。「信頼性の高い把持システムがなければ、工具の操作も物体の取り扱いもできず、それにより研究のさらなる進展が阻まれてしまいます。」
高度な研究シナリオに対応する柔軟な把持技術
IAIでの実験セットアップには、高精度で耐久性があり、柔軟に運用できる把持システムが必要でした。その結果、Weiss Robotics社の把持モジュールが採用されました。
現在、これらのグリッパーは、自動化された食事調理の一環である果物や野菜の切断実験に使用されています。このような作業は、実際のシナリオにおけるロボットによる操作がいかに困難であるかを特に如実に示しています。対象物、工具、素材が異なるため、ロボットアームには柔軟なソリューションが求められます。
その点で重要な利点となるのが、把持指を個別に設計・交換できることです。ミヒャエル・ベッツ教授(名誉博士)率いるチームは次のように説明しています。「これにより、毎回システム全体を交換することなく、同じ把持器をさまざまな工具や対象物に使用することが可能になります。」
既存のロボットプラットフォームへの容易な統合
機械的な柔軟性に加え、既存の実験室環境への統合も重要な役割を果たしました。IAIでは、これらの把持システムがUR5ロボットと組み合わせて使用されています。ソフトウェア面
でも、統合は大きな手間をかけずに完了しました。 研究者たちは次のように報告している。「付属のROS2およびPythonインターフェースのおかげで、グリッパーシステムを迅速に、かつ大きな統合負担なしに既存のシステム環境に組み込むことができました。」
これにより、グリッパーは既存の研究環境に迅速に統合され、様々な実験に活用されるようになった。
研究、教育、プロジェクト活動のためのプロフェッショナルな把持技術
現在、これらの把持システムはIAIのロボットプラットフォームにおいて不可欠な要素となっています。そのため、研究プロジェクトだけでなく、講義、プロジェクト作業、さらには学士・修士論文でも活用されています。
これにより、学生たちはプロフェッショナルな把持技術や、実社会に近い応用シナリオに直接触れる機会を得ています。 これらのシステムを用いた実習は、理論的な内容と実践的なロボット工学の経験を結びつけ、将来の就職に向けた技術的スキルの習得を支援します。
日常生活の支援ロボットにおける鍵となるコンポーネントとしての高精度把持システム
今後数年間の主要な研究重点は、ロボットを日常生活において信頼性が高く、ほぼ自律的な支援者とするための操作タスクにあります。 これには、食事の準備や食器洗い機の出し入れなどの用途が含まれます。
こうしたシナリオを単に計画するだけでなく、実際に実行できるようにするためには、高精度で信頼性が高く、柔軟に統合可能な把持システムが必要です。 まさにこの点において、WEISS Roboticsの把持システムは決定的な役割を果たしています。同社のシステムは、機械的な精度と調整可能な把持指、そして最新のロボットプラットフォームへの統合に適したインターフェースを兼ね備えています。
将来を見据えて、AICOR研究所のチームは次のように述べています。「今後数年間、ロボットが人間とますます協働し、自然言語による指示に基づいて複雑な作業を実行するという傾向はさらに強まるでしょう。」
WEISS Roboticsの把持システムが、ブレーメン大学AICOR人工知能研究所の研究活動を支援し、次世代の認知ロボットシステムの発展に貢献できることを嬉しく思います。
