

探索夹持的未来
作为机电一体化夹持系统领域的领先专家,自 2008 年以来,我们一直设计和制造智能伺服电动夹爪,用于对要求严苛的工件进行精细、精准的搬运,应用于装配自动化、电子和半导体行业以及生命科学领域。
智能夹爪。无缝集成。
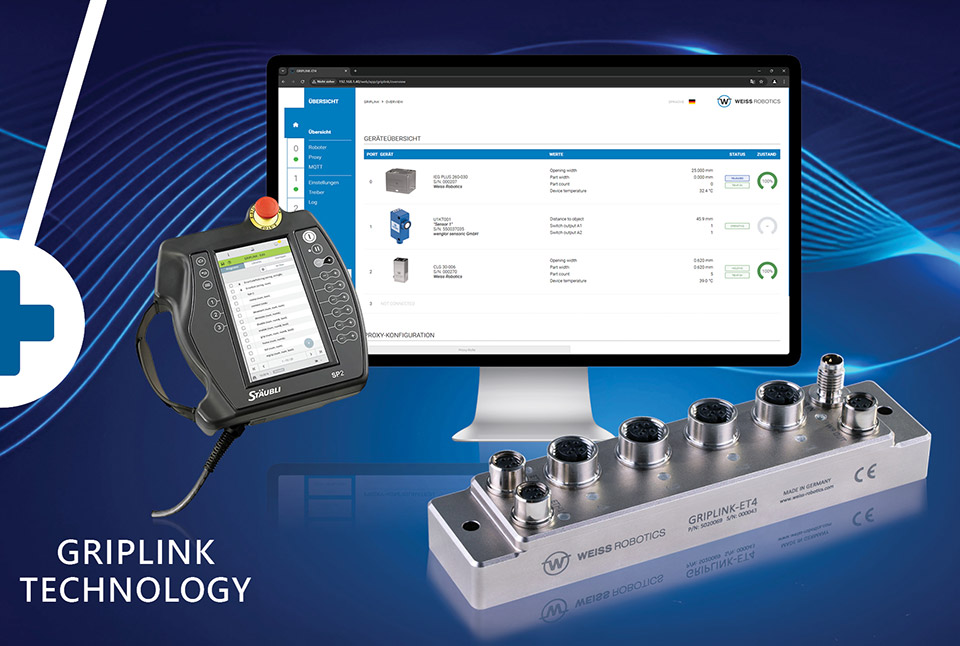

智能夹持
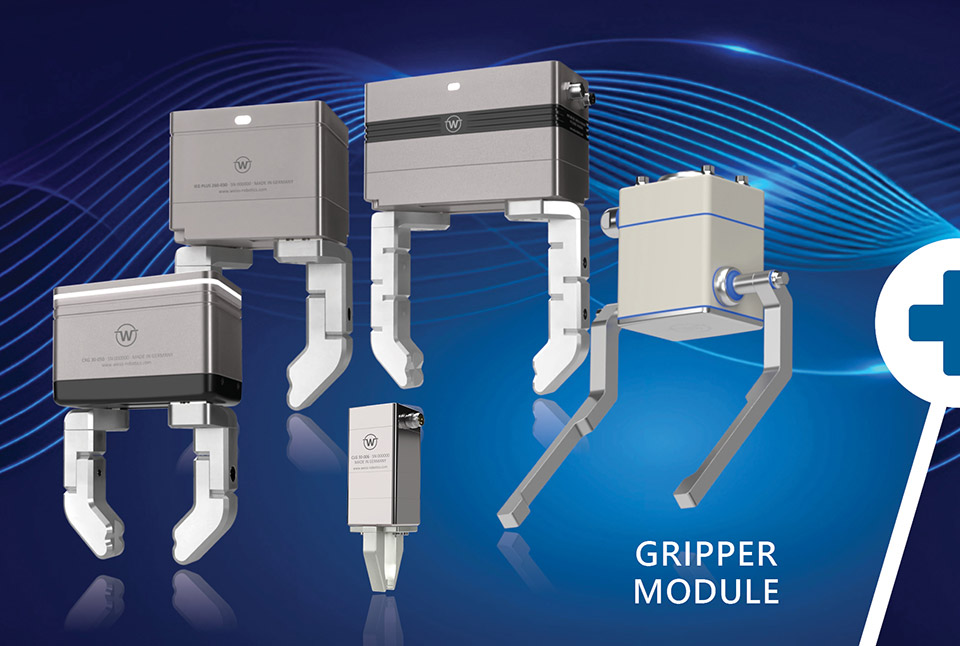
Weiss Robotics 的智能夹持模块集成工件检测和夹持状态监测功能,可优化您的夹持过程并提升生产效率。

数字化夹持过程
Weiss Robotics 的夹持模块配备直接数据连接,可将您的夹持过程提升至全新水平。这样,您就能始终牢牢掌控生产进程。

轻松集成
通过采用 Weiss Robotics 的智能夹持模块,降低您的工程、装配和维护成本。标配集成诊断功能。

具有附加价值的夹持
借助Weiss Robotics的智能物料搬运解决方案,进一步巩固您的技术领先优势。

卓越的咨询服务
Weiss Robotics 是机电一体化搬运解决方案领域的专家。您将获得我们专家提供的专业咨询和一流支持服务。

德国制造的高科技产品
作为一家由所有者经营的企业,Weiss Robotics 在施瓦本地区的路德维希堡设计并制造其产品。信赖制造商直接提供的卓越品质。
最新亮点
开拓精神代代相传:从WSG到WPG
2008年,WEISS ROBOTICS还在Ludwigsburg的Pflugfelden区一间三居室公寓里生产了首批夹爪。“客厅变成了办公室,儿童房变成了车间。电子元件是在卧室里组装的,”创始人兼总经理卡斯滕·魏斯(Karsten Weiß)博士回忆道。 很快,空间就变得不够用了。即使租下了第二套公寓,也只能暂时缓解空间不足的问题。必须找到新的解决方案。经过一年多一点的建设,当时37岁的他在Ludwigsburg Oßweil开设了拥有自主生产能力的新基地。
从一开始,一个核心理念就始终贯穿其中:夹持技术应当能够灵活适应不同的任务,而不是相反。
2009年,首批WSG夹爪交付使用。多年来,它们一直深刻影响着自适应夹持技术的发展。如今,新一代产品即将问世:WSG系列将逐步停产,而我们将通过WPG系列延续其设计理念。 WPG系列融合了15余年的经验,为现代机器人应用开辟了新的可能性。
从机器人手到双指抓手
WSG的起源可追溯至卡尔斯鲁厄理工学院(KIT)的卡斯滕·魏斯(Karsten Weiß)博士的博士论文。他在那里研究了触觉传感技术以及一种触觉多指手,该产品后来由一家知名夹具制造商以“SDH”之名推向市场。 由此引发了一个问题:如何将自适应夹持原理应用到双指夹爪,以满足实际的自动化任务需求。
关键的一步是实现抓取过程的数字化控制。通过Ethernet,WSG可直接由基于PC的应用程序进行控制。传感器扩展功能提供了有关与工件接触的额外信息:可选的测力手指能直接在工件上测量夹持力。
该架构刻意设计为开放式。因此,WSG可集成到不同的控制方案中,并为那些在开发时尚未预见其需求的应用留出了发挥空间。
科研界如何利用WSG
这种开放性有多么重要,在机器人研究中表现得尤为突出。2023年,卡斯滕·魏斯(Karsten Weiß)博士访问了纽约哥伦比亚大学。在那里,WSG 50被应用于“DextAIRity”研究项目中。 在实验设置中,通过Ethernet从电脑直接控制夹爪是一项关键环节。关于访问哥伦比亚大学的经历
该项目将机器人辅助夹持与精准控制的气流相结合,例如用于展开纺织品或打开袋子。此类任务难度极高,因为物体在运动过程中形状可能会发生变化。
该案例充分展示了研究团队如何充分利用WSG的潜力。这些经验让我们更清晰地认识到,开发人员未来仍需要哪些自由度。
下一步:WPG与Motion Stream Interface(MSI)
“我们希望保持夹持技术的自适应性,”卡斯滕·魏斯博士如此总结道。
WPG系列延续了这一理念。它提供Ethernet连接、无传感器夹持力控制、集成的工件检测与监控功能,以及符合IP54防护等级的控制区域。通过集成的GRIPLINK协议,可将其集成到相应的机器人应用中。了解WPG系列。
可选的Motion Stream Interface(MSI)则更进一步:上级控制系统可持续向WPG指定运动轨迹和力限值。内部控制回路将这些指令转化为动态定位。同时,伺服电动夹爪会反馈状态数据,包括位置、速度和估计的夹持力。
由此,MSI 为物理人工智能(Physical AI)领域的应用开辟了新的可能性。例如,外部系统可以分析摄像头数据,并在运行过程中实时调整夹持运动。在此过程中,感知、基于 AI 的决策以及上级运动规划仍由外部系统负责。MSI 则提供与夹持运动的接口。了解更多关于 MSI 的信息。
哪种解决方案适合该应用?
对于现有WSG应用的运营商以及新建设备而言,一个问题随之而来:未来哪种夹爪才是正确的选择?
对于基于Ethernet的机器人和PC应用,WPG系列作为WSG的升级版是理想之选。若计划通过传统现场总线进行集成,则可考虑配备集成IO-Link接口的IEG PLUS系列。 通过合适的IO-Link主站,该系列可集成到各种自动化网络和传统PLC环境中。
究竟哪种解决方案真正合适,取决于具体的夹持任务:行程、力范围、夹持手指、机械连接、传感器和控制集成必须相互匹配。在选型和技术评估方面,我们将一如既往地为客户提供个性化支持。欢迎随时联系我们。
WSG系列停产:后续措施
对于新设备和新设计,我们不再推荐使用WSG系列。WPG和IEG PLUS PLUS系列提供了现代化的替代方案,其适用性应根据具体应用进行评估。WSG型号的订购截止日期如下:
- WSG 32-068,产品编号 5120007:最后订购截止日期为 2027 年 3 月 31 日。售后服务将持续至 2028 年底。
- WSG 50-110,产品编号 5120008:最后订购截止日期为 2027 年 7 月 31 日。
随着WSG系列的停产,WEISS ROBOTICS产品发展史上一个具有里程碑意义的篇章即将落幕。 为此,我们要特别感谢我们的客户和合作伙伴——正是你们通过高要求的应用,不断为WSG提出新的挑战;感谢研究团队,你们深入探索了其潜力;还要感谢我们的员工,你们多年来一直致力于该产品的设计、制造和维护。
然而,一切始于初心的开拓精神依然延续。随着WPG系列的推出,我们正在开启自适应夹持技术的新篇章。在此过程中,我们将依托新技术、新理念,并保持与初创时同样的热情。让我们共同书写新的篇章。您愿意加入吗?
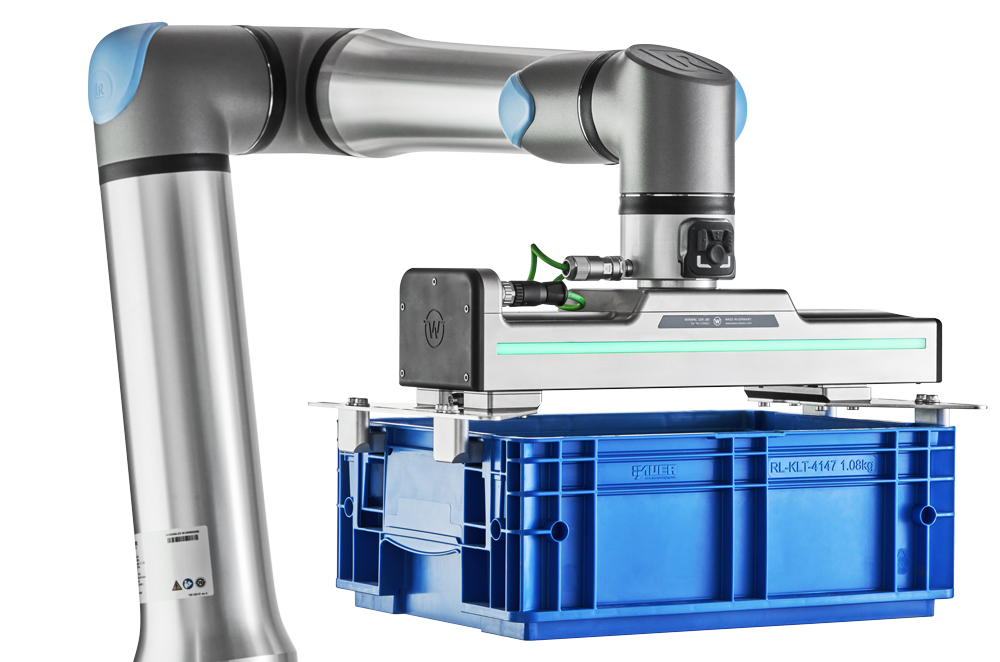
新一代码垛:面向 Universal Robots Gen 7 的 INTRAPAL
码垛应用必须搬运越来越多的各种纸箱、木箱、托盘和载货容器——通常面临规格不断变化以及抓取过程要求各异的情况。 其中一些物体(例如食品物流中的仓储容器和开放式瓦楞纸托盘)很难通过气动真空系统进行可靠夹持: 开放式或带孔的容器无法形成可靠的真空,纹理表面可能导致真空泄漏,而柔性包装在吸附过程中可能会变形或受损。 机械式抓取系统虽能规避这些限制,但在采用传统解决方案时,一旦产品尺寸发生变化,往往需要手动调整或完全更换夹具。
因此,终端用户和系统集成商需要一种能够可靠搬运不同规格、仅施加实际所需的夹持力,并且可通过软件进行调整(而非通过机械改装)的解决方案。
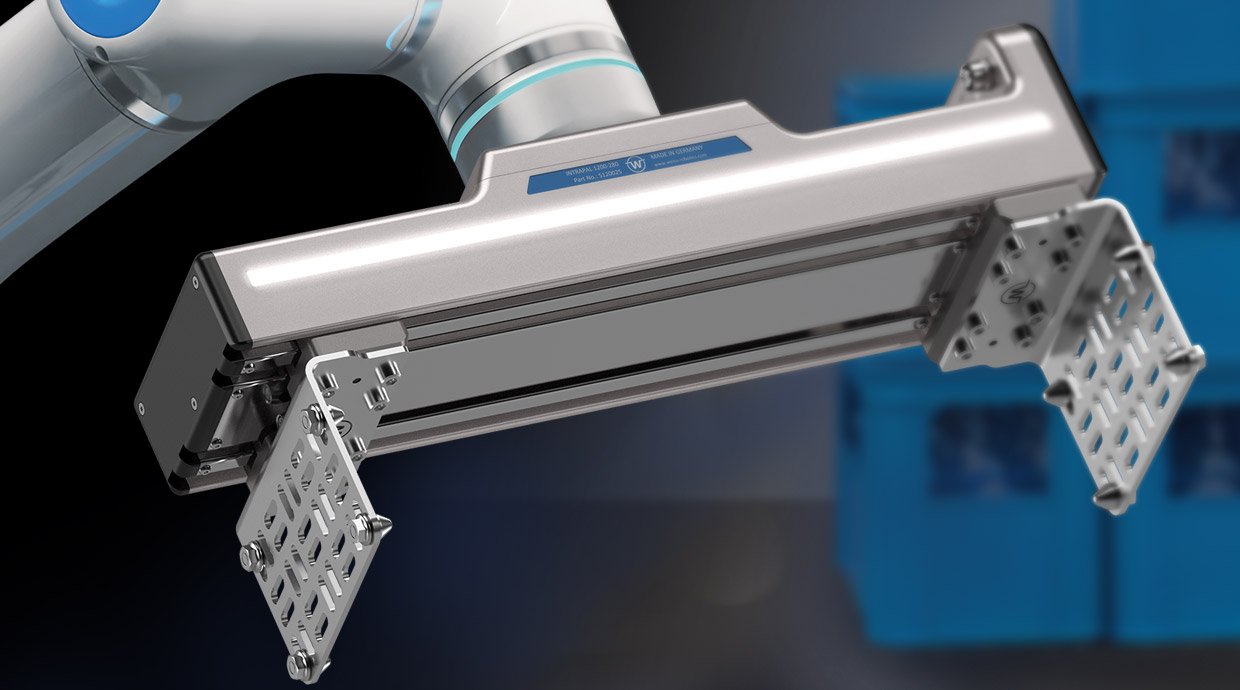
我们的伺服电动码垛抓取器INTRAPAL正是为这些应用而专门设计的。它能够对不同产品和规格进行可靠、力控的搬运。
借助我们全新的URCapX集成功能,INTRAPAL可直接在PolyScope X中进行配置、编程和控制。在Universal Robots Gen 7平台上,工具法兰上的Ethernet接口还支持与机器人手臂建立短距离、直接的连接。这减少了外部布线,并支持灵活的内部物流应用。
用户可受益于PolyScope X中的直接夹持控制器、g系列机器人工具法兰上的强大连接能力,以及在高要求码垛和内部物流应用中获得的更高灵活性。
该解决方案
INTRAPAL正是专为满足这些灵活性要求而设计的。该夹爪结合了行程达280毫米的伺服电动驱动系统、可自由预定位的活动指以及150至1,200 N的可调夹持力。 因此,单个夹爪即可搬运各种纸箱、敞口瓦楞纸托盘、饮料箱和KLT容器,无需更换夹爪。
集成的工件检测功能和持续的夹持状态监测,可对从抓取到放置的整个过程提供反馈。INTRAPAL设计用于抓取重量不超过60公斤的工件(采用形状配合夹持)或不超过30公斤的工件(采用摩擦夹持)。 具体应用中的允许有效载荷取决于机器人和工具的整体配置。
我们全新的URCapX插件可直接在PolyScope X中提供INTRAPAL的功能。用户可通过机器人界面对夹爪进行配置、编程和控制。INTRAPAL默认支持Ethernet TCP/IP。 在第7代机器人上,短距离的Ethernet连接以及新工具法兰上的电源供应,不仅缩短了布线路径,还避免了沿机器人手臂铺设长通信电缆的麻烦。此外,可选的Modbus RTU协议还支持通过机器人的工具I/O接口进行操作。
g系列的高功率工具法兰使INTRAPAL能够直接连接在机器人上并以全夹持力运行,从而支持在码垛过程中安全搬运较大的载荷载体。 此外,用户还可受益于配备直观操作界面的全新 SP7 智能面板,该面板支持直接在工具法兰上进行设置和编程。
对于需要在夹持点直接实现附加功能的应用,INTRAPAL集成的IO-Link接口允许将兼容的第三方传感器和执行器(例如距离传感器)直接连接到抓爪指上。随后,这些设备可通过GRIPLINK®生态系统在PolyScope X中进行控制。
成果
对于终端用户而言,其直接优势在于更整洁的机械臂末端安装以及更便捷的调试投运过程。用户无需在每次更换新规格时机械地更换整个夹爪,而是可以直接在机器人程序中调整夹爪指的位置、夹持力和工艺参数。
外部组件减少、布线路径缩短,使安装更加简便。同时,集成的工件检测功能和持续的夹持状态监测,确保了抓取过程的透明度。 由此打造出一种适应性强的码垛解决方案,专为频繁的规格切换、可靠运行以及未来的扩展而设计。
凭借 Gen 7,Universal Robots 在连接性和有效负载方面奠定了基础,从而能够实现要求苛刻的内部物流应用。 结合我们全新的URCapX集成方案,INTRAPAL可直接连接至工具法兰,并在PolyScope X中进行操作。这使得高性能码垛解决方案的集成更加简便,并能灵活适应各种需求。”
——卡斯滕·魏斯博士,WEISS ROBOTICS 创始人兼首席执行官
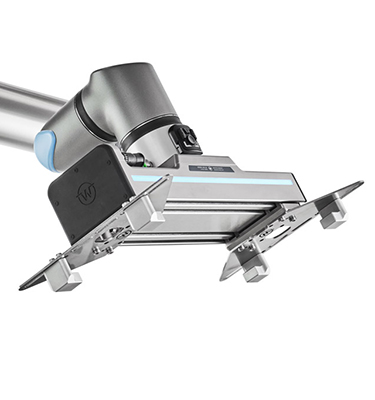
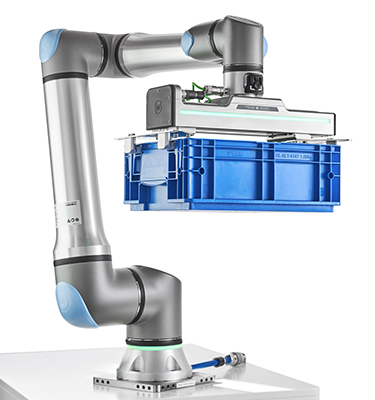
Universal Robots第七代
作为协作工业机器人的先驱制造商、Teradyne Robotics旗下公司Universal Robots(UR)推出了其第七代机器人——Gen 7。 该平台基于PolyScope X机器人操作系统。Gen 7专门为下一代自动化设计,扩展了机器人、软件、传感器、图像处理系统和末端执行器之间的互联能力。这使制造商能够以更低的集成成本实现更强大的应用。
全新的Gen 7机器人平台从工具法兰到控制器均经过彻底改造,并从根本上采用了支持AI的设计理念。 它为制造商提供了强大的计算能力、全面的互联性以及开放式架构,可将AI模型直接部署在生产机器人上,且无需牺牲性能。
Gen 7 有哪些新特性?
- 全新的 g 系列机器人手臂:UR10g-1750、UR17g-1300 和 UR18g-950 补充了 e 系列和 UR 系列的产品阵容。
- 支持 AI 的工具法兰:将数据、大功率电力和安全相关信号直接传输至工具法兰。这使得摄像头、传感器、夹爪及其他外围设备的连接更加简便,并减少了布线工作量。
- 全新 SP7 智能面板:支持直接在工具法兰上进行设置和编程。
- CB7 核心控制器:计算性能提升 40%,占用空间缩小 30%。它支持通过多个网络与 PLC、HMI、MES 平台、IPC 及图像处理系统进行通信,同时减少了对外部交换机的需求。
- PolyScope X软件平台:提供先进的编程工具和开放式API,用于开发和部署基于IPC和外部AI处理的边缘AI应用,并符合ISO 10218-1:2025标准的安全功能以及网络安全合规性。
- 全新开发的 TP7 Core 示教器:提升人体工学体验,加快编程速度。
生态系统
Gen 7 由 UR+ 生态系统提供支持——这是一个经过精心筛选和全面测试的自动化产品组合,所有产品在上市前均经过 UR 的验证。
“我们的合作伙伴所取得的成就,有力地彰显了 UR 开放平台和优质生态系统的创造力。他们利用我们 Gen 7 平台的增强型连接功能,在此基础上设计出易于集成的产品,这些产品现已投入生产使用。”
- Susanne Nördinger,EMEA 生态系统成功负责人
为何这很重要
对于食品饮料行业、生产物流、仓储物流以及其他产品种类繁多的环境中的制造商而言,产品规格和物料流转要求可能会迅速变化。 INTRAPAL与Universal Robots第七代机器人的结合,为码垛和物料搬运任务提供了一种灵活且可通过软件配置的解决方案——无需为每种规格配备单独的夹爪。
客户将获得一个集成的抓取流程,不仅更易于实施和监控,同时还能为未来的自动化需求做好准备。
技术参数、应用案例及可下载资料,请访问 INTRAPAL 产品页面。INTRAPAL 产品数据表也可在此处下载。
您是否计划使用Universal Robots第七代机器人进行码垛或内部物流应用?请联系WEISS ROBOTICS,以讨论您的工件、负载要求以及适合您应用的指爪配置。
关于WEISS ROBOTICS
WEISS ROBOTICS 致力于为高要求的自动化任务设计和生产智能伺服电动夹爪。这家总部位于Ludwigsburg的家族企业由所有者亲自管理,服务于全球客户和合作伙伴。其解决方案广泛应用于电子制造、装配自动化、制药和生命科学领域以及内部物流。
这些夹爪将精度与灵活性相结合,并具备可精细调节的夹持力。GRIPLINK® 生态系统通过经过测试的机器人插件、标准化接口和统一命令,实现了“即插即用”(Plug & Produce),从而降低了集成和调试的工作量。
智能控制、集成传感器和实时过程数据,确保了高效可靠的抓取过程、稳定的质量以及持续的监控、诊断和优化——这些正是“物理人工智能”(Physical AI)的核心前提。 WEISS ROBOTICS 将开创性的创新与“Made in Germany”的可靠品质、长远规划以及个性化服务相结合。
Celine Weiß,合作伙伴与活动市场经理,c.weiss@weiss-robotics.com
关于UNIVERSAL ROBOTS
Universal Robots是全球领先的协作机器人(Cobots)供应商。 该公司已在全球售出超过 100,000 台协作机器人,其用户友好的平台由直观的 PolyScope 软件、屡获殊荣的培训课程、全面的服务以及全球领先的协作机器人生态系统共同支撑。因此,Universal Robots 为众多行业的客户提供了高度的创新性和多样化的选择。
凭借同类中最先进的机器人以及不断扩大的即用型 AI 应用组合,UR 的最新技术旨在推动 Physical AI 革命。
Universal Robots隶属于Teradyne Robotics,后者是Teradyne Inc.(纳斯达克代码:TER)旗下的一家业务部门,Teradyne Inc.是自动化测试系统和先进机器人解决方案的领先供应商。
Nilufar Moosavi,nims@universal-robots.com 物理人工智能与生态系统产品营销经理
认知机器人操控
机器人如何在真实环境中自主执行复杂任务?在 Prof. Dr. h.c. Michael Beetz 的带领下,不来梅大学的AICOR Institute for Artificial Intelligence (IAI)正致力于研究这一问题。研究的重点是能够感知环境、规划行动并自主做出决策的机器人系统。它们不应仅仅执行预先编程的动作序列,还应能够灵活应对各种情况——无论是在家庭环境还是工业环境中。
其中一个关键前提是与物理世界进行可靠交互。夹持技术正是在这里发挥作用。IAI 的研究助理 Malte Huerkamp 如此描述其重要性:“没有可靠的夹持系统,既无法操作工具,也无法搬运物体,这会阻碍后续的一切研究进展。”
适用于高要求研究场景的灵活夹持技术
IAI 的实验装置需要一套精确、耐用且可灵活应用的夹持系统。最终选用了 Weiss Robotics 的夹持模块。
目前,这些夹爪正用于水果和蔬菜切割实验——这是自动化膳食制备的一个子问题。此类任务尤为清楚地表明,真实场景中的机器人操控极具挑战性:不同的物体、工具和材料需要在机器人手臂端配备灵活的解决方案。
一个重要优势是可以对夹持手指进行个性化设计和更换。Prof. Dr. h.c. Michael Beetz 领导的团队解释道:“这使我们能够将同一个夹爪用于不同的工具和物体,而无需每次都更换整个系统。”
轻松集成到现有机器人平台
除机械灵活性外,集成至现有实验室环境也发挥了重要作用。在 IAI,夹持系统与 UR5 机器人配合使用。
在软件方面,集成也无需投入大量工作。研究人员表示:“借助随附的 ROS2 和 Python 接口,夹持系统能够快速集成到我们现有的系统架构中,且无需投入大量集成工作。”
因此,这些夹爪得以迅速集成到现有研究环境中,并用于各种实验。
用于科研、教学和项目工作的专业夹持技术
夹持系统如今已成为 IAI 机器人平台的固定组成部分。因此,它们不仅用于研究项目,也用于课程教学、项目工作以及学士和硕士论文。
这为学生提供了直接接触专业夹持技术和贴近实际的应用场景的机会。使用这些系统将理论内容与实践机器人经验相结合,并有助于培养日后职业起步所需的技术能力。
精确夹持系统:机器人作为日常助手的关键组件
未来几年的一项核心研究重点是操控任务,旨在使机器人成为日常生活中可靠且在很大程度上能够自主工作的助手。其中包括膳食制备或装卸洗碗机等应用。
要使此类场景不仅得到规划,而且能够实际执行,就需要精确、可靠且可灵活集成的夹持系统。WEISS Robotics 的夹持系统正是在此作出关键贡献:它们将机械精度、可适配的夹持手指以及适用于集成到现代机器人平台的接口结合在一起。
展望未来,AICOR 研究所团队写道:“未来几年,机器人将越来越多地与人类协作,并基于自然语言指令执行复杂任务,这一趋势将持续发展。”
我们很高兴 Weiss Robotics 的夹持系统能够支持不来梅大学 AICOR Institute for Artificial Intelligence 的研究工作,并借此为下一代认知机器人系统作出贡献。
