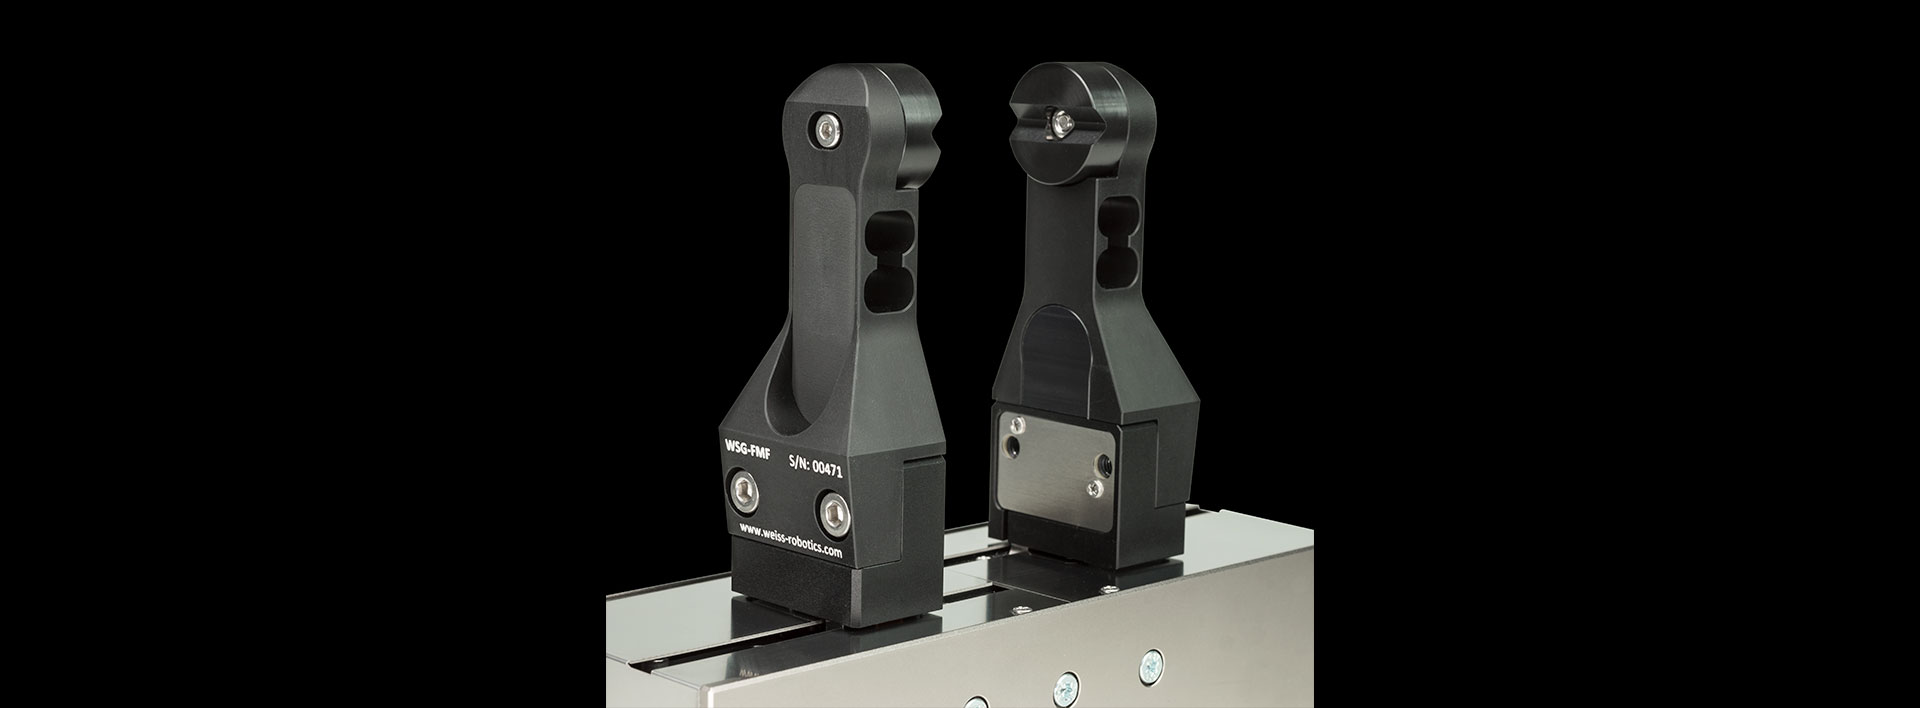

WSG-FMF – Doigt capteur pour une mesure précise de la force de préhension
Le WSG-FMF mesure la force de préhension réellement exercée directement sur la pièce et la transmet à la commande du préhenseur. Il est ainsi particulièrement adapté à la manutention à force contrôlée de pièces fragiles ou de formes variables.
Vos avantages en un coup d’œil
- Mesure précise de la force grâce à des jauges de contrainte intégrées
- Mise en service rapide grâce à un traitement du signal entièrement intégré et à une connexion « plug-and-play » au port capteur du préhenseur WSG.
- Des processus fiables grâce à une technologie de capteurs robuste et insensible aux perturbations
- Utilisation flexible grâce à un support d’objet pivotant et ajustable et à la prise en charge de formes de pièces à préhender individuelles
Doigt capteur
F-WSG-FMF

Item-No. 5020002
Doigt de préhension actif avec insert de préhension interchangeable, système de mesure de force intégré, compatible avec les modèles WSG 32 et WSG 50. Permet un contrôle précis et très dynamique de la force de préhension.
F-WSG-F

Item-No. 5020001
Doigt d'extension passif avec insert de préhension interchangeable, sans capteur de force, compatible avec les modèles WSG 32 / WSG 50.
| Produit | F-WSG-FMF | F-WSG-F |
|---|---|---|
| Technologie intégrée de mesure de force | oui | - |
| Plage de mesure de la force de préhension (force nominale) | 0 à 160 N (0 à 80 N) | - |
| Résolution | 16 bits | - |
| Précision | ±3 % | - |
| Fréquence d'échantillonnage (en association avec le WSG 50) | 300 Hz | - |
| tension d'alimentation | 5 V / 10 mA (via le port capteur WSG) | - |
| Température de fonctionnement | -10 … 70 °C | |

S'adapte facilement à la pièce à usiner
Grâce à son support d'objet pivotant en polyamide robuste, le « doigt capteur » s'adapte avec souplesse à la pièce à usiner. Des supports sur mesure peuvent également être intégrés sans difficulté, pour une flexibilité maximale dans votre application.
Notice de montage

Dessin technique

Autres documents