
El espíritu pionero sigue vivo: del WSG al WPG
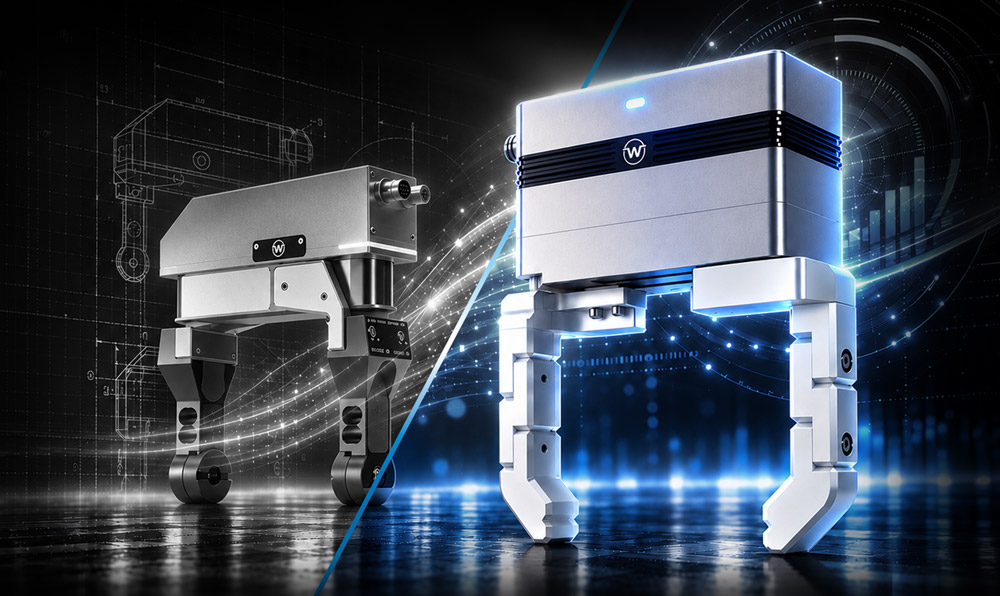
En 2008, WEISS ROBOTICS fabricó sus primeras pinzas en un piso de tres habitaciones en Pflugfelden, Ludwigsburg. «El salón se convirtió en oficina, la habitación de los niños en taller. La electrónica se montaba en el dormitorio», recuerda el fundador y director general, el Dr. Karsten Weiß. Pronto el espacio dejó de ser suficiente. Ni siquiera el segundo piso alquilado pudo paliar el problema de espacio más que temporalmente. Había que encontrar una nueva solución. Tras algo más de un año de obras, este hombre, que entonces tenía 37 años, inauguró en Oßweil (Ludwigsburg) su nueva sede con planta de fabricación propia.
Desde el principio, una idea ocupó un lugar central: la tecnología de agarre debía poder adaptarse de forma flexible a diferentes tareas y no al revés.
En 2009 se entregaron las primeras pinzas WSG. Estas marcaron el desarrollo de la manipulación adaptativa durante muchos años. Ahora se avecina un cambio generacional: la serie WSG se va retirando progresivamente, mientras que continuamos con su enfoque mediante la serie WPG. La serie WPG aúna más de 15 años de experiencia con nuevas posibilidades para las aplicaciones robóticas modernas.
De la mano robótica a la pinza de dos dedos
Los orígenes de la WSG se remontan a la tesis doctoral del Dr. Karsten Weiß en el Instituto Tecnológico de Karlsruhe (KIT). Allí se dedicó a la tecnología de sensores táctiles y a una mano táctil de varios dedos, que más tarde fue comercializada bajo el nombre de «SDH» por un reconocido fabricante de sistemas de sujeción. De ahí surgió la pregunta de cómo se podían aplicar los principios del agarre adaptativo a una pinza de dos dedos para tareas prácticas de automatización.
Un paso importante fue hacer que el proceso de agarre fuera accesible digitalmente. A través de Ethernet, el WSG se podía controlar directamente desde aplicaciones basadas en PC. Las ampliaciones sensoriales proporcionaban información adicional sobre el contacto con la pieza: unos dedos opcionales de medición de fuerza podían medir la fuerza de agarre directamente en la pieza.
La arquitectura se diseñó deliberadamente de forma abierta. De este modo, el WSG podía integrarse en diferentes conceptos de control y ofrecía libertad para aplicaciones cuyos requisitos aún no eran previsibles en el momento de su desarrollo.
Cómo se utilizó el WSG en la investigación
La importancia de esta apertura quedó especialmente patente en la investigación en robótica. En 2023, el Dr. Karsten Weiß visitó la Universidad de Columbia en Nueva York. Allí se utilizó el WSG 50 en el proyecto de investigación «DextAIRity». Para el montaje experimental, el control directo de la pinza desde el ordenador a través de Ethernet fue un componente fundamental. Sobre la visita a la Universidad de Columbia
En el proyecto se combinó el agarre y la manipulación asistidos por robot con un flujo de aire aplicado de forma específica, por ejemplo, para desplegar tejidos o abrir bolsas. Este tipo de tareas son especialmente exigentes, ya que la forma de los objetos puede cambiar durante el movimiento.
Este ejemplo muestra hasta qué punto los equipos de investigación aprovecharon al máximo las posibilidades del WSG. Estas experiencias nos han permitido comprender mejor qué libertad necesitarán los desarrolladores en el futuro.
El siguiente paso: WPG y Motion Stream Interface (MSI)
«Queremos mantener la tecnología de agarre adaptativa», resume el Dr. Karsten Weiß.
La serie WPG da continuidad a esta idea. Ofrece Ethernet, un control de la fuerza de agarre sin sensores, detección de pieza y supervisión integradas, así como un área de control con protección IP54. A través del protocolo GRIPLINK integrado, se puede integrar en las aplicaciones robóticas adecuadas. Más información sobre la serie WPG.
La interfaz opcional Motion Stream Interface (MSI) va un paso más allá: un controlador de nivel superior puede especificar continuamente a la WPG movimientos y límites de fuerza. Los circuitos de control internos aplican estas especificaciones mediante un posicionamiento dinámico. Al mismo tiempo, la pinza servoeléctrica devuelve datos de estado, entre los que se incluyen la posición, la velocidad y la fuerza de agarre estimada.
De este modo, MSI abre nuevas posibilidades para aplicaciones en el ámbito de la «Physical AI». Por ejemplo, un sistema externo puede evaluar datos de cámara y ajustar el movimiento de agarre durante un proceso en curso. La percepción, las decisiones basadas en IA y la planificación del movimiento de nivel superior permanecen en el sistema externo. MSI proporciona la interfaz para el movimiento de agarre. Más información sobre MSI.
¿Qué solución se adapta a la aplicación?
Para los operadores de aplicaciones WSG existentes y para nuevas instalaciones, surge la pregunta: ¿qué pinza será la elección adecuada en el futuro?
Para aplicaciones robóticas y de PC basadas en Ethernet, la serie WPG, como evolución del WSG, resulta ideal. Cuando se prevé la integración a través de un bus de campo clásico, entra en juego la serie IEG PLUS, con interfaz IO-Link integrada. A través de un maestro IO-Link adecuado, se puede integrar en diferentes redes de automatización y entornos de PLC clásicos.
La tarea de agarre concreta es la que determina qué solución se adapta realmente: la carrera, el rango de fuerza, los dedos de la pinza, la conexión mecánica, los sensores y la integración del control deben encajar entre sí. Como es habitual, ofrecemos apoyo personalizado a nuestros clientes y socios en la selección y la evaluación técnica. No dude en ponerse en contacto con nosotros.
Descatalogación de la serie WSG: próximos pasos
Ya no recomendamos la serie WSG para nuevas instalaciones y diseños. Con las series WPG e IEG PLUS, existen alternativas modernas cuya idoneidad debe evaluarse en función de cada aplicación. Para los modelos WSG se aplican los siguientes plazos de pedido:
- WSG 32-068, número de artículo 5120007: última fecha para realizar pedidos hasta el 31 de marzo de 2027. El servicio se mantendrá hasta finales de 2028.
- WSG 50-110, número de artículo 5120008: última fecha para realizar pedidos hasta el 31 de diciembre de 2027.
Con la retirada de la serie WSG, llega a su fin un capítulo decisivo en la historia de los productos de WEISS ROBOTICS. Por ello, queremos dar las gracias especialmente a nuestros clientes y socios, que con aplicaciones exigentes han planteado una y otra vez nuevos retos al WSG; a los equipos de investigación, que han explorado sus posibilidades; y a nuestros empleados, que lo han diseñado, fabricado y mantenido a lo largo de muchos años.
Sin embargo, el espíritu pionero con el que todo comenzó sigue vivo. Con la serie WPG, abrimos un nuevo capítulo en el ámbito del agarre adaptativo. Para ello, apostamos por nuevas tecnologías, nuevas ideas y el mismo entusiasmo que el primer día. Sigamos escribiendo juntos esta historia. ¿Te apuntas?