
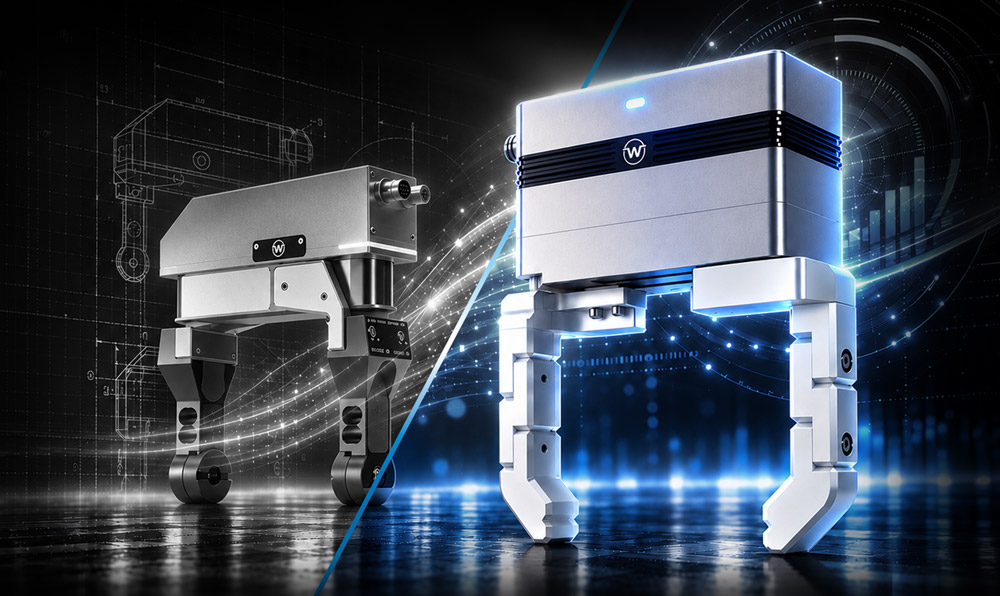
先駆者の精神は受け継がれる:WSGからWPGへ
2008年、WEISS ROBOTICSは、LudwigsburgのPflugfeldenにある3部屋のアパートで最初のグリッパーを製造しました。「リビングはオフィスに、子供部屋は作業場になりました。電子部品の組み立ては寝室で行われました」と、創業者兼代表取締役のカルステン・ヴァイス博士は振り返ります。 ほどなくして、スペースが足りなくなりました。追加で借りた2軒目のアパートも、スペース不足を一時的に緩和するに過ぎませんでした。新たな解決策が必要でした。1年余りの建設期間を経て、当時37歳だった彼は、LudwigsburgのOßweilに自社工場を備えた新拠点を開設しました。
その当初から、あるアイデアが中心に据えられていた。それは、把持技術がさまざまな作業に柔軟に適応すべきであり、その逆であってはならない、という考えだ。
2009年、最初のWSGグリッパーが出荷されました。これらは長年にわたり、適応型把持技術の発展に大きな影響を与えました。今、世代交代が迫っています。WSGシリーズは段階的に生産終了となる一方、そのコンセプトはWPGシリーズへと引き継がれていきます。 WPGシリーズは、15年以上にわたる経験と、最新のロボットアプリケーションに向けた新たな可能性を融合させています。
ロボットハンドから2本指グリッパーへ
WSGのルーツは、カールスルーエ工科大学(KIT)におけるカルステン・ヴァイス博士の博士論文にまでさかのぼります。同博士はそこで、触覚センサー技術と多指型触覚ハンドの研究に取り組み、その成果は後に「SDH」という名称で、ある著名なクランプ技術メーカーによって商品化されました。 そこから、「適応型把持」の原理を、実用的な自動化タスク向けの2本指グリッパーにどのように応用できるかという疑問が生まれました。
重要な一歩は、把持プロセスをデジタルで制御可能にすることでした。Ethernetを介して、WSGをPCベースのアプリケーションから直接制御できるようになりました。センサー機能の拡張により、ワークとの接触に関する追加情報が得られました。オプションの力測定フィンガーにより、ワークに対する把持力を直接測定することが可能になりました。
アーキテクチャは意図的にオープンに設計された。これにより、WSGは様々な制御コンセプトに統合可能となり、開発時点では予測すらできなかった要件を持つアプリケーションにも対応できる余地が生まれた。
研究分野におけるWSGの活用
このオープン性がどれほど重要であったかは、特にロボット工学の研究において明らかになった。2023年、カルステン・ヴァイス博士はニューヨークのコロンビア大学を訪問した。そこでは、研究プロジェクト「DextAIRity」においてWSG 50が活用されていた。 実験構成において、PCからEthernetを介してグリッパーを直接制御することは重要な要素でした。コロンビア大学訪問について
このプロジェクトでは、ロボットによる把持・操作と、意図的に制御された気流を組み合わせて、織物の折り目を伸ばしたり、袋を開けたりするなどの作業が行われました。こうした作業は、動作中に物体の形状が変化する可能性があるため、特に難易度が高いものです。
この事例は、研究チームがWSGの可能性をいかに積極的に活用したかを示しています。こうした経験を通じて、開発者が今後も必要とする自由度について、私たちの認識がさらに深まりました。
次の
ステップ:WPGとMotion Stream Interface(MSI)
「把持技術を適応性の高いものに保ちたい」と、カルステン・ヴァイス博士はその目標を要約しています。
WPGシリーズはこの考え方をさらに発展させたものです。Ethernet、センサーレス把持力制御、統合されたワーク検出・監視機能、およびIP54保護等級の制御部を備えています。統合されたGRIPLINKプロトコルにより、適切なロボットアプリケーションに統合することが可能です。WPGシリーズの詳細はこちら。
オプションのMotion Stream Interface(MSI)は、さらに一歩進んだ機能を提供します。上位の制御システムが、WPGに対して動作や力の上限を継続的に指定できます。内部の制御ループは、これらの指定を動的な位置決めとして実行します。同時に、電動サーボグリッパーは位置、速度、推定把持力などの状態データをフィードバックします。
これにより、MSIはPhysical AI分野のアプリケーションに新たな可能性を切り開きます。例えば、外部システムがカメラデータを解析し、処理の進行中に把持動作を調整することが可能です。知覚、AIに基づく意思決定、および上位の動作計画は、引き続き外部システム内で行われます。MSIは、把持動作へのインターフェースを提供します。MSIの詳細。
どのソリューションが用途に適しているか?
既存のWSGアプリケーションの運用者や、新規設備の導入を検討している方にとって、「将来的にどのグリッパーが最適な選択となるか」という課題が生じます。
EthernetベースのロボットおよびPCアプリケーションには、WSGの後継モデルであるWPGシリーズが適しています。従来のフィールドバスを介した統合が想定される場合は、IO-Linkインターフェースを内蔵したIEG PLUSシリーズが候補となります。 適切なIO-Linkマスターを介して、さまざまなオートメーションネットワークや従来のPLC環境に統合することが可能です。
実際にどのソリューションが適しているかは、具体的な把持タスクによって決まります。ストローク、可動範囲、グリッパーフィンガー、機械的接続、センサー、制御システムの統合が、互いに適合している必要があります。製品の選定や技術的な検証については、従来通り、お客様やパートナーの皆様を個別にサポートいたします。お気軽にお問い合わせください。
WSGシリーズの生産終了:今後の対応
新規の設備や設計においては、WSGシリーズの採用は推奨いたしません。WPGシリーズおよびIEG PLUSシリーズといった最新の代替製品が利用可能ですので、それぞれの用途に応じて適性を確認してください。WSGモデルについては、以下の注文期限が適用されます:
- WSG 32-068、品番 5120007:最終注文期限は2027年3月31日までです。サービスは2028年末まで継続されます。
- WSG 50-110、品番 5120008:最終注文受付期限は2027年12月31日までです。
WSGシリーズの生産終了に伴い、WEISS ROBOTICSの製品史における重要な一章が幕を閉じることになります。 そこで、WSGに高度なアプリケーションを通じて常に新たな課題を突きつけてくださったお客様やパートナーの皆様、その可能性を徹底的に探求した研究チーム、そして長年にわたり設計、製造、サポートに携わってきた社員の皆様に、心より感謝申し上げます。
しかし、すべてが始まったあの先駆的な精神は、今も生き続けています。WPGシリーズにより、私たちは適応型把持の新たな章を切り開きます。その過程で、私たちは新しい技術、新しいアイデア、そして初日と同じ情熱を注ぎ込んでいきます。共に歴史を綴り続けましょう。皆様もご一緒しませんか?