| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| GRIPKIT EASY | 30-200 نيوتن | 30 مم | 4.3 كجم |
Tool-I/O (مدخلات/مخرجات رقمية / RS4854)) |

GRIPKIT EASY
يُعد GRIPKIT EASY الحل الذكي لمقابض الروبوتات التعاونية (cobots) للاستخدامات المتنوعة، والذي يُسهّل بشكل كبير بدء العمل في مجال تقنية المناولة التعاونية.
يتوفر GRIPKIT EASY كإصدار أساسي للتحكم عبر مداخل/مخارج رقمية (I/Os)، أو مع واجهة FLEXGRIP لتبادل البيانات الدوري مع مكونات إضافية مخصصة لعلامات تجارية مختارة من الروبوتات التعاونية.
مزاياها في لمحة
- مقبض مؤازر متين بتصميم صناعي لأداء لا يقبل المساومة في نطاق واسع من الاستخدامات
- يقلل التوصيل المباشر بمنفذ TOOL-I/O الخاص بالروبوت من التداخل ويضمن تشغيلًا موثوقًا
- سهولة البرمجة والتشغيل بفضل المكون الإضافي المعتمد من قبل الشركة المصنعة للروبوت (FLEXGRIP فقط)
Range of applications
- الروبوتات التعاونية
- معالجة العينات المختبرية
- تصنيع الإلكترونيات
- أتمتة التجميع
- Bin-Picking
- أتمتة التغليف
GRIPKIT EASY
GRIPKIT EASY BASIC

Item-No. 5100012
حل قبض كهربائي مؤازر للروبوتات التعاونية (Cobots)، قوة قبض من 30 إلى 200 نيوتن، شوط 30 مم. تحكم سهل عبر المدخلات والمخرجات الرقمية (Digital I/O). جاهز لتقنية FLEXGRIP (الترخيص متوفر بشكل منفصل). محتويات العبوة: وحدة الإمساك، لوحة التثبيت، الأصابع، كابل التوصيل من النوع A، كابل USB، برنامج التهيئة.
[nbsp]
GRIPKIT EASY FLEXGRIP

Item-No. 5100024
حل قبض كهربائي مؤازر للروبوتات التعاونية (Cobots)، قوة قبض من 30 إلى 200 نيوتن، شوط 30 مم. واجهة FLEXGRIP، الترخيص مشمول. محتويات العبوة: وحدة القبض، لوحة التثبيت، الأصابع، كابل توصيل من النوع A، كابل USB.
| المنتج | GRIPKIT EASY BASIC / FLEXGRIP |
|---|---|
| رقم المنتج | 5100012 / 5100024 |
| مبدأ التشغيل | كهربائية مؤازرة |
| الشوط (الإجمالي) | 30 مم |
| قوة الإمساك | 30 - 200 نيوتن |
| زمن الدورة 1) | 0.41 ثانية |
| دقة التكرار | ± 0.03 مم |
| وزن قطعة العمل (التثبيت الشكلي | التثبيت بالقوة) | 4.3 كجم | 1 كجم |
| السرعة القصوى للأصابع | 180 مم/ثانية |
| طول الأصابع المسموح به | 100 مم |
| الأبعاد المسموح بها لكل إصبع | 0.3 كجم |
| درجة الحماية | IP 40 |
| درجة حرارة التشغيل | 5 - 50 درجة مئوية |
| موصلة للكهرباء الساكنة (ESD) | – |
| التواصل | Tool-I/O (مداخل/مخارج رقمية، RS485 4)) |
| استهلاك التيار 2) | 20 - 28 فولت تيار مستمر، 300 مللي أمبير |
| الوزن الذاتي 3) | 835 غرام |
| الأبعاد (الطول × العرض × الارتفاع) 3) | 84 × 62 × 73 مم |
- 1) عند شوط
- يبلغ 4 مم 2) استهلاك التيار: عند الإمساك بقوة الإمساك
- الاسمية 3) بدون أصابع
- 4) اختياري
جاهز للاستخدام الفوري
في غضون 20 دقيقة من فتح العبوة وحتى بدء التشغيل! يوفر GRIPKIT EASY جودة Weiss Robotics الكاملة بسعر لا يُضاهى. بفضل ميزة التعرف المدمجة على قطع العمل وقوة الإمساك القابلة للتعديل حتى 200 نيوتن، تصبح حتى مهام المناولة الأكثر تعقيدًا سهلة (EASY).

متوافق بنسبة 100% مع الروبوت التعاوني الخاص بك
يمكن تركيب GRIPKIT EASY مباشرةً على شفة التثبيت ISO-50 الشائعة الاستخدام في الروبوتات التعاونية. يتم توفير الطاقة والتحكم عبر واجهة TOOL-I/O الموجودة على معصم الروبوت التعاوني الخاص بك. الميزة التي تحصل عليها: سهولة التركيب وعدم وجود كابلات تمتد على طول ذراع الروبوت، مما يعزز سلامة الماكينة وموثوقيتها.
خيار Flexgrip
يتوفر GRIPKIT EASY مع أو بدون خيار FLEXGRIP. اختر النسخة التي تناسب تطبيق الروبوت التعاوني الخاص بك بشكل أفضل. هل
أنت غير متأكد من الإصدار المناسب لتطبيقك؟ لا تقلق، فمن الممكن تزويد FLEXGRIP كخيار إضافي في أي وقت.
الإصدار الأساسي
في الإصدار الأساسي من GRIPKIT EASY، تتم عملية التحكم والإبلاغ عن حالة الإمساك عبر إشارات الإدخال/الإخراج الرقمية لمنفذ TOOL-I/O. لإمساك قطعة عمل أو تحريرها، ما عليك سوى ضبط مخرجات منفذ TOOL-I/O في برنامج الروبوت الخاص بك. يتم الإبلاغ عن حالة الإمساك عبر أحد مداخل المنفذ.
يتم ضبط معلمات الإمساك في وضع غير متصل بالإنترنت باستخدام أداة ضبط المعلمات المجانية «GRIPKIT Configurator» عبر واجهة USB المدمجة في وحدة الإمساك.
FLEXGRIP
تقدم شركة WEISS Robotics ملحقات FLEXGRIP لنماذج مختارة من الروبوتات التعاونية (Cobots)، والتي تتيح دمج عملية الإمساك بسلاسة في نظام التحكم بالروبوت. ولهذا الغرض، يتواصل وحدة الإمساك مع وحدة التحكم في الروبوت التعاوني عبر واجهة البيانات المدمجة في منفذ TOOL-I/O. وبذلك يمكن تحديد معلمات الإمساك بمرونة عبر وحدة التحكم في الروبوت وتعديلها ديناميكيًا وفقًا لحالة الإمساك.
قم بتطوير عمليات ذكية لخطوط الإنتاج الخاصة بك، من خلال تحليل بيانات العملية الحالية، مثل موضع الأصابع وحالة الإمساك، مباشرةً في برنامج الروبوت، وبالتالي التخطيط للحركة التالية لروبوتك التعاوني.


يتوافق BASIC مع العلامات التجارية التالية للروبوتات التعاونية





يتوافق FLEXGRIP مع العلامات التجارية التالية للروبوتات التعاونية


مكونات FLEXGRIP
باستخدام FLEXGRIP، يمكنك الوصول إلى بيانات العملية مباشرةً من برنامج الروبوت وبرمجة عملية الإمساك بأكملها مباشرةً عبر وحدة التحكم في الروبوت. يتم تطوير واختبار مكوناتنا الإضافية «FLEXGRIP» وفقًا لمعايير جودة صارمة بالتعاون مع الشركة المصنعة للروبوتات التعاونية. وبذلك نضمن حصولك دائمًا على حل موثوق وصالح للإنتاج. وفر وقتك الثمين وتكاليفك وركز على تنفيذ تطبيقك.

الملاقط المتعددة
استخدم «FLEXGRIP» لتشغيل ما يصل إلى 4 مقبضات مؤازرة على الروبوت التعاوني الخاص بك — الحل المثالي لتحميل الآلات أو لمناولة الأجزاء الكبيرة والمرنة. لبدء سريع، نقدم شفة دلتا مزودة بنظام توجيه الكابلات المدمج كحل جاهز للاستخدام، مما يتيح لك البدء فورًا والتحكم فيه بسهولة ودون الحاجة إلى معرفة خاصة بالبرمجة، مباشرةً من برنامج الروبوت.
تشغيل دلتا
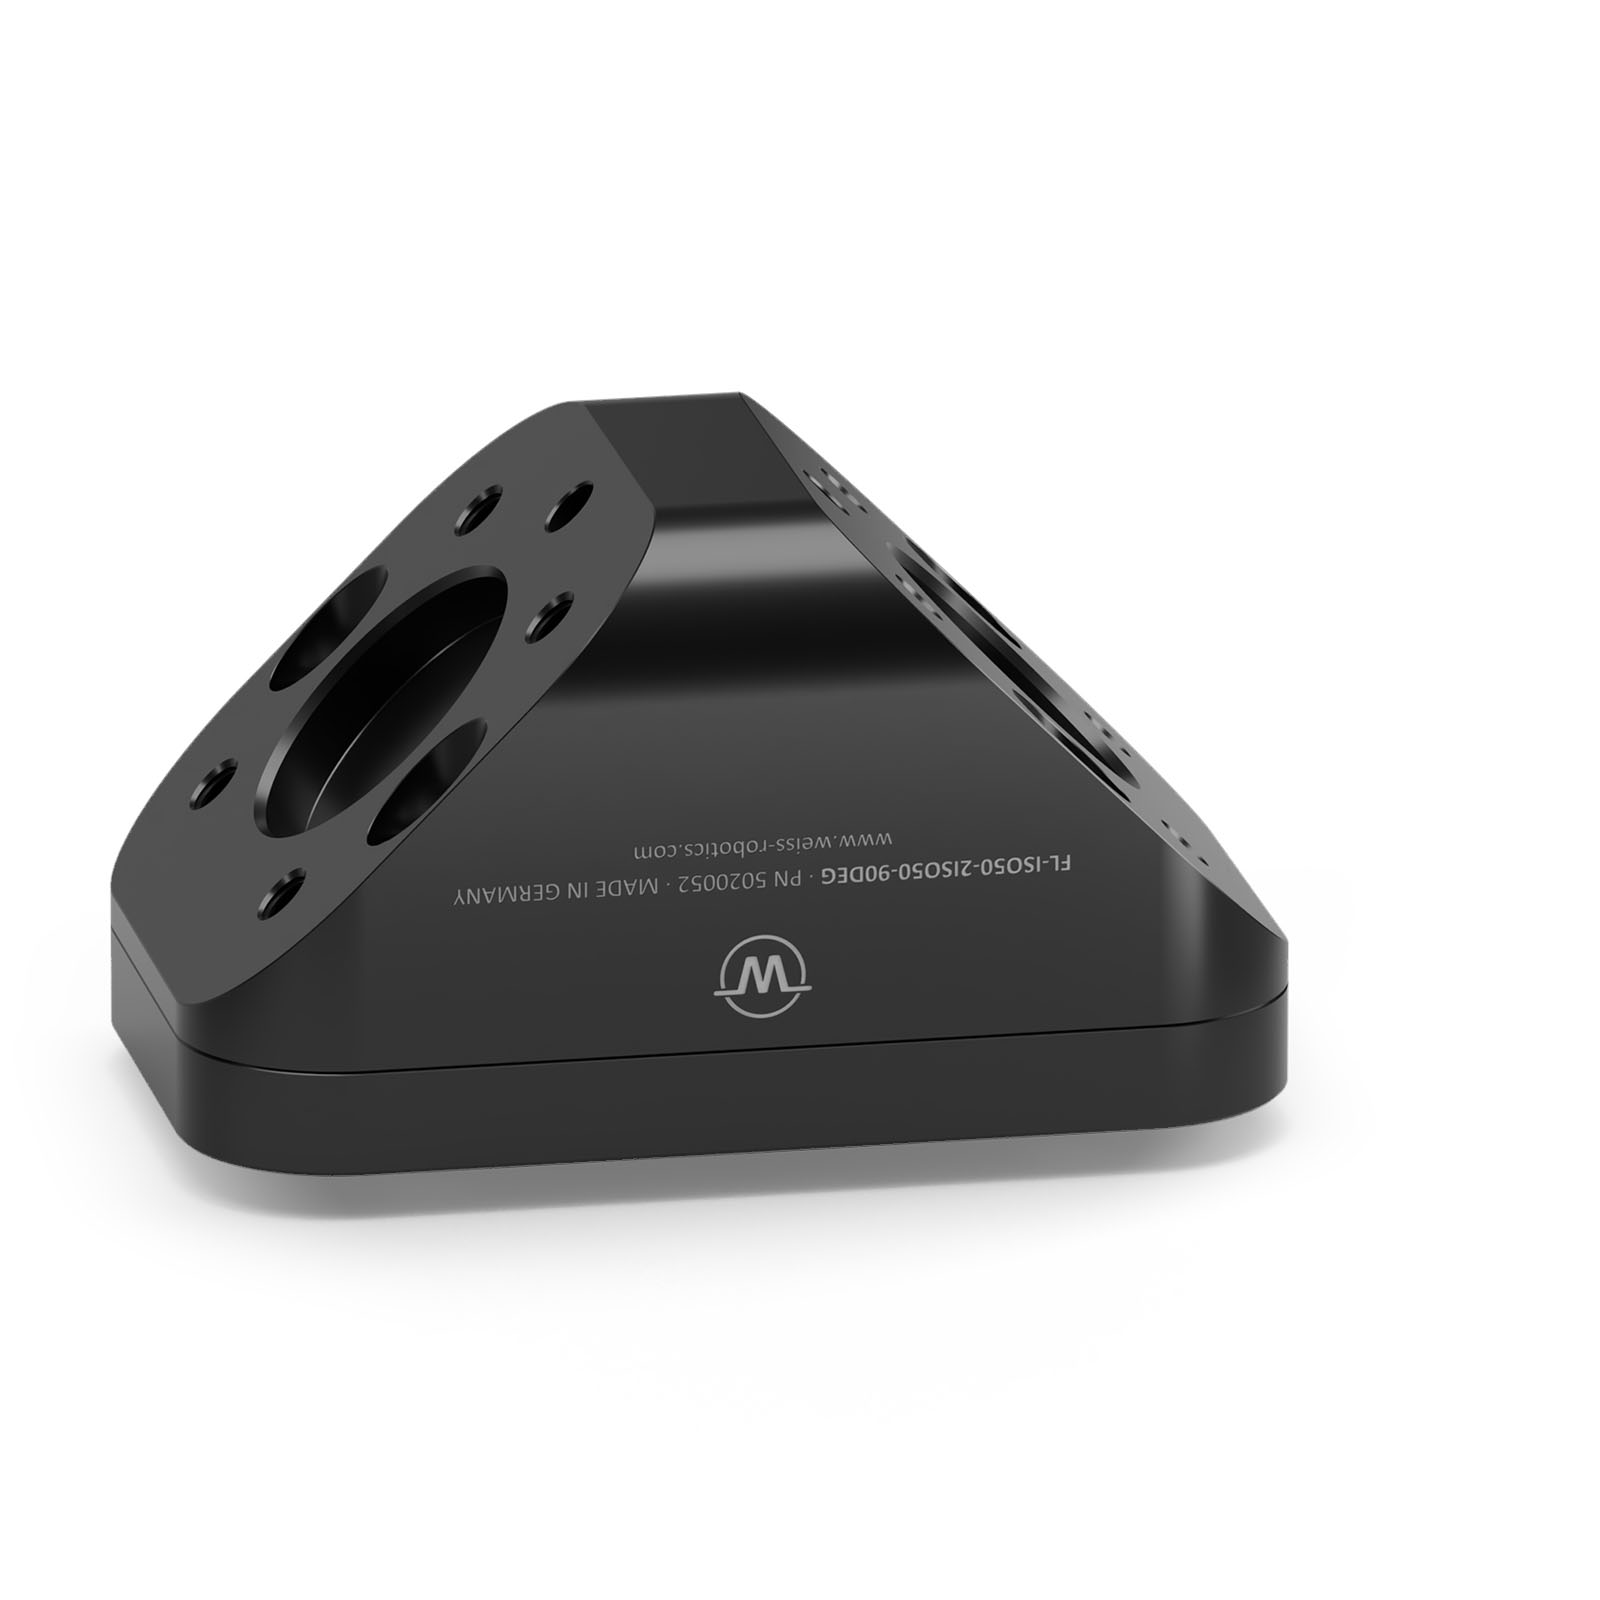
يمكنك العثور هنا على محول التثبيت دلتا المناسب المزود بوصلة M8 TOOL-I/O وتوصيلات كهربائية مدمجة لـ «GRIPKIT EASY».


بشكل عام

رسم تقني
البرمجيات

مكونات FLEXGRIP
يوفر لك FLEXGRIP تكاملاً تم اختباره من قبل الشركة المصنعة. وهذا يضمن تكاملاً سريعًا وسلسًا لوحدة الإمساك في تطبيق الروبوت التعاوني الخاص بك. وذلك بجزء بسيط من الجهد المعتاد الذي يتطلبه التكامل. تتوفر مكونات FLEXGRIP الإضافية للروبوتات التعاونية التالية.
ملاحظة: تأكد من أن وحدة التحكم في الروبوت التعاوني الخاص بك تستوفي المتطلبات الدنيا المذكورة في وثائق المكون الإضافي لـ FLEXGRIP.


Documentation
um_griplink_plugin_ur_de.pdf
um_griplink_plugin_ur_en.pdf
um_griplink_plugin_ur_psx_de.pdf
um_griplink_plugin_ur_psx_en.pdf
Software
griplink_plugin_universalrobots_3.0.0.zip
griplink_plugin_universalrobots_psx_1.0.0.zip
Remark
This plugin supports both the GRIPLINK and FLEXGRIP protocols.