

اكتشف مستقبل تقنية الإمساك
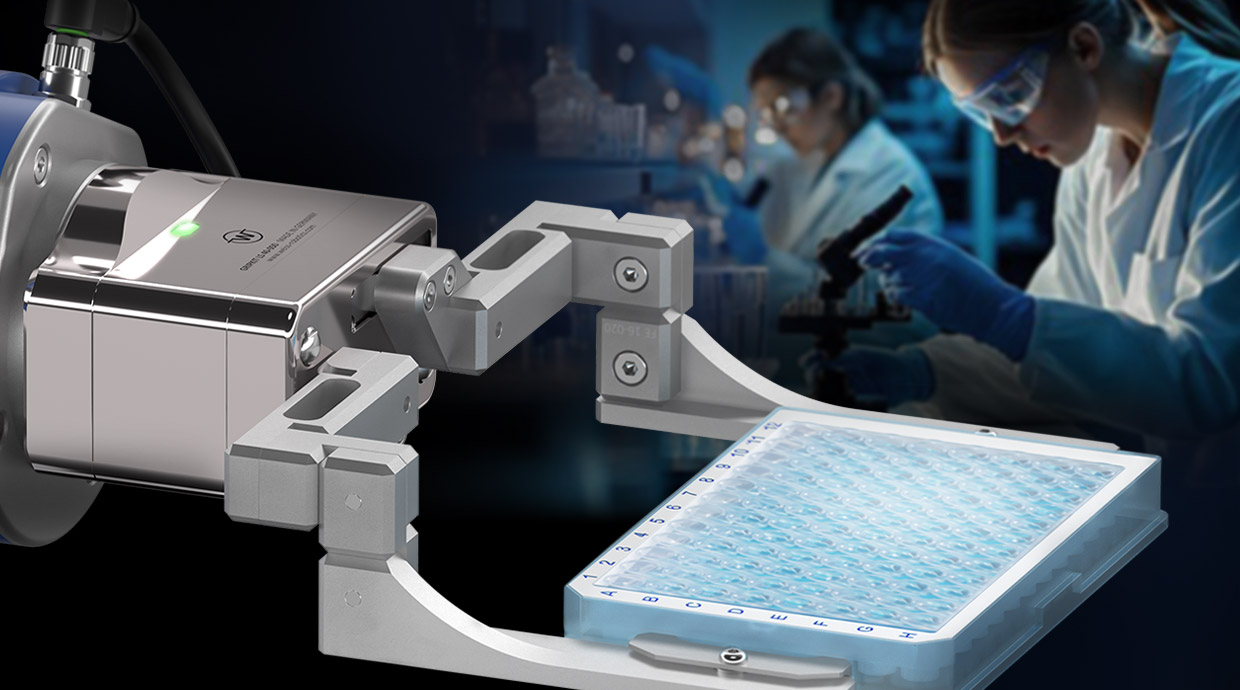
بصفتنا متخصصين رائدين في أنظمة الإمساك الميكاترونية، نقوم منذ عام 2008 بتطوير وتصنيع ملاقط مؤازرة ذكية من أجل المناولة الدقيقة والحساسة للأجزاء الصعبة التي تتطلب الإمساك بها، وذلك في مجالات أتمتة التجميع وصناعة الإلكترونيات وأشباه الموصلات، وكذلك في مجال العلوم الحياتية.
ملاقط ذكية. متكاملة بشكل سلس.
في شركة Weiss Robotics، لا ينتهي نظام الإمساك عند حافة الروبوت. تتيح تقنية GRIPLINK الخاصة بنا دمج الملاقط الكهربائية المؤازرة بشكل سلس وفعال مباشرةً في تطبيق الروبوت الخاص بك – من أجل مزيد من المرونة وسهولة التشغيل وأقصى درجات أمان العملية. بفضل الواجهات القياسية والتحكم البديهي، تقلل تقنية GRIPLINK® من جهد البرمجة بشكل كبير وتتيح التكيف السريع مع متطلبات الإنتاج المتغيرة. وفي الوقت نفسه، يضمن الاتصال المباشر بين الروبوت والمقبض دقة حركات الروبوت ومراقبة موثوقة للعملية. لكن GRIPLINK® قادرة على أكثر من ذلك: فالتسجيل المستمر للبيانات في الوقت الفعلي يتيح تحليل عمليات الإمساك، ويدعم تطبيقات التعلم العميق، ويقدم رؤى قيّمة لتحسين العمليات. وبذلك، تضعون الأساس للأتمتة الذكية وترفعون الكفاءة والجودة في إنتاجكم على المدى الطويل.
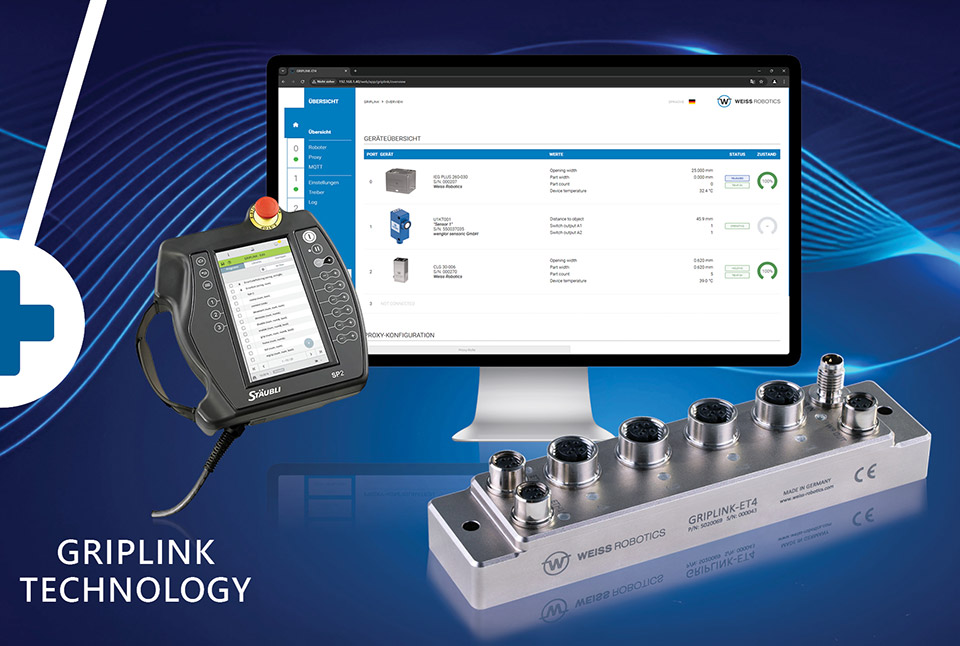

الإمساك الذكي
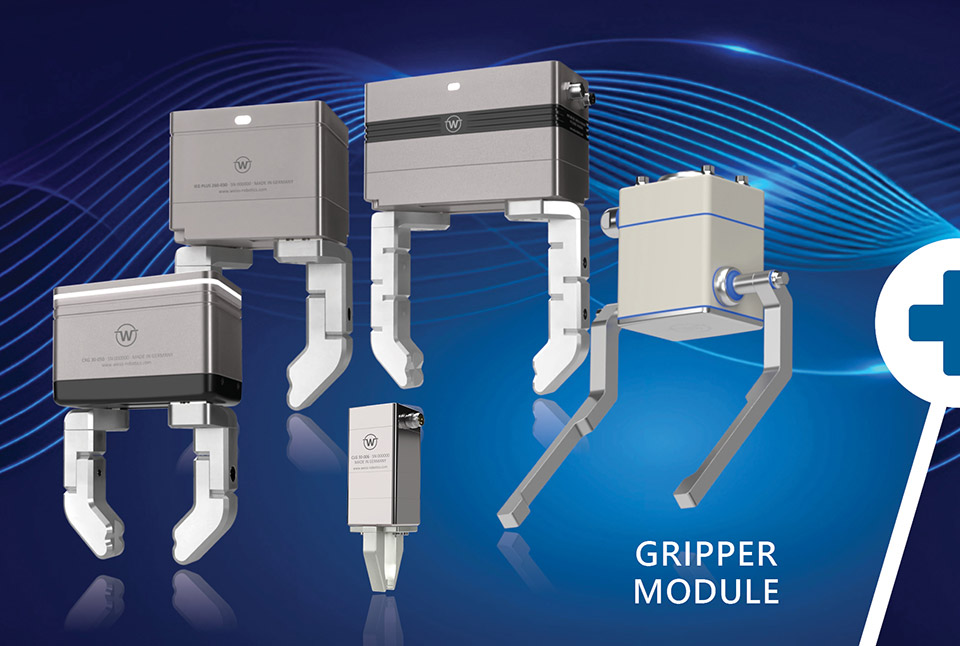
تعمل وحدات الإمساك الذكية من شركة «Weiss Robotics»، المزودة بخاصية التعرف على قطع العمل ومراقبة عملية الإمساك، على تحسين عملية الإمساك لديكم وزيادة إنتاجية عمليات التصنيع.

عملية الإمساك الرقمية
ترتقي وحدات الإمساك من شركة «Weiss Robotics» المزودة باتصال مباشر بالبيانات بعملية الإمساك لديك إلى المستوى التالي. وبذلك، تظل عملية الإنتاج تحت سيطرتك دائمًا.

سهولة التكامل
قلل تكاليف الهندسة والتركيب والصيانة من خلال استخدام وحدات الإمساك الذكية من شركة Weiss Robotics. مزودة بشكل قياسي بنظام تشخيص مدمج.

الإمساك بقيمة مضافة
عزز ريادتك التكنولوجية مع حلول المناولة الذكية من شركة «Weiss Robotics».

استشارات متميزة
تُعد شركة Weiss Robotics متخصصة في حلول المناولة الميكاترونية. استمتعوا بالمشورة المختصة والدعم المتميز من خبرائنا.

تكنولوجيا متطورة MADE IN GERMANY
بصفتها شركة يديرها مالكها، تقوم شركة «Weiss Robotics» بتطوير وتصنيع منتجاتها في مدينة لودفيغسبورغ (Ludwigsburg) بمنطقة شوابيا. ثق بالجودة الفائقة مباشرةً من الشركة المصنعة.
أبرز الأخبار الحالية
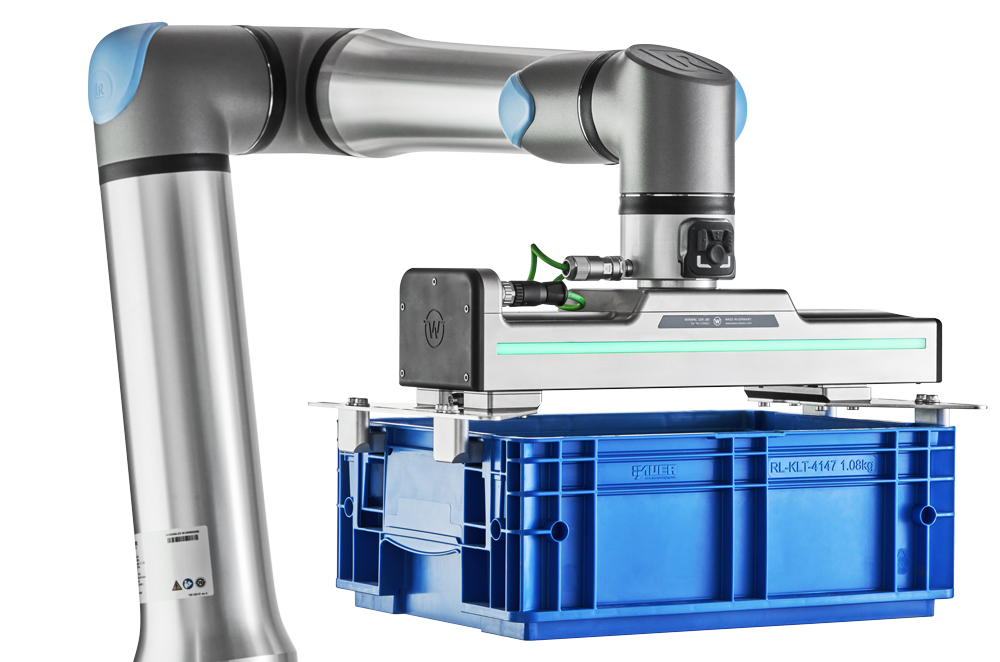
تحميل البليت من الجيل التالي: INTRAPAL لـ Universal Robots الجيل السابع
يتعين على تطبيقات التعبئة على المنصات التعامل بشكل متزايد مع مجموعة واسعة من الصناديق الكرتونية، والصناديق الخشبية، والصواني، وحاملات الحمولة – غالبًا مع تنويع في الأحجام ومتطلبات مختلفة لعملية الإمساك. بعض هذه العناصر، مثل حاويات التخزين والصواني المفتوحة المصنوعة من الورق المقوى المموج المستخدمة في لوجستيات الأغذية، يصعب الإمساك بها بشكل موثوق باستخدام أنظمة التفريغ الهوائية: فالحاويات المفتوحة أو المثقبة لا تسمح بتكوين فراغ موثوق به، وقد تؤدي الأسطح المزخرفة إلى فقدان الفراغ، كما أن العبوات المرنة قد تتشوه أو تتلف بسبب عملية الشفط. يمكن لأنظمة الإمساك الميكانيكية التغلب على هذه القيود، لكنها غالبًا ما تتطلب، في الحلول التقليدية، إجراء تعديلات يدوية أو تغييرًا كاملاً للأدوات بمجرد تغير أبعاد المنتج.
لذلك، يحتاج المستخدمون النهائيون ومتخصصو التكامل إلى حل يتعامل بشكل موثوق مع الأشكال المختلفة، ولا يستخدم سوى قوة الإمساك المطلوبة فعليًّا، ويمكن تعديله برمجيًّا – بدلاً من إعادة التجهيز الميكانيكي.
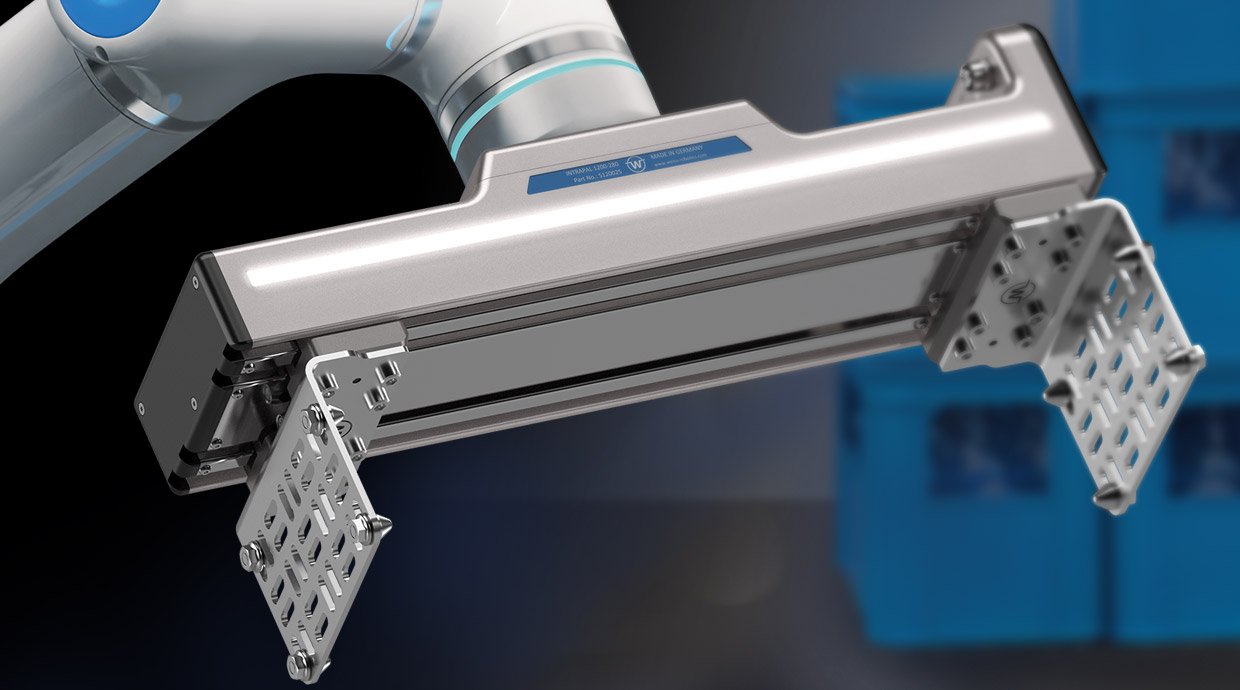
تم تطوير ممسك التكديس الكهربائي المؤازر INTRAPAL خصيصًا لهذه التطبيقات. فهو يتيح مناولة موثوقة ومحكومة بالقوة لمختلف المنتجات والأحجام.
بفضل تكامل URCapX الجديد الخاص بنا، يمكن تكوين INTRAPAL وبرمجته والتحكم فيه مباشرةً في PolyScope X. وعلى منصة Universal Robots Gen 7، تتيح واجهة Ethernet الموجودة على شفة الأداة أيضًا اتصالاً قصيرًا ومباشرًا بذراع الروبوت. وهذا يقلل من الكابلات الخارجية ويدعم تطبيقات اللوجستيات الداخلية المرنة.
يستفيد المستخدمون من التحكم المباشر في الماسك عبر PolyScope X، والاتصال الفعال عبر شفة الأداة في سلسلة g-Series، بالإضافة إلى مرونة أكبر في تطبيقات التكديس واللوجستيات الداخلية المعقدة.
الحل
تم تطوير INTRAPAL خصيصًا لتلبية متطلبات المرونة هذه. تجمع الماسكة بين محرك كهربائي مؤازر بسعة رفع تبلغ 280 مم، وإصبع متحرك قابل للضبط مسبقًا، وقوة إمساك قابلة للتعديل تتراوح من 150 إلى 1,200 نيوتن. وبذلك، يمكن لمقبض واحد مناولة مجموعة واسعة من الصناديق الكرتونية، والصواني المفتوحة المصنوعة من الورق المقوى المموج، وصناديق المشروبات، وحاويات KLT، دون الحاجة إلى تغيير المقبض.
يوفر نظام التعرف المدمج على القطع الممسوكة والمراقبة المستمرة لعملية الإمساك معلومات ردود فعل حول العملية بأكملها بدءًا من الالتقاط وحتى وضع الحمولة. تم تصميم نظام «INTRAPAL» للتعامل مع قطع العمل التي يصل وزنها إلى 60 كجم في حالة الإمساك بالتشابك الشكلي، أو حتى 30 كجم في حالة الإمساك بالقوة. تعتمد الحمولة الصافية المسموح بها في كل تطبيق على التكوين الكلي للروبوت والأداة.
يتيح المكون الإضافي الجديد «URCapX» وظائف «INTRAPAL» مباشرةً في «PolyScope X». وبذلك، يمكن للمستخدمين تكوين الماسك وبرمجته والتحكم فيه عبر واجهة الروبوت. يدعم «INTRAPAL» بروتوكول «Ethernet TCP/IP» بشكل قياسي. في الجيل السابع (Gen 7)، يضمن اتصال Ethernet القصير وإمداد الطاقة عبر شفة الأداة الجديدة مسارات كبلات قصيرة، مما يغني عن مد كبل اتصال طويل على طول ذراع الروبوت. وكبديل لذلك، يتيح بروتوكول Modbus RTU الاختياري التشغيل عبر واجهة إدخال/إخراج الأداة (Tool I/O) الخاصة بالروبوت.
تتيح شفة الأداة عالية الطاقة في سلسلة g تشغيل نظام INTRAPAL بقوة إمساك كاملة مباشرةً على الروبوت، مما يدعم المناولة الآمنة لحاملات الحمولة الأكبر حجمًا في عمليات التكديس على المنصات. يستفيد المستخدمون أيضًا من لوحة SP7 الذكية الجديدة بواجهة المستخدم البديهية، والتي تتيح الإعداد والبرمجة مباشرةً على حافة الأداة.
بالنسبة للتطبيقات التي تتطلب وظائف إضافية مباشرةً عند نقطة الإمساك، تتيح واجهات IO-Link المدمجة في INTRAPAL التوصيل المباشر لأجهزة الاستشعار والمؤثرات المتوافقة من جهات خارجية، مثل مستشعرات المسافة، بأصابع الماسك. ويمكن بعد ذلك التحكم في هذه الأجهزة عبر نظام GRIPLINK® Ecosystem في PolyScope X.
النتائج
تكمن المزايا المباشرة للمستخدمين النهائيين في تركيب أكثر تنظيمًا لنهاية الذراع وتشغيل أكثر مباشرة. فبدلاً من استبدال الماسك ميكانيكيًا بالكامل مع كل تنسيق جديد، يمكن للمستخدمين ضبط موضع الأصابع وقوة الإمساك ومعلمات العملية مباشرةً في برنامج الروبوت.
ويؤدي انخفاض عدد المكونات الخارجية وقصر مسارات الكابلات إلى تبسيط عملية التركيب. وفي الوقت نفسه، يضمن كل من نظام التعرف المدمج على قطع الإمساك والمراقبة المستمرة لعملية الإمساك مزيدًا من الشفافية في عملية الإمساك. والنتيجة هي حل تكديس مرن مصمم للتغييرات المتكررة في التنسيقات، والتشغيل الموثوق به، والتوسعات المستقبلية.
«مع الجيل السابع (Gen 7)، أوجدت شركة Universal Robots الشروط المطلوبة من حيث الاتصال والحمولة لتنفيذ تطبيقات اللوجستيات الداخلية الصعبة. وبالاقتران مع تكاملنا الجديد مع URCapX، يمكن توصيل INTRAPAL مباشرةً بحافة الأداة وتشغيله عبر PolyScope X. وبذلك، يصبح من الأسهل دمج حلول التعبئة عالية الأداء وتكييفها بمرونة مع المتطلبات المختلفة."
- الدكتور كارستن فايس، المؤسس والرئيس التنفيذي لشركة «WEISS ROBOTICS»
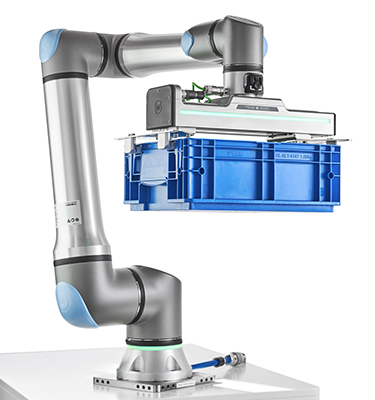
Universal Robots Gen 7
قدمت شركة «Universal Robots» (UR)، المصنّع الأصلي للروبوتات الصناعية التعاونية والتابعة لشركة «Teradyne Robotics»، الجيل السابع من روبوتاتها تحت اسم «Gen 7». تستند المنصة إلى نظام تشغيل الروبوتات PolyScope X. تم تطوير الجيل السابع (Gen 7) من أجل الجيل القادم من الأتمتة، وهو يعزز الاتصال بين الروبوتات والبرمجيات وأجهزة الاستشعار وأنظمة معالجة الصور والمؤثرات النهائية. وبذلك، يمكن للمصنعين تنفيذ تطبيقات أكثر كفاءة بجهد تكامل أقل.
تم إعادة تصميم منصة الروبوتات Gen 7 الجديدة بشكل جذري بدءًا من حافة الأداة وصولًا إلى وحدة التحكم، وهي مصممة من الأساس لتكون جاهزة للذكاء الاصطناعي. وهي توفر للمصنعين قدرة حاسوبية عالية، واتصالاً شاملاً، وبنية مفتوحة، من أجل استخدام نماذج الذكاء الاصطناعي مباشرةً على روبوتات الإنتاج دون الحاجة إلى التضحية بالأداء.
ما الجديد في الجيل السابع؟
- أذرع روبوتية جديدة من سلسلة g-Series: UR10g-1750 وUR17g-1300 وUR18g-950 تكمل مجموعة منتجات سلسلة e-Series وسلسلة UR Series.
- حافة الأداة المجهزة للذكاء الاصطناعي: تنقل البيانات والطاقة الكهربائية العالية والإشارات المتعلقة بالسلامة مباشرةً إلى حافة الأداة. وبذلك، يصبح توصيل الكاميرات وأجهزة الاستشعار والمقابض والأجهزة الطرفية الأخرى أسهل، كما يتم تقليل جهد توصيل الكابلات.
- لوحة SP7 الذكية الجديدة: للإعداد والبرمجة مباشرةً على حافة الأداة.
- وحدة التحكم الأساسية CB7: قوة حوسبة أعلى بنسبة 40٪ مع مساحة أقل بنسبة 30٪. تتيح هذه الوحدة الاتصال عبر شبكات متعددة مع وحدات التحكم المنطقية القابلة للبرمجة (PLC) وواجهات المستخدم البشرية (HMI) ومنصات إدارة التصنيع (MES) وأجهزة الكمبيوتر الصناعية (IPC) وأنظمة معالجة الصور، مع تقليل الحاجة إلى المحولات الخارجية في الوقت نفسه.
- منصة برمجيات PolyScope X: توفر أدوات برمجة حديثة وواجهات برمجة تطبيقات (APIs) مفتوحة لتطوير ونشر تطبيقات الذكاء الاصطناعي (AI) الطرفية باستخدام أجهزة الكمبيوتر الصناعية (IPCs) ومعالجة الذكاء الاصطناعي الخارجية، بالإضافة إلى وظائف أمان وفقًا لمعيار ISO 10218-1:2025 والتوافق مع معايير الأمن السيبراني.
- جهاز التدريب TP7 Core Teach Pendant المطور حديثًا: لتحسين الراحة في الاستخدام وتسريع عملية البرمجة.
النظام البيئي
تدعم الجيل السابع (Gen 7) منظومة UR+ – وهي مجموعة منتقاة ومختبرة بشكل شامل من منتجات الأتمتة التي يتم التحقق من صلاحيتها من قِبل UR قبل طرحها في السوق.
«إن ما يحققه شركاؤنا يبرهن بشكل مثير للإعجاب على القوة الإبداعية للمنصة المفتوحة والنظام البيئي عالي الجودة من UR. فهم يستفيدون من وظائف الاتصال المتقدمة لمنصة الجيل السابع الخاصة بنا، ويطورون بناءً عليها منتجات سهلة الدمج يمكن استخدامها بالفعل في الإنتاج اليوم.»
- سوزان نوردينغر، رئيسة قسم نجاح النظام البيئي في منطقة أوروبا والشرق الأوسط وأفريقيا
لماذا هذا مهم
بالنسبة للمصنعين في صناعة الأغذية والمشروبات، ولوجستيات الإنتاج، ولوجستيات التخزين، وغيرها من البيئات التي تتسم بتنوع كبير في الأشكال، يمكن أن تتغير أشكال المنتجات ومتطلبات تدفق المواد بسرعة. يوفر الجمع بين INTRAPAL وUniversal Robots Gen 7 نهجًا مرنًا وقابلًا للتكوين برمجيًا لمهام التكديس ومناولة المواد – دون الحاجة إلى قابض منفصل لكل شكل.
يحصل العملاء على عملية إمساك متكاملة يسهل تنفيذها ومراقبتها، وتكون في الوقت نفسه جاهزة لتلبية متطلبات الأتمتة المستقبلية.
يمكنكم العثور على المواصفات الفنية والتطبيقات والتنزيلات المتاحة على صفحة منتج INTRAPAL. كما تتوفر ورقة بيانات INTRAPAL للتنزيل هناك أيضًا.
هل تخطط لتطبيق تحميل على منصات نقالة أو تطبيق لوجستي داخلي باستخدام الجيل السابع من روبوتات «Universal Robots»؟ اتصل بـ «WEISS ROBOTICS» لمناقشة قطع العمل ومتطلبات الحمولة وتكوين الأصابع المناسب لتطبيقك.
نبذة عن WEISS ROBOTICS
تقوم شركة WEISS ROBOTICS بتطوير وإنتاج ممسكات ذكية تعمل بنظام مؤازرة كهربائية لمهام الأتمتة الصعبة. وتقدم هذه الشركة العائلية التي يديرها مالكوها، والمقررة في Ludwigsburg، خدماتها للعملاء والشركاء في جميع أنحاء العالم. وتُستخدم حلولها في تصنيع الإلكترونيات، وأتمتة التجميع، وتطبيقات الصناعات الدوائية وعلوم الحياة، بالإضافة إلى اللوجستيات الداخلية.
تجمع الملاقط بين الدقة والمرونة مع قوة إمساك قابلة للضبط بدقة. يتيح نظام GRIPLINK® Ecosystem ميزة «Plug & Produce» (التوصيل والتشغيل) من خلال مكونات إضافية للروبوتات تم اختبارها، وواجهات قياسية، وأوامر موحدة، مما يقلل من جهد التكامل والتشغيل.
تتيح أنظمة التحكم الذكية وأجهزة الاستشعار المدمجة وبيانات العمليات في الوقت الفعلي عمليات إمساك فعالة وموثوقة، وجودة ثابتة، بالإضافة إلى المراقبة والتشخيص والتحسين المستمر – وهي متطلبات أساسية لتقنية الذكاء الاصطناعي المادي (Physical AI). تجمع شركة WEISS ROBOTICS بين الابتكار الرائد والجودة الموثوقة «Made in Germany»، والتفكير طويل المدى، والخدمة الشخصية.
سيلين فايس، مديرة التسويق للشركاء والفعاليات، c.weiss@weiss-robotics.com
نبذة عن UNIVERSAL ROBOTS
تعد شركة Universal Robots أحد المزودين الرائدين عالميًا للروبوتات الصناعية التعاونية (Cobots). مع بيع أكثر من 100,000 روبوت تعاوني (Cobots) في جميع أنحاء العالم، تُستكمل منصة الشركة سهلة الاستخدام ببرنامج «PolyScope» البديهي، وبرامج تدريبية حائزة على جوائز متعددة، وخدمات شاملة، ونظام بيئي رائد عالميًا للروبوتات التعاونية. وبذلك، توفر «Universal Robots» للعملاء من العديد من القطاعات مستوى عالٍ من الابتكار والتنوع.
بفضل الروبوتات الأكثر تقدمًا في فئتها ومحفظة متنامية من تطبيقات الذكاء الاصطناعي الجاهزة للاستخدام، فإن أحدث تقنيات UR مصممة لدعم ثورة Physical AI.
تعد «Universal Robots» جزءًا من «Teradyne Robotics»، وهي وحدة أعمال تابعة لشركة «Teradyne Inc.» (NASDAQ: TER)، المزود الرائد لأنظمة الاختبار الآلية وحلول الروبوتات المتطورة.
نيلوفار موسافي، مديرة تسويق المنتجات للذكاء الاصطناعي المادي (Physical AI) والنظام البيئي، nims@universal-robots.com
Read more … تحميل البليت من الجيل التالي: INTRAPAL لـ Universal Robots الجيل السابع
التلاعب الإدراكي بالروبوتات
كيف يمكن للروبوتات تنفيذ مهام معقدة في بيئات حقيقية بشكل مستقل؟ يتناول معهد AICOR للذكاء الاصطناعي (IAI) بجامعة بريمن، بقيادة البروفيسور الدكتور الفخري مايكل بيتز، هذه المسألة.تركز الأبحاث على أنظمة الروبوتات التي يمكنها إدراك بيئتها وتخطيط الإجراءات واتخاذ القرارات بشكل مستقل. فبدلاً من الاكتفاء بتنفيذ تسلسلات حركية مبرمجة مسبقًا، يُفترض أن تستجيب هذه الأنظمة بمرونة لمختلف المواقف – سواء في البيئات المنزلية أو الصناعية.
ومن الشروط الأساسية لتحقيق ذلك التفاعل الموثوق مع العالم المادي. وهنا بالضبط تدخل تقنية الإمساك في الصورة. يصف مالتي هويركامب، الباحث المشارك في معهد IAI، أهميتها على النحو التالي: «بدون نظام إمساك موثوق، لا يمكن تشغيل الأدوات ولا التعامل مع الأجسام، مما يعوق أي تقدم بحثي إضافي».
تقنية الإمساك المرنة لسيناريوهات بحثية متطلبة
كانت هناك حاجة، من أجل التجهيزات التجريبية في معهد IAI، إلى نظام إمساك يتسم بالدقة والمتانة والمرونة في الاستخدام. وقع الاختيار على وحدات الإمساك من شركة «Weiss Robotics».
تُستخدم أدوات الإمساك حاليًا في تجارب لقطع الفاكهة والخضروات – وهي مشكلة جزئية ضمن عملية إعداد الوجبات الآلية. تُظهر مثل هذه المهام بوضوح شديد مدى صعوبة المناولة الروبوتية في السيناريوهات الواقعية: فالأجسام والأدوات والمواد المختلفة تتطلب حلولاً مرنة على ذراع الروبوت.
ومن المزايا المهمة في هذا الصدد إمكانية تصميم أصابع الإمساك بشكل فردي واستبدالها. يوضح الفريق بقيادة البروفيسور الدكتور الفخري مايكل بيتز: «هذا يسمح لنا باستخدام نفس أداة الإمساك لأدوات وأشياء مختلفة، دون الحاجة إلى تغيير النظام بأكمله في كل مرة.»
سهولة التكامل مع منصات الروبوتات الحالية
إلى جانب المرونة الميكانيكية، لعب التكامل مع بيئة المختبر الحالية دورًا مهمًا أيضًا. في معهد IAI، تُستخدم أنظمة الإمساك بالاقتران مع روبوتات UR5.
كما سارت عملية التكامل على صعيد البرمجيات دون عناء كبير. يقول الباحثون: «بفضل واجهات ROS2 وPython المرفقة، أمكن دمج نظام الإمساك بسرعة ودون جهد كبير في بيئة أنظمتنا الحالية.»
وبذلك، تم دمج الملاقط بسرعة في بيئة البحث الحالية واستخدامها في تجارب مختلفة.
تقنية إمساك احترافية للبحث والتدريس وأعمال المشاريع
أصبحت أنظمة الإمساك الآن جزءًا لا يتجزأ من منصات الروبوتات في معهد IAI. وبذلك، لا تُستخدم هذه الأنظمة في مشاريع البحث فحسب، بل أيضًا في الدورات التعليمية وأعمال المشاريع، فضلاً عن أطروحات البكالوريوس والماجستير.
وبذلك، يحصل الطلاب على وصول مباشر إلى تكنولوجيا الإمساك الاحترافية وسيناريوهات تطبيق واقعية. ويجمع العمل مع هذه الأنظمة بين المحتوى النظري والخبرة العملية في مجال الروبوتات، ويدعم بناء الكفاءات التقنية استعدادًا للانخراط في الحياة المهنية لاحقًا.
أنظمة الإمساك الدقيقة كمكون رئيسي للروبوتات كمساعدين في الحياة اليومية
سيكون أحد محاور البحث الرئيسية في السنوات القادمة هو مهام المناولة التي تهدف إلى جعل الروبوتات مساعدين موثوقين ومستقلين إلى حد كبير في الحياة اليومية. ويشمل ذلك تطبيقات مثل إعداد الطعام أو تحميل وتفريغ غسالات الأطباق.
ولكي لا تقتصر هذه السيناريوهات على التخطيط فحسب، بل يمكن تنفيذها فعليًّا، فإن الأمر يتطلب أنظمة إمساك تتميز بالدقة والموثوقية والمرونة في التكامل. وهنا بالذات تقدم أنظمة الإمساك من شركة «WEISS Robotics» مساهمة حاسمة: فهي تجمع بين الدقة الميكانيكية وأصابع الإمساك القابلة للتعديل، بالإضافة إلى واجهات مناسبة للتكامل مع منصات الروبوتات الحديثة.
وبالنظر إلى المستقبل، يكتب فريق معهد AICOR: «في السنوات القادمة، سيستمر الاتجاه نحو تعاون الروبوتات بشكل متزايد مع البشر وتنفيذ أنشطة معقدة بناءً على تعليمات باللغة الطبيعية.»
ويسعدنا أن أنظمة الإمساك من شركة «Weiss Robotics» تدعم الأعمال البحثية في معهد «AICOR» للذكاء الاصطناعي التابع لجامعة بريمن، وبذلك نساهم في تطوير الجيل القادم من أنظمة الروبوتات الإدراكية.
Motion Stream Interface – هنا تبدأ «Physical AI».
بث الحركة في الوقت الفعلي من أجل الروبوتات التكيفية والتشغيل عن بُعد والمعالجة المدعومة بالذكاء الاصطناعي.
تُحدث الذكاء الاصطناعي المادي (Physical AI) تغييرًا جذريًّا في مجال الروبوتات: لم تعد الحركات تُبرمَّج مسبقًا بشكل حصري، بل أصبحت تنشأ بشكل ديناميكي متزايد من بيانات المستشعرات ونماذج الذكاء الاصطناعي والقرارات في الوقت الحقيقي. لكي تتمكن الروبوتات من الاستجابة بمرونة لبيئتها المحيطة، فإنها تحتاج إلى وصول مباشر إلى أجهزة التشغيل – مع أدنى حد من زمن الاستجابة وردود فعل مستمرة. وهنا بالضبط يأتي دور واجهة تدفق الحركة (Motion Stream Interface أو MSI) من شركة Weiss Robotics.
تُزود واجهة MSI» بعض الملاقط المؤازرة المختارة بواجهة بث قوية تعمل في الوقت الحقيقي. يمكن لوحدات التحكم الخارجية أو أنظمة الذكاء الاصطناعي أو حلول التشغيل عن بُعد نقل القيم المستهدفة للموضع والقوة إلى الملقط كـ«تيار حركة» مستمر، مع تحليل بيانات المستشعرات في الوقت الحقيقي في الوقت نفسه. وبذلك يصبح الماسك جزءًا لا يتجزأ من بنى التحكم والذكاء الاصطناعي الحديثة.
يتزايد التساؤل
لدى مصنعي الآلات ومتخصصي التكامل وفرق الأتمتة حول كيفية ربط البرمجيات الذكية بعمليات الإمساك الفعلية. فبينما تقوم أنظمة الذكاء الاصطناعي بتخطيط الحركات أو التعرف على الأجسام أو اتخاذ القرارات، غالبًا ما ينقصها الوصول المباشر في الوقت الفعلي إلى أداة التشغيل النهائية. تعمل تقنية «MSI» على سد هذه الفجوة وتتيح التحكم المستمر في الماسك من خلال أنظمة خارجية – بدءًا من تطبيقات الرؤية مرورًا بخوارزميات التحكم الخاصة وصولًا إلى أطر عمل Physical AI الحديثة.
مجالات الاستخدام النموذجية هي:
- الذكاء الاصطناعي الفيزيائي (Physical AI) و«التقاط الصناديق المتقدم» (Advanced Bin Picking
): حركات إمساك تكييفية للروبوتات القائمة على الذكاء الاصطناعي، وحالات الأجزاء المعقدة، و«التقاط الصناديق المتقدم». - التشغيل عن بُعد والتحكم
عن بُعد: نقل حركات الماسك في الوقت الفعلي وعكسها ودمجها في الأنظمة البعيدة. - التحكم الخارجي في الماسك والبحوث
: وصول مباشر في الوقت الفعلي لخوارزميات التحكم الخاصة، والنماذج الأولية، وتطبيقات البحوث.
بفضل MSI، تضع الشركات الأساس التقني لتطبيقات الروبوتات التي لم تعد تعتمد حصريًا على مسارات حركة ثابتة. وبدلاً من ذلك، تظهر أنظمة قابلة للتكيف تستجيب للتغيرات، وتتعلم من البيانات، وتكيف إجراءاتها في الوقت الفعلي مع الموقف المعني. وبذلك يصبح الماسك واجهة نشطة بين الذكاء الاصطناعي والتفاعل المادي.
Read more … Motion Stream Interface – هنا تبدأ «Physical AI».

كتالوج المنتجات
اكتشفوا تنوع منتجاتنا! قوموا بتنزيل كتالوج منتجاتنا الحالي للحصول على نظرة عامة شاملة على مجموعتنا من المنتجات.