Motion Stream Interface لـ Physical AI
تتيح واجهة «Motion Stream Interface»، والمعروفة اختصارًا بـ «MSI»، إمكانية التحكم في الوقت الفعلي في بعض الملاقط المؤازرة المختارة من «Weiss Robotics». ويمكن للوحدات التحكم الخارجية أو أنظمة الذكاء الاصطناعي أو حلول التشغيل عن بُعد نقل القيم المستهدفة للموضع والقوة كـ«تيار حركة» مستمر، وتقييم بيانات التغذية الراجعة الواردة من الملقط مباشرةً. وبذلك تصبح الملاقط جزءًا نشطًا من بنى Physical AI الحديثة – من أجل استراتيجيات الإمساك التكيفية، واختيار العناصر المتعددة المتقدمة (Bin Picking)، والتوجيه البصري (visual servoing)، والتشغيل عن بُعد.
تُعد MSI واجهة للأنظمة التفاعلية التي لا تقتصر على تنفيذ عمليات الإمساك فحسب، بل تتخذ القرارات وتقوم بالتصحيح والتعلم أثناء الحركة.
مجالات الاستخدام
تم تطوير MSI للتطبيقات التي لا يقتصر فيها دور الماسك على تنفيذ أمر ما فحسب، بل يستجيب ديناميكيًا للبيانات الخارجية. يمكن لنماذج الذكاء الاصطناعي أو أنظمة الرؤية أو حلول التشغيل عن بُعد التأثير على حركة الأصابع في الوقت الفعلي وإدراج حالة الماسك في استراتيجية التحكم الخاصة بها.

Physical AI و
Advanced Bin Picking
لإستراتيجيات الإمساك التي تعتمد على الذكاء الاصطناعي، حيث تستجيب الملاقط أثناء الحركة لبيانات المستشعرات وموقع الكائن وقرارات النموذج. تتيح تقنية MSI حركات أصابع قابلة للتكيف مع حالات الأجزاء غير المنظمة والمعقدة والتي يصعب التنبؤ بها.

التشغيل عن بُعد والتحكم عن
بُعد
تتيح تقنية MSI نقل حركات الملاقط كـ«تيار حركة» (Motion Stream) وربطها ببيانات التغذية الراجعة الواردة من الملقط. وبذلك يمكن تنفيذ إعدادات «الرئيسي-التابع» (Master-Slave)، والتحكم عن بُعد، ومفاهيم التشغيل البديهية مع تتبع دقيق لحركة الأصابع.

التحكم الخارجي في الملاقط
والأبحاث
للفرق التي تعمل على تطوير استراتيجيات التحكم الخاصة بها، أو النماذج الأولية، أو خوارزميات الإمساك التجريبية. تتيح واجهة MSI الوصول المباشر إلى توجيه حركة الماسك – على سبيل المثال من أجل التحكم البصري المؤازر، أو التحكم التكيفي بالقوة، أو مفاهيم المعاوقة، أو مناهج التحكم التعلمية.
مصممة للروبوتات التي تعمل بالذكاء الاصطناعي
تُحدث تقنية «Physical AI» تغييرًا في متطلبات تقنية الإمساك. لم يعد من الضروري أن يقتصر دور الماسك على تنفيذ حركات محددة مسبقًا فحسب، بل يجب أن يكون قادرًا على الاستجابة لموقع الكائن وحالة العملية وبيانات المستشعرات وقرارات النموذج.
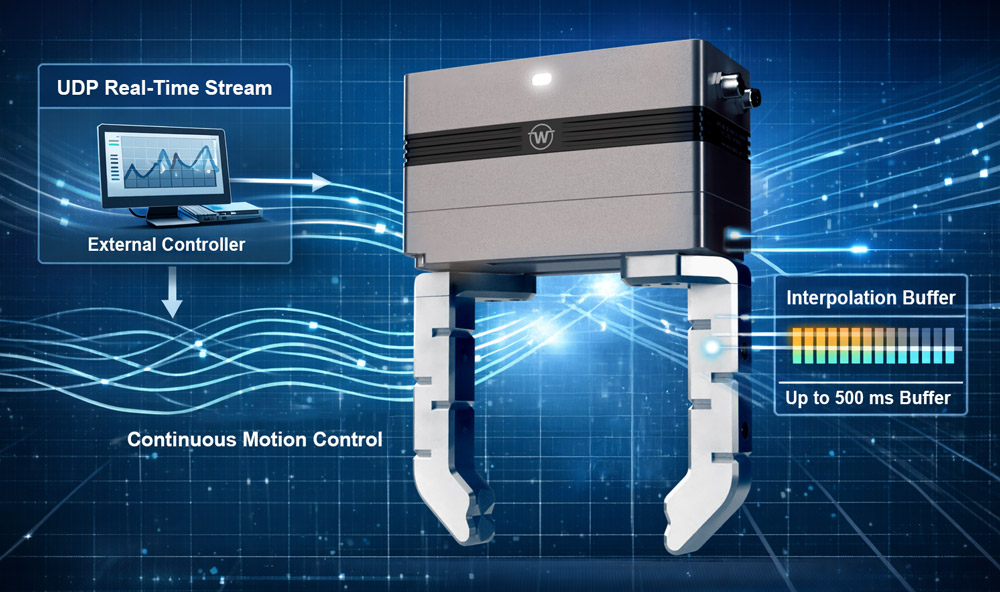
ولهذا الغرض، توفر واجهة MSI« الوصول المباشر إلى الحركة. يتم إنشاء ملامح الحركة والقوة في النظام الخارجي – على سبيل المثال في مسار معالجة الذكاء الاصطناعي، أو وحدة تحكم الرؤية، أو بيئة التشغيل عن بُعد – ويتم نقلها إلى الماسك كدفق مستمر. يقوم الماسك بتقريب نقاط الدعم المستلمة داخليًّا وفقًا لشبكته الزمنية التي تبلغ 1 مللي ثانية، ويقدم في الوقت نفسه معلومات مرتدة حول الموقع والسرعة والقوة والحالة وحالة المخزن المؤقت.
المقبض باعتباره مؤثرًا نهائيًا في الوقت الفعلي لـ «Physical AI»
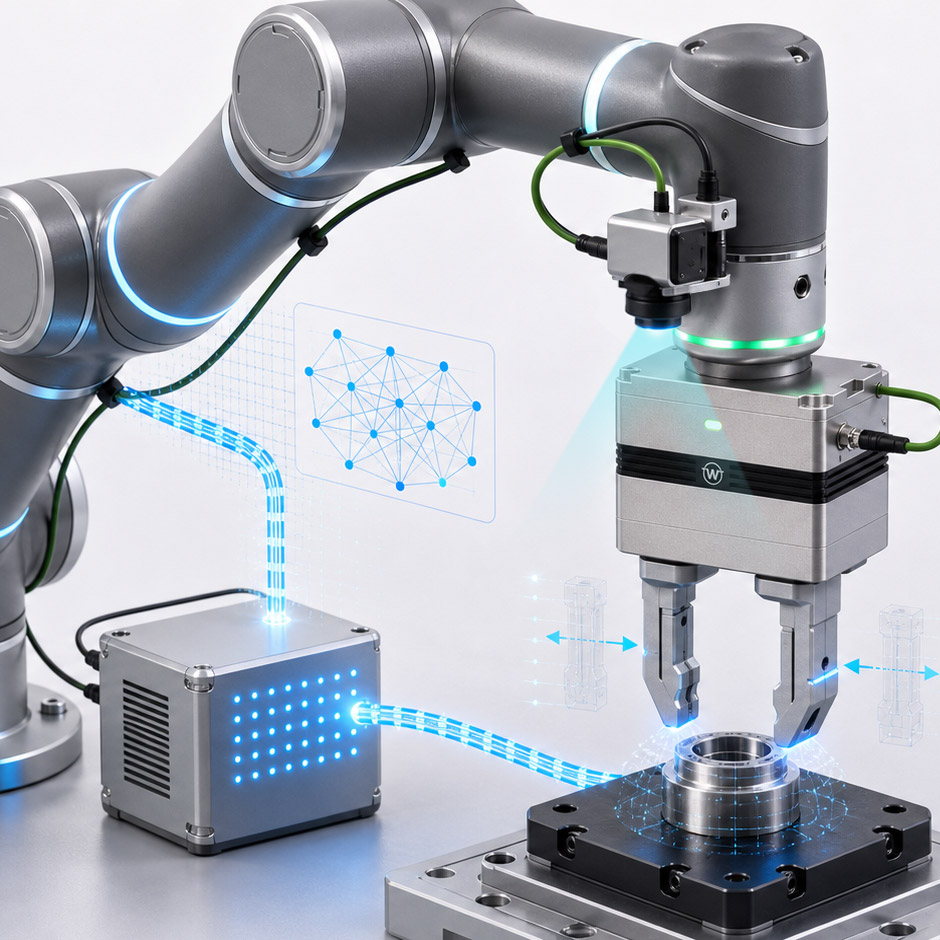
بالنسبة لتطبيقات Physical AI، فإن الماسك هو أكثر من مجرد أداة مثبتة على حافة الروبوت. إنه نقطة الاتصال النشطة بين القرار النموذجي والعالم المادي.
باستخدام واجهة MSI، يمكن للأنظمة القائمة على الذكاء الاصطناعي إنشاء حركات الإمساك وتقييمها وتعديلها في الوقت الفعلي. بدلاً من التوجه إلى موضع هدف ثابت، يمكن للوحدة التحكم الخارجية تغيير حركة الأصابع بشكل مستمر – اعتمادًا على ردود فعل الكاميرا، أو منحنى القوة، أو سلوك الكائن، أو مخرجات السياسة. وبذلك يمكن تنفيذ استراتيجيات الإمساك التعلمية، حيث يتم دمج الماسك مباشرةً في دائرة اتخاذ القرار ودائرة التحكم.
تصحيح في الوقت الفعلي لعمليات انتقاء العناصر من الصناديق (Bin Picking) المعقدة
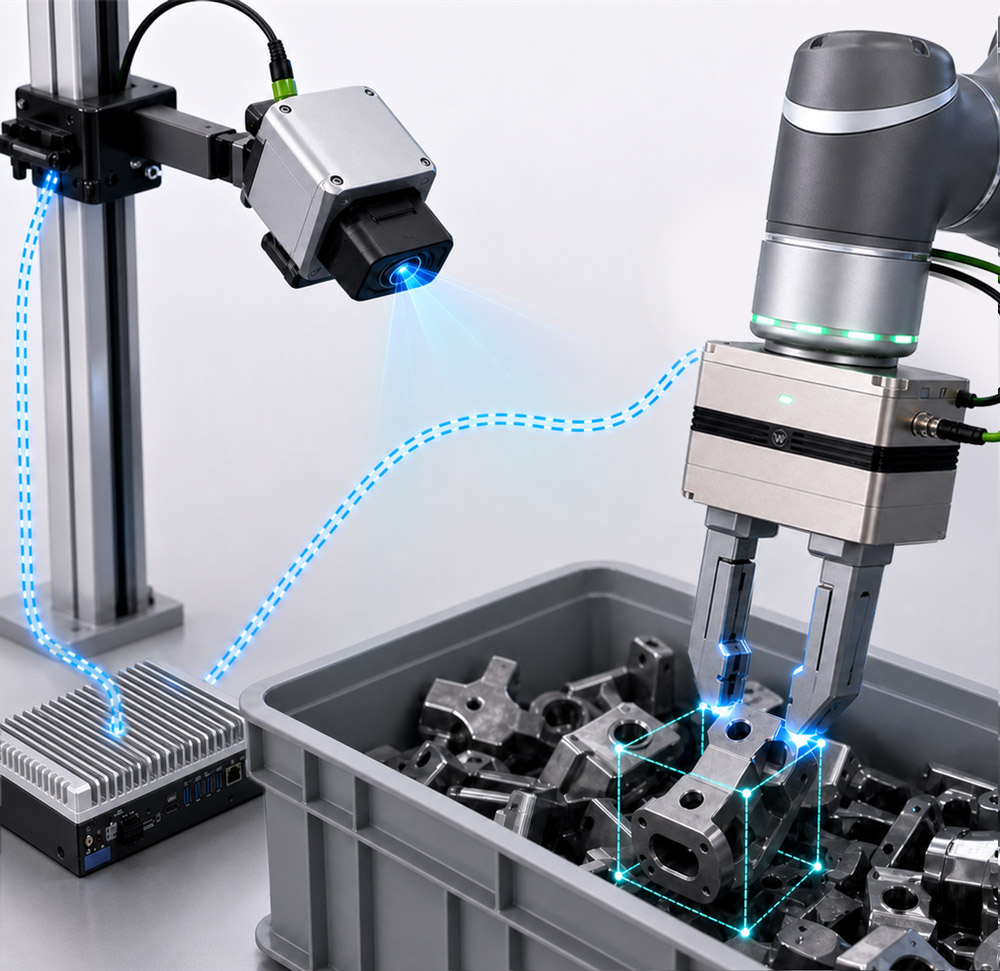
في عملية «التقاط الصناديق المتقدمة» (Advanced Bin Picking)، تتغير الظروف بشكل متكرر أثناء عملية الإمساك: فقد تنقلب الأجسام أو تنزلق أو تكون مخفية أو تتفاعل بشكل يختلف عما توقعه نظام الرؤية. وهنا تصل أوامر الإمساك التقليدية سريعًا إلى حدودها القصوى.
باستخدام واجهة تدفق الحركة (MSI)، يمكن لنظام خارجي تتبع القيم المستهدفة للموضع والقوة أثناء التنفيذ – على سبيل المثال استنادًا إلى الرؤية ثلاثية الأبعاد، أو البيانات اللمسية، أو تقدير قوة الإمساك، أو التغذية الراجعة للعملية. وهذا ما يجعل تقنية MSI مثيرة للاهتمام بشكل خاص لتطبيقات «Bin-Picking»، حيث لا يقتصر الأمر على الوضع المستهدف فحسب، بل يشمل أيضًا الحركة التكيفية حتى الوصول إلى قبضة مستقرة.
بث حركة الملاقط في الوقت الفعلي
تفرض التشغيل عن بُعد متطلبات عالية فيما يتعلق بالقدرة على الاستجابة والتزامن والتغذية الراجعة. يمكن لـ MSI نقل حركات الملاقط كـ «تيار الحركة» (Motion Stream) مع إرجاع بيانات الحالة من الملقط في الوقت نفسه. وبذلك يمكن تنفيذ سيناريوهات «الرئيسي-التابع»، أو التحكم عن بُعد، أو مفاهيم التشغيل البديهية، حيث تحدد إحدى الملاقط الحركات وتقوم ملقط آخر بتقليدها بشكل شبه فوري. ويصف الدليل المرجعي، على سبيل المثال، سيناريو للتشغيل عن بُعد باستخدام قابضين: حيث يقدم القابض الرئيسي ردود فعل حول الموضع، بينما يتبع القابض التابع الحركة.
البث المباشر بدلاً من الأوامر الفردية
تتبع واجهة MSI نموذجًا موجهًا نحو التدفق. لا يقوم الماسك بإنشاء المسار بنفسه. بدلاً من ذلك، يرسل جهاز التحكم الخارجي نقاطًا أساسية بشكل مستمر مع الموضع المستهدف وحدود القوة. يتم استيفاء هذه النقاط الأساسية في الماسك وفقًا لدورة التحكم الداخلية التي تبلغ 1 مللي ثانية.
وبذلك تظل منطقية الحركة بالكامل في النظام الخارجي. يمكن للسياسات أو خوارزميات الرؤية أو نماذج التحكم أو أنظمة التشغيل عن بُعد أن تحدد حركة الماسك مباشرةً، دون أن تكون مقيدة بنموذج أوامر جامد.
التغذية الراجعة لدوائر التحكم التكيفية
توفر واجهة MSI بيانات تغذية مرتدة مستمرة من الماسك. وتشمل هذه البيانات موضع الأصابع، والسرعة، وتيار المحرك، وقوة الإمساك المقدرة، وعلامات الحالة، والطابع الزمني، وحالة التشغيل، ومستوى التخزين المؤقت. يمكن للأنظمة الخارجية الاستفادة من هذه البيانات لمراقبة الحركات، وتصنيف حالات الإمساك، والتعرف على مراحل التلامس، أو تعديل استراتيجيات التحكم عبر الإنترنت. وبالتالي، فإن واجهة MSI« ليست مناسبة فقط لتنفيذ الحركات، بل أيضًا كواجهة مراقبة في الوقت الفعلي لتطبيقات الروبوتات القائمة على البيانات.
للفرق التي ترغب في التحكم في عملية الإمساك بنفسها
تستهدف MSI فرق المطورين التي ترغب في دمج الملاقط بشكل عميق في بنية التحكم الخاصة بها – عادةً في مجالات مثل الذكاء الاصطناعي الفيزيائي (Physical AI)، واختيار العناصر المتقدمة من الصناديق (Advanced Bin Picking)، والتشغيل عن بُعد (Teleoperation)، والتوجيه البصري (Visual Servoing)، والتحكم التكيفي بالقوة (Adaptive Force Control).
يمكن لنماذج الذكاء الاصطناعي إنشاء ملامح الحركة والقوة مباشرةً خلال العملية. ويمكن لبيانات الرؤية أو بيانات العملية تصحيح حركات الأصابع أثناء التنفيذ. كما يمكن لأنظمة التشغيل عن بُعد نقل حركات الماسك وبيانات التغذية الراجعة بين المشغل والنظام الرئيسي والماسك البعيد. ويمكن لخوارزميات التحكم الخاصة ضبط حدود القوة وسلوك الحركة بشكل مستمر.
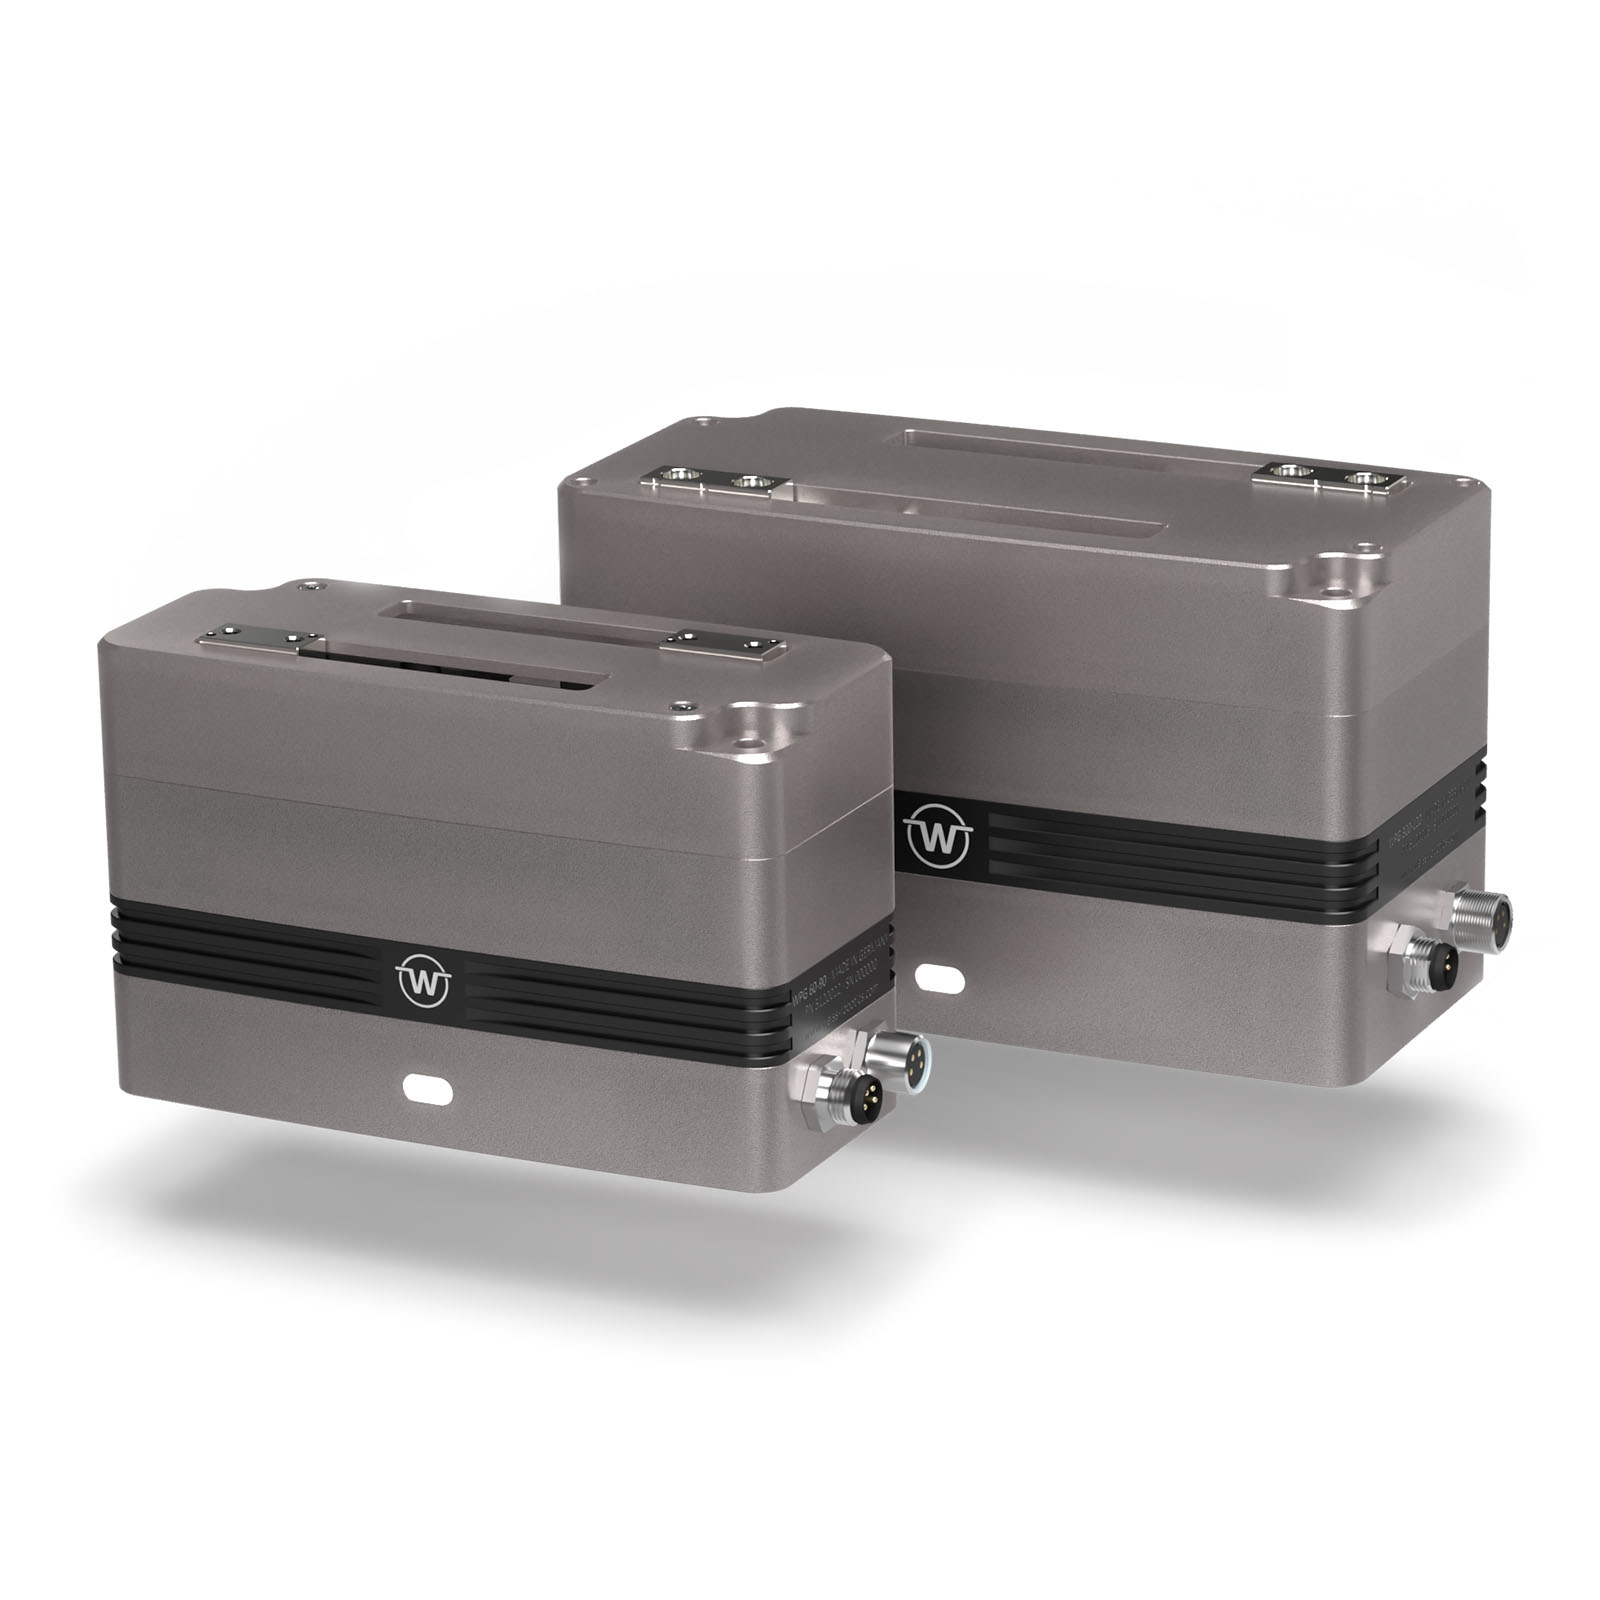
المنتجات المتوفرة
هل تقومون بتطوير أنظمة Physical AI أو أنظمة التشغيل عن بُعد؟
باستخدام واجهة «Motion Stream Interface»، يمكنك دمج الماسك مباشرةً في بنية نظامك التي تعمل في الوقت الفعلي – بدءًا من عملية انتقاء العناصر من الصناديق (Bin Picking) القائمة على الذكاء الاصطناعي، مرورًا باستراتيجيات الإمساك التكيفية، وصولًا إلى التشغيل عن بُعد بنظام «الماستر-السلايف» (Master-Slave).
تواصل معنا بشأن تطبيقك. نحن ندعمك في اختيار الملاقط المؤازرة المتوافقة وفي التصنيف التقني لدمج واجهة MSI.
هاتف: +49 7141 94 702-10
البريد الإلكتروني: sales@weiss-robotics.com
الوثائق

مكتبة Python وبرامج نموذجية

Wireshark-Dissector لبروتوكول MSI
تحكم كامل - مع تحمل المسؤولية في النظام الخارجي
تم تصميم MSI للتطبيقات الصعبة التي تعمل في الوقت الفعلي. تتولى وحدة التحكم الخارجية مسؤولية تخطيط المسارات، والتوقيت، وإدارة المخازن المؤقتة، ومعالجة الأخطاء. بينما توفر الملاقط التنفيذ الداخلي، والاستيفاء، والتغذية الراجعة.
توفر هذه البنية أقصى قدر من الحرية لخوارزميات التحكم الخاصة، ولكنها تتطلب التحقق الدقيق من ملفات الحركة. ولا سيما في حالة الحركات عالية الديناميكية، أو التغييرات السريعة في الاتجاه، أو القوى العالية المستمرة، يجب أخذ الحمل الميكانيكي، ودرجة الحرارة، ودورة التشغيل، ووظائف السلامة في الاعتبار.