
Lo spirito pionieristico continua a fare la differenza: dal WSG al WPG
Nel 2008, WEISS ROBOTICS realizzò le prime pinze in un appartamento di tre stanze a Ludwigsburg-Pflugfelden. «Il soggiorno divenne l’ufficio, la cameretta dei bambini l’officina. L’elettronica veniva assemblata in camera da letto», ricorda il fondatore e amministratore delegato, il dott. Karsten Weiß. Ben presto lo spazio non fu più sufficiente. Anche il secondo appartamento preso in affitto riuscì ad alleviare il problema di spazio solo per un breve periodo. Era necessaria una nuova soluzione. Dopo poco più di un anno di lavori, l’allora trentasettenne inaugurò la sua nuova sede con un proprio stabilimento di produzione a Oßweil, nelLudwigsburg.
Fin dall’inizio, al centro di tutto c’era un’idea: la tecnologia di presa doveva potersi adattare in modo flessibile alle diverse attività e non viceversa.
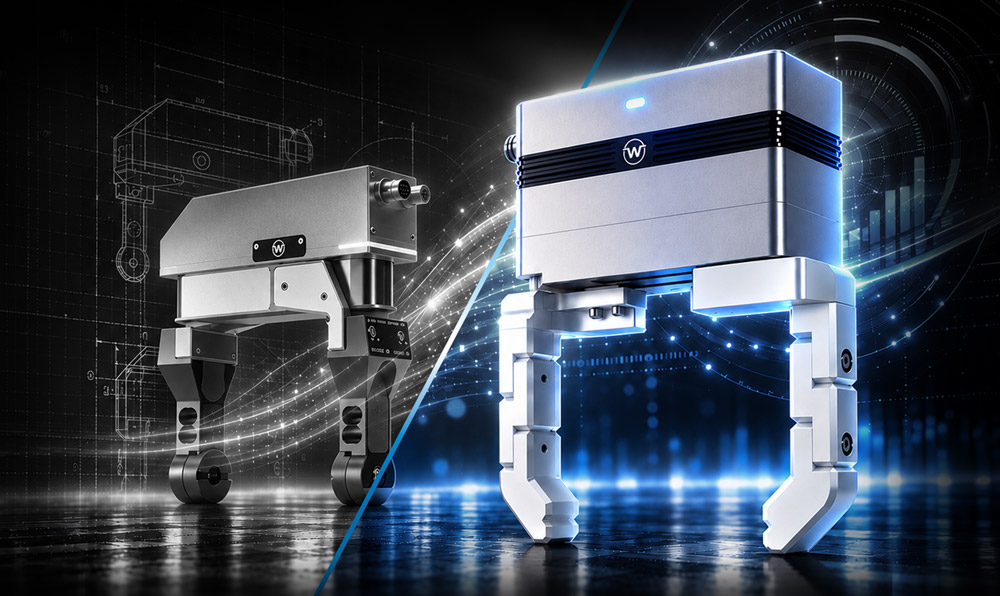
Nel 2009 sono state consegnate le prime pinze WSG, che hanno contribuito a plasmare lo sviluppo della presa adattiva per molti anni. Ora è in arrivo il cambio di generazione: la serie WSG verrà gradualmente ritirata dal mercato, mentre noi ne porteremo avanti l’approccio con la serie WPG. La serie WPG unisce oltre 15 anni di esperienza a nuove possibilità per le moderne applicazioni robotiche.
Dalla mano robotica alla pinza a due dita
Le origini della serie WSG risalgono alla tesi di dottorato del Dr. Karsten Weiß presso il Karlsruher Institut für Technologie (KIT). In quell’occasione si occupò di sensoristica tattile e di una mano tattile a più dita, che in seguito fu commercializzata con il nome di «SDH» da un rinomato produttore di sistemi di serraggio. Da ciò è scaturita la domanda su come i principi della presa adattiva potessero essere trasferiti a una pinza a due dita per compiti pratici di automazione.
Un passo importante è stato quello di rendere il processo di presa accessibile in formato digitale. Tramite Ethernet, il WSG poteva essere controllato direttamente da applicazioni basate su PC. Le estensioni sensoriali fornivano ulteriori informazioni sul contatto con il pezzo: i dita di misurazione della forza erano in grado di rilevare la forza di presa direttamente sul pezzo.
L’architettura è stata volutamente progettata in modo aperto. In questo modo, l’WSG poteva essere integrato in diversi concetti di controllo e offriva spazio per applicazioni i cui requisiti non erano ancora prevedibili al momento del suo sviluppo.
Come la ricerca ha utilizzato l’WSG
L’importanza di questa apertura è emersa in modo particolare nella ricerca robotica. Nel 2023 il dott. Karsten Weiß si è recato alla Columbia University di New York. Lì, il WSG 50 è stato impiegato nel progetto di ricerca «DextAIRity». Per l’allestimento sperimentale, il controllo diretto della pinza dal PC tramite Ethernet è stato un elemento fondamentale. Sulla visita alla Columbia University
Nel progetto, la presa e la manipolazione robotizzate sono state combinate con un flusso d’aria mirato, ad esempio per distendere tessuti o aprire sacchetti. Tali compiti sono particolarmente impegnativi, poiché la forma degli oggetti può cambiare durante il movimento.
L’esempio mostra con quanta intensità i team di ricerca abbiano sfruttato le potenzialità del WSG. Queste esperienze hanno affinato la nostra comprensione delle libertà di cui gli sviluppatori avranno bisogno anche in futuro.
Il prossimo passo: WPG e Motion Stream Interface (MSI)
«Vogliamo mantenere la tecnologia di presa adattiva», sintetizza il dott. Karsten Weiß.
La serie WPG porta avanti questo concetto. Offre Ethernet, una regolazione della forza di presa senza sensori, il rilevamento del pezzo e il monitoraggio integrati, nonché un’area di controllo con grado di protezione IP54. Tramite il protocollo GRIPLINK integrato, può essere integrata in applicazioni robotiche compatibili. Scopri la serie WPG.
L’Motion Stream Interface (MSI) opzionale fa un ulteriore passo avanti: un sistema di controllo di livello superiore può specificare continuamente a WPG i movimenti e i limiti di forza. I circuiti di regolazione interni traducono queste specifiche in un posizionamento dinamico. Allo stesso tempo, la pinza servoelettrica restituisce dati di stato, tra cui posizione, velocità e forza di presa stimata.
In questo modo, l’MSI apre nuove possibilità per le applicazioni nel campo della Physical AI. Un sistema esterno può, ad esempio, analizzare i dati delle telecamere e adattare il movimento di presa durante un processo in corso. La percezione, le decisioni basate sull’IA e la pianificazione del movimento a livello superiore rimangono nel sistema esterno. L’MSI fornisce l’interfaccia per il movimento di presa. Maggiori informazioni sull’MSI.
Qual è la soluzione più adatta all’applicazione?
Per gli operatori di applicazioni WSG esistenti e per i nuovi impianti si pone la domanda: quale pinza sarà la scelta giusta in futuro?
Per le applicazioni robotiche e PC basate su Ethernet, la serie WPG si propone come evoluzione del WSG. Laddove è prevista l’integrazione tramite un classico bus di campo, entra in gioco la serie IEG PLUS con interfaccia IO-Link integrata. Tramite un master IO-Link adeguato, può essere integrata in diverse reti di automazione e in ambienti PLC tradizionali.
Il compito di presa determina la scelta della soluzione più adatta: corsa, intervallo di forza, dito della pinza, collegamento meccanico, sensori e integrazione del sistema di controllo devono essere compatibili tra loro. Come di consueto, forniamo ai nostri clienti e partner un supporto personalizzato nella selezione e nella verifica tecnica. Contattateci.
Cessazione della produzione della serie WSG: i prossimi passi
Per i nuovi impianti e progetti non raccomandiamo più la serie WSG. Con le serie WPG e IEG PLUS sono disponibili alternative moderne, la cui idoneità deve essere verificata in base alla specifica applicazione. Per i modelli WSG valgono i seguenti termini di ordinazione:
- WSG 32-068, codice articolo 5120007: ultimo termine per l’ordinazione entro il 31 marzo 2027. L’assistenza continuerà fino alla fine del 2028.
- WSG 50-110, codice articolo 5120008: ultima possibilità di ordinazione entro il 31 dicembre 2027.
Con la cessazione della produzione della serie WSG si chiude un capitolo fondamentale della storia dei prodotti di WEISS ROBOTICS. Per questo ringraziamo in modo particolare i nostri clienti e partner, che con applicazioni esigenti hanno continuamente posto l’WSG di fronte a nuove sfide, i team di ricerca che ne hanno esplorato le potenzialità e i nostri collaboratori che per molti anni lo hanno progettato, prodotto e assistito.
Ma lo spirito pionieristico con cui tutto è iniziato continua a vivere. Con la serie WPG apriamo un nuovo capitolo della presa adattiva. Per farlo puntiamo su nuove tecnologie, nuove idee e lo stesso entusiasmo del primo giorno. Continuiamo a scrivere insieme questa storia. Ci state?