
O espírito pioneiro continua a marcar a diferença: do WSG ao WPG
Em 2008, a WEISS ROBOTICS fabricou as primeiras pinças ainda num apartamento de três quartos em Pflugfelden, Ludwigsburg. «A sala de estar transformou-se em escritório, o quarto das crianças em oficina. A eletrónica era montada no quarto», recorda o fundador e diretor executivo, Dr. Karsten Weiß. Em pouco tempo, o espaço deixou de ser suficiente. Mesmo o segundo apartamento alugado só conseguiu aliviar o problema de espaço por um curto período. Era necessária uma nova solução. Após pouco mais de um ano de obras, o então homem de 37 anos inaugurou as suas novas instalações com produção própria em Oßweil, nLudwigsburg.
Desde o início que uma ideia esteve no centro de tudo: a tecnologia de preensão deveria poder adaptar-se de forma flexível a diferentes tarefas e não o contrário.
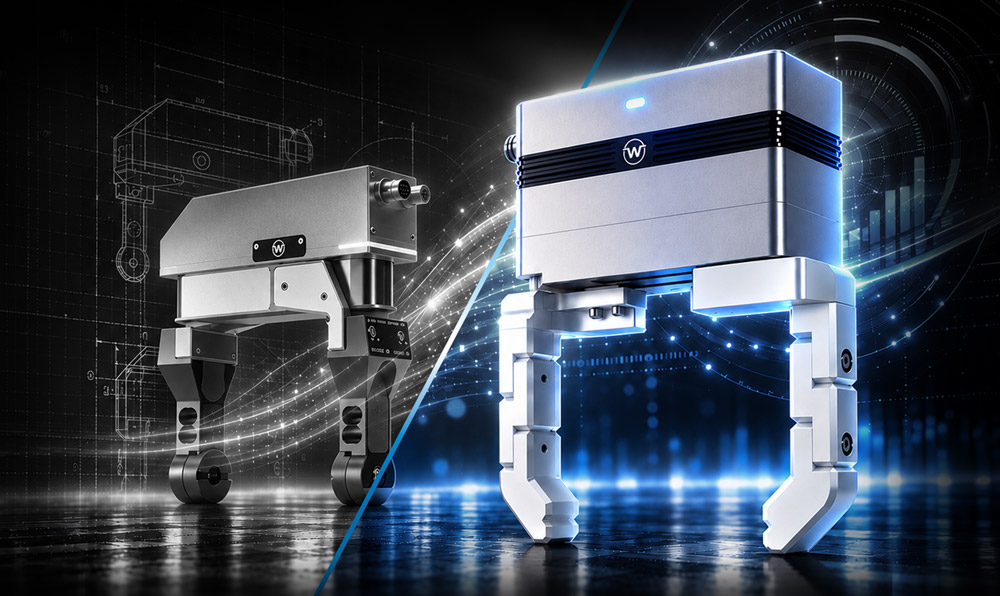
Em 2009, foram entregues as primeiras pinças WSG. Estas marcaram o desenvolvimento da preensão adaptativa ao longo de muitos anos. Agora, está iminente a mudança de geração: a série WSG está a ser gradualmente descontinuada, enquanto continuamos a sua abordagem com a série WPG. A série WPG combina mais de 15 anos de experiência com novas possibilidades para aplicações robóticas modernas.
Da mão robótica à pinça de dois dedos
As origens do WSG remontam à tese de doutoramento do Dr. Karsten Weiß no Instituto de Tecnologia de Karlsruhe (KIT). Aí, dedicou-se à sensorística tátil e a uma mão tátil com vários dedos, que mais tarde foi comercializada sob o nome «SDH» por um conceituado fabricante de sistemas de fixação. Daí surgiu a questão de saber como os princípios da preensão adaptativa poderiam ser aplicados a uma pinça de dois dedos para tarefas práticas de automatização.
Um passo importante foi tornar o processo de preensão acessível digitalmente. Através da Ethernet, o WSG podia ser controlado diretamente a partir de aplicações baseadas em PC. As extensões sensoriais forneciam informações adicionais sobre o contacto com a peça: dedos opcionais de medição de força podiam registar a força de preensão diretamente na peça.
A arquitetura foi deliberadamente concebida de forma aberta. Desta forma, o WSG pôde ser integrado em diferentes conceitos de controlo e ofereceu liberdade para aplicações cujos requisitos ainda não eram previsíveis aquando do seu desenvolvimento.
Como a investigação utilizou o WSG
A importância desta abertura ficou particularmente evidente na investigação em robótica. Em 2023, o Dr. Karsten Weiß visitou a Universidade de Columbia, em Nova Iorque. Lá, o WSG 50 foi utilizado no projeto de investigação «DextAIRity». Para a configuração experimental, o controlo direto da pinça a partir do computador, através de Ethernet, foi um elemento importante. Sobre a visita à Universidade de Columbia
No projeto, a preensão e a manipulação assistidas por robótica foram combinadas com um fluxo de ar aplicado de forma específica, por exemplo, para desdobrar têxteis ou abrir sacos. Tais tarefas são particularmente exigentes, uma vez que a forma dos objetos pode alterar-se durante o movimento.
Este exemplo demonstra até que ponto as equipas de investigação aproveitaram ao máximo as possibilidades do WSG. Estas experiências aguçaram a nossa perceção sobre as liberdades de que os programadores continuarão a necessitar no futuro.
O próximo passo: WPG e Motion Stream Interface (MSI)
«Queremos manter a tecnologia de preensão adaptativa», resume o Dr. Karsten Weiß.
A série WPG dá continuidade a esta ideia. Oferece Ethernet, um controlo da força de preensão sem sensores, deteção de peça e monitorização integradas, bem como uma área de controlo com proteção IP54. Através do protocolo GRIPLINK integrado, pode ser integrada em aplicações robóticas adequadas. Sobre a série WPG.
A Motion Stream Interface (MSI) opcional vai um passo além: um controlador de nível superior pode definir continuamente movimentos e limites de força para o WPG. Os circuitos de regulação internos implementam estas especificações como um posicionamento dinâmico. Simultaneamente, a pinça servoelétrica retorna dados de estado, incluindo posição, velocidade e força de preensão estimada.
Assim, o MSI abre novas possibilidades para aplicações na área da Physical AI. Um sistema externo pode, por exemplo, analisar dados de câmara e ajustar o movimento de preensão durante um processo em curso. A perceção, as decisões baseadas em IA e o planeamento de movimentos de nível superior permanecem no sistema externo. O MSI fornece a interface para o movimento de preensão. Mais informações sobre o MSI.
Qual é a solução adequada para a aplicação?
Para os operadores de aplicações WSG existentes e para novas instalações, coloca-se a questão: qual será a pinça certa no futuro?
Para aplicações robóticas e de PC baseadas em Ethernet, a série WPG apresenta-se como um desenvolvimento do WSG. Nos casos em que está prevista a integração através de um bus de campo clássico, a série IEG PLUS, com interface IO-Link integrada, é a opção adequada. Através de um mestre IO-Link adequado, pode ser integrada em diferentes redes de automação e ambientes clássicos de PLC.
A tarefa de preensão concreta é que determina qual a solução mais adequada: o curso, a gama de força, os dedos da pinça, a ligação mecânica, os sensores e a integração do controlo têm de estar em sintonia. Como habitualmente, prestamos apoio personalizado aos nossos clientes e parceiros na seleção e na análise técnica. Contacte-nos.
Descontinuação da série WSG: os próximos passos
Para novas instalações e construções, já não recomendamos a série WSG. Com as séries WPG e IEG PLUS, estão disponíveis alternativas modernas, cuja adequação deve ser verificada caso a caso, em função da aplicação. Para os modelos WSG, aplicam-se os seguintes prazos de encomenda:
- WSG 32-068, número de artigo 5120007: Última possibilidade de encomenda até 31 de março de 2027. O serviço será mantido até ao final de 2028.
- WSG 50-110, número de artigo 5120008: Última possibilidade de encomenda até 31 de dezembro de 2027.
Com o fim da série WSG, encerra-se um capítulo marcante da história dos produtos da WEISS ROBOTICS. Por isso, agradecemos especialmente aos nossos clientes e parceiros, que, com aplicações exigentes, colocaram repetidamente o WSG perante novos desafios; às equipas de investigação, que exploraram as suas possibilidades; e aos nossos colaboradores, que o conceberam, fabricaram e acompanharam ao longo de muitos anos.
No entanto, o espírito pioneiro com que tudo começou continua vivo. Com a série WPG, abrimos um novo capítulo na área da preensão adaptativa. Para tal, apostamos em novas tecnologias, novas ideias e no mesmo entusiasmo do primeiro dia. Vamos continuar a escrever a história juntos. Está connosco?