
선구자 정신은 계속 이어집니다: WSG에서 WPG로
2008년, WEISS ROBOTICS는 루트비히스부르크(Ludwigsburg) 플루그펠덴(Pflugfelden)에 위치한 3룸 아파트에서 첫 그리퍼를 제작했습니다. “거실은 사무실이 되었고, 아이 방은 작업장이 되었습니다. 전자 부품은 침실에서 조립했죠.”라고 창립자이자 대표이사인 카르스텐 바이스(Karsten Weiß) 박사는 회상합니다. 얼마 지나지 않아 공간이 부족해졌습니다. 추가로 임대한 두 번째 아파트도 공간 문제를 일시적으로만 완화할 수 있었습니다. 새로운 해결책이 필요했습니다. 1년 남짓한 공사 기간을 거쳐 당시 37세였던 그는 루트비히스부르크(Ludwigsburg) 오스바일(Oßweil)에 자체 생산 시설을 갖춘 새로운 사업장을 열었습니다.
처음부터 한 가지 아이디어가 핵심이었습니다. 바로 그리핑 기술이 다양한 작업에 유연하게 적응해야 하며, 그 반대가 되어서는 안 된다는 것이었습니다.
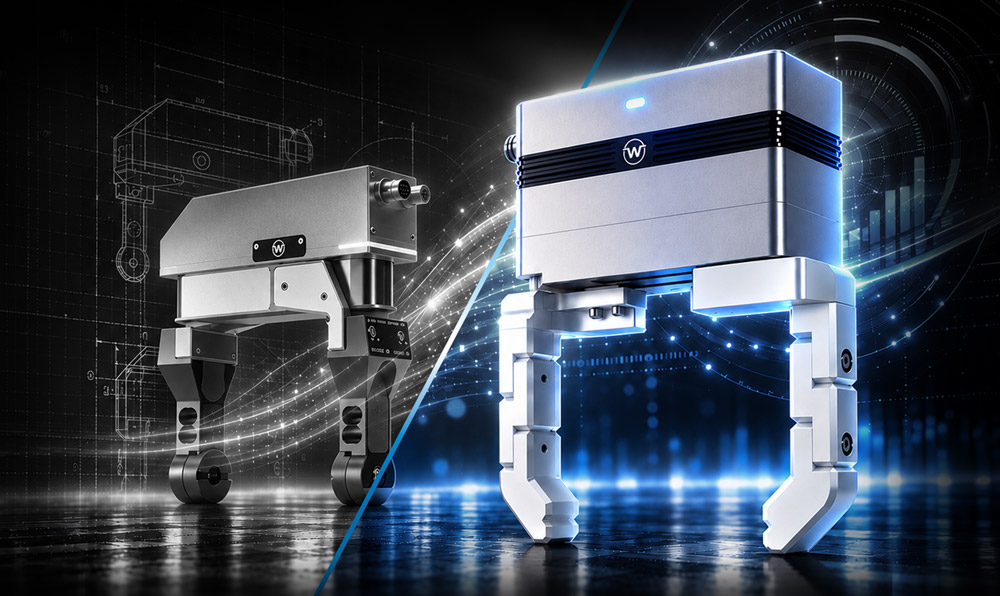
2009년, 최초의 WSG 그리퍼가 출하되었습니다. 이 제품은 수년 동안 적응형 파지 기술의 발전에 큰 영향을 미쳤습니다. 이제 세대 교체가 다가왔습니다. WSG 시리즈는 단계적으로 단종되는 한편, WPG 시리즈를 통해 그 접근 방식을 이어가고 있습니다. WPG 시리즈는 15년 이상의 경험을 바탕으로 현대 로봇 공학 응용 분야를 위한 새로운 가능성을 제시합니다.
로봇 손에서 두 손가락 그리퍼로
WSG의 기원은 카를스루에 공과대학교(KIT)에서 카르스텐 바이스(Karsten Weiß) 박사가 수행한 박사 학위 연구로 거슬러 올라갑니다. 그곳에서 그는 촉각 센서 기술과 촉각 다지 손가락 손을 연구했으며, 이 기술은 나중에 “SDH”라는 이름으로 유명한 클램핑 기술 제조업체에 의해 상용화되었습니다. 이를 계기로, 적응형 파지의 원리를 실용적인 자동화 작업을 위한 2손가락 그리퍼에 어떻게 적용할 수 있을지에 대한 의문이 제기되었습니다.
중요한 단계 중 하나는 그립 과정을 디지털 방식으로 접근 가능하게 만드는 것이었습니다. 이더넷(Ethernet)을 통해 PC 기반 애플리케이션에서 WSG를 직접 제어할 수 있게 되었습니다. 센서 기능을 확장함으로써 워크와의 접촉에 대한 추가 정보를 얻을 수 있었는데, 옵션으로 제공되는 힘 측정 핑거를 통해 워크에서 직접 파지력을 측정할 수 있었습니다.
아키텍처는 의도적으로 개방형으로 설계되었습니다. 이를 통해 WSG는 다양한 제어 개념에 통합될 수 있었으며, 개발 당시에는 예측조차 할 수 없었던 요구 사항을 가진 응용 분야에 대한 유연성을 제공했습니다.
연구계에서 WSG를 활용한 사례
이러한 개방성이 얼마나 중요한지는 특히 로봇 공학 연구에서 잘 드러났습니다. 2023년, 카르스텐 바이스(Karsten Weiß) 박사는 뉴욕의 컬럼비아 대학교를 방문했습니다. 그곳에서 ‘DextAIRity’ 연구 프로젝트에 WSG 50이 활용되었습니다. 실험 설비 구축에 있어 PC에서 이더넷(Ethernet)을 통해 그리퍼를 직접 제어하는 것이 중요한 요소였습니다. 컬럼비아 대학교 방문에 대하여
이 프로젝트에서는 로봇을 이용한 그리퍼 조작과 전략적으로 제어된 기류를 결합하여, 예를 들어 직물을 펼치거나 봉투를 여는 등의 작업을 수행했습니다. 이러한 작업은 움직임 중에 물체의 형태가 변할 수 있기 때문에 특히 까다롭습니다.
이 사례는 연구팀이 WSG의 가능성을 얼마나 적극적으로 활용했는지를 보여줍니다. 이러한 경험을 통해 우리는 개발자들이 앞으로도 어떤 자유도가 필요할지에 대한 통찰력을 얻었습니다.
다음
단계: WPG와 Motion Stream Interface(MSI)
“우리는 그리핑 기술을 적응형으로 유지하고 싶습니다.”라고 카르스텐 바이스(Karsten Weiß) 박사는 목표를 요약합니다.
Ethernet 시리즈는 이러한 개념을 한 단계 더 발전시켰습니다. 이 시리즈는 이더넷(Ethernet), 센서리스 파지력 제어, 통합 워크 감지 및 모니터링, 그리고 IP54 등급의 보호 기능을 갖춘 제어 영역을 제공합니다. 통합된 GRIPLINK 프로토콜을 통해 적합한 로봇 애플리케이션에 통합할 수 있습니다. WPG 시리즈 알아보기.
옵션으로 제공되는 모션 스트림 인터페이스(Motion Stream Interface, MSI)는 한 단계 더 나아갑니다. 상위 제어 장치가 WPG에 움직임과 힘의 한계를 지속적으로 지정할 수 있습니다. 내부 제어 루프는 이러한 지침을 동적 위치 결정으로 구현합니다. 동시에 서보 전동 그리퍼는 위치, 속도, 추정 파지력 등의 상태 데이터를 반환합니다.
이를 통해 MSI는 Physical AI 분야의 애플리케이션에 새로운 가능성을 열어줍니다. 예를 들어, 외부 시스템이 카메라 데이터를 분석하여 진행 중인 공정 중에 파지 동작을 조정할 수 있습니다. 이 과정에서 인식, AI 기반 의사 결정 및 상위 수준의 동작 계획은 외부 시스템에서 처리됩니다. MSI는 파지 동작을 위한 인터페이스를 제공합니다. MSI에 대해 더 알아보기.
어떤 솔루션이 해당 애플리케이션에 적합할까요?
기존 WSG 애플리케이션을 운영하는 운영자나 신규 설비를 구축하는 경우, ‘앞으로 어떤 그리퍼를 선택해야 할까?’라는 질문이 제기됩니다.
Ethernet 기반 로봇 및 PC 애플리케이션의 경우, WSG의 후속 모델인 WPG 시리즈가 적합합니다. 기존 필드버스를 통한 연동이 계획된 경우에는 IO-Link 인터페이스가 통합된 IEG PLUS 시리즈를 고려할 수 있습니다. 적합한 IO-Link 마스터를 통해 다양한 자동화 네트워크 및 기존 PLC 환경에 통합할 수 있습니다.
어떤 솔루션이 실제로 적합한지는 구체적인 파지 작업에 따라 결정됩니다. 스트로크, 힘 범위, 그리퍼 핑거, 기계적 연결, 센서 및 제어 통합이 서로 잘 맞아야 합니다. 선택 및 기술 검토 과정에서 당사는 평소와 같이 고객과 파트너를 직접 지원해 드립니다. 언제든지 문의해 주십시오.
WSG 시리즈 단종: 향후 조치
새로운 설비 및 설계의 경우, 더 이상 WSG 시리즈를 권장하지 않습니다. WPG 및 IEG PLUS PLUS 시리즈와 같은 최신 대안이 마련되어 있으므로, 각 응용 분야에 따라 적합성을 검토해야 합니다. WSG 모델에 대한 주문 마감 기한은 다음과 같습니다:
- WSG 32-068, 품번 5120007: 2027년 3월 31일까지 주문 가능합니다. 서비스는 2028년 말까지 계속 제공됩니다.
- WSG 50-110, 품번 5120008: 2027년 12월 31일까지 주문 가능합니다.
WSG 시리즈의 단종과 함께 WEISS ROBOTICS 제품 역사의 중요한 한 장이 막을 내립니다. 이를 위해 까다로운 응용 분야를 통해 WSG에 끊임없이 새로운 도전을 제시해 주신 고객 및 파트너 여러분, 그 가능성을 탐구해 온 연구팀, 그리고 수년 동안 이를 설계하고 제조하며 관리해 온 임직원 여러분께 깊은 감사를 드립니다.
하지만 모든 것이 시작되었던 그 개척자 정신은 여전히 살아 숨 쉬고 있습니다. WPG 시리즈를 통해 우리는 적응형 파지의 새로운 장을 열어가고 있습니다. 이를 위해 우리는 새로운 기술과 아이디어, 그리고 첫날과 다름없는 열정을 바탕으로 나아가고 있습니다. 함께 역사를 써 나가 봅시다. 함께해 주시겠습니까?