Gran espíritu de equipo
La nueva pinza para cobots CRG 200
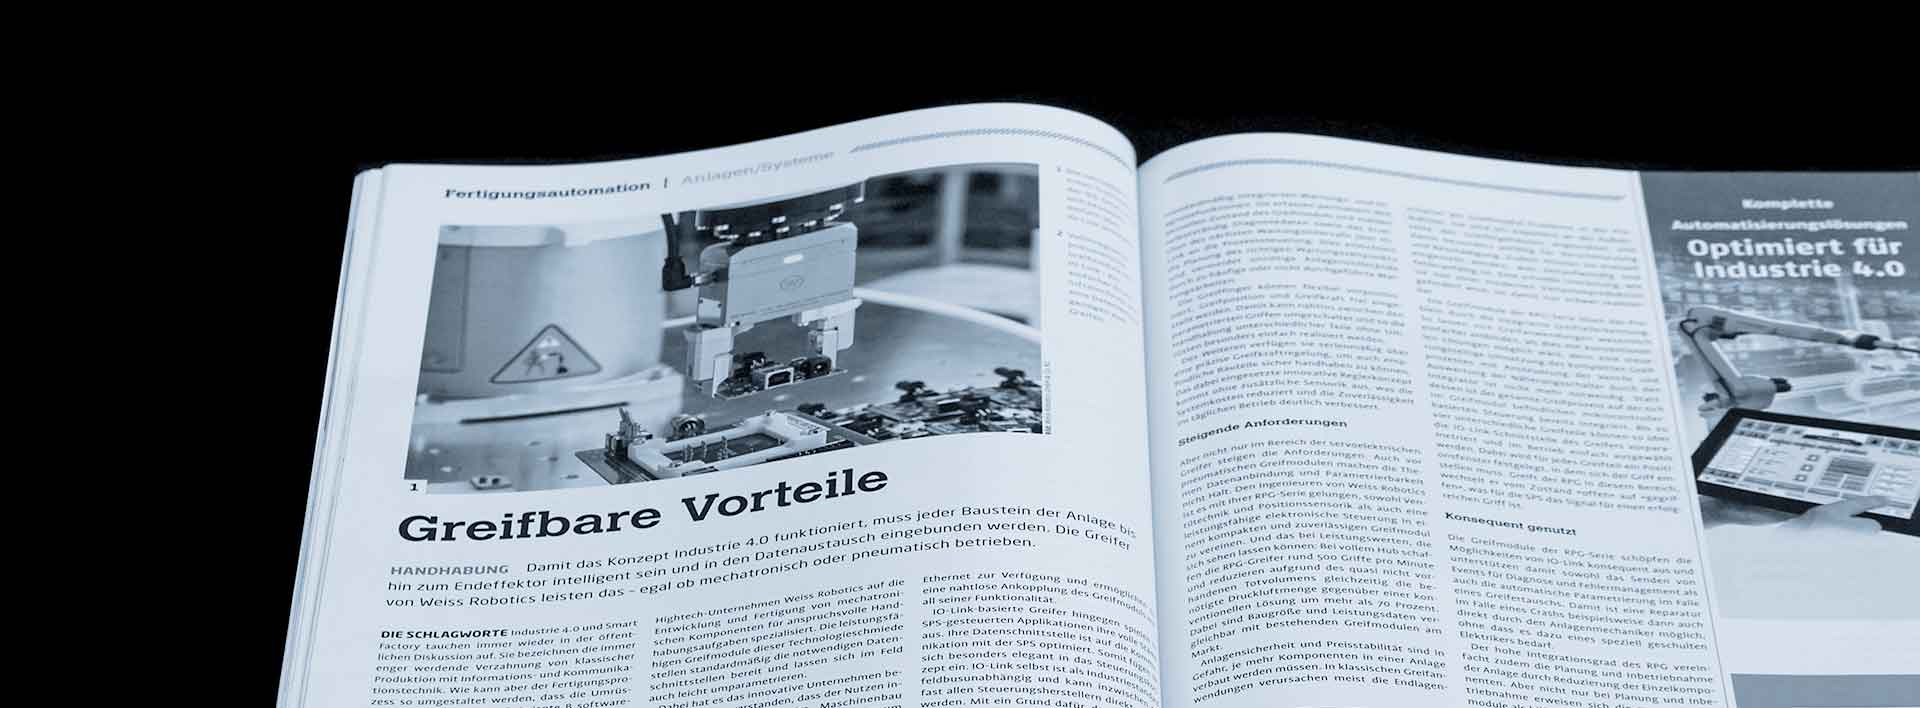
Casi ninguna descripción de la fabricación moderna prescinde de términos como «Industria 4.0», «Smart Factory» o «cooperación entre personas y robots». Pero no solo el robot debe cumplir los requisitos. Para que el concepto funcione, todos los componentes deben ajustarse a las exigencias de la producción moderna, que en el futuro será cada vez más colaborativa.
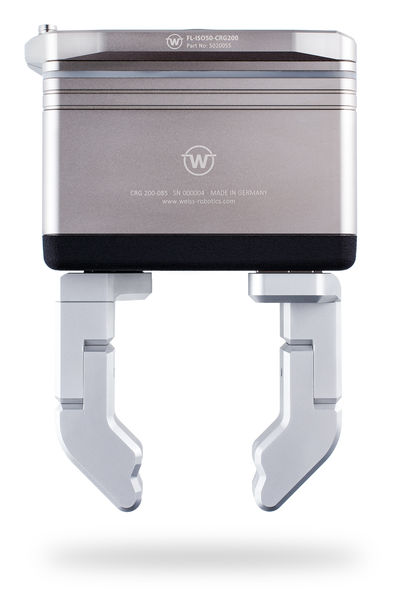
Combinar las ventajas de la mano de obra humana con las del uso de robots para obtener así el mejor resultado posible en la fabricación: esa es la misión de la robótica colaborativa. El ámbito de la colaboración humano-robot aúna las ventajas de ambos mundos. La capacidad de aprendizaje, la experiencia y la capacidad del ser humano para improvisar se combinan de la forma más ventajosa con los puntos fuertes de un robot, como la exactitud, la precisión y la reproducibilidad a alta velocidad. La evolución hacia una colaboración estrecha e interrelacionada, en la que los ámbitos de trabajo de personas y robots se solapan, implica una disolución cada vez mayor de la separación entre el puesto de trabajo del robot, con su valla de protección, y los puestos de trabajo manuales. Uno de los temas más importantes y un requisito fundamental para la implantación de los cobots es la seguridad del «compañero robot». Y es que de nada sirve que solo el robot cuente con mecanismos de seguridad, pero no el módulo de agarre como efector final. Especialmente para satisfacer estos requisitos, la empresa de alta tecnología Weiss Robotics, con sede en Ludwigsburg y especializada en el desarrollo y la fabricación de componentes mecatrónicos para tareas de manipulación exigentes, ha diseñado un módulo de agarre que, gracias a sus bordes redondeados y a su fuerza de agarre limitada de forma segura, constituye una herramienta flexible para los robots colaborativos. El CRG 30 cumple de serie con las recomendaciones de la DGUV para sistemas de robots colaborativos, así como con los requisitos de la norma ISO/TS 15066, lo que simplifica considerablemente la evaluación obligatoria de riesgos de la instalación en aplicaciones con robots colaborativos.
Colaboración y seguridad desde el momento de la integración en el robot
Pero eso no es todo. Los ingenieros de Weiss Robotics van un paso más allá en la aplicación de este concepto. Para llevar a cabo de la mejor manera posible la reconfiguración de la máquina con solo pulsar un botón y el control de calidad integrado en el proceso de fabricación en aplicaciones de Pick & Place, han diseñado el GRIPKIT en colaboración con el fabricante danés de robots ligeros Universal Robots. Aquí comienza la colaboración entre personas y robots ya desde el montaje, sumamente sencillo, del módulo de agarre y la configuración y programación intuitivas de los agarres y del robot, incluso sin conocimientos de programación significativos. Y es que los módulos de agarre de este especialista en agarre de Ludwigsburg, probados en el sector industrial, se integran de forma prácticamente perfecta en los brazos robóticos de Universal Robots. En total, existen actualmente seis variantes de GRIPKIT que cubren un amplio espectro de aplicaciones, entre las que se incluyen también las colaborativas. GRIPKIT incluye todos los componentes necesarios para implementar de forma sencilla y rápida una aplicación de agarre con Universal Robots. Desde el adaptador de brida y el convertidor de interfaz adecuado, el volumen de suministro incluye también los cables necesarios, el material de fijación adecuado y una memoria USB con la documentación y el plug-in URCaps correspondiente. De este modo, GRIPKIT se convierte en una auténtica solución Plug-and-Work.
La tecnología de agarre adaptativa como requisito previo para la Industria 4.0
La Industria 4.0, otro término clave de la fabricación actual, hace referencia a la integración cada vez más estrecha de la producción clásica con las tecnologías de la información y la comunicación. Esto es necesario porque los productos deben adaptarse cada vez más a los deseos individuales de los clientes y, al mismo tiempo, deben fabricarse con la mayor rentabilidad posible, incluso en lotes muy pequeños. Para que el proceso de fabricación pueda rediseñarse de tal manera que el cambio de la variante A a la variante B sea posible a través del software, prácticamente con solo pulsar un botón, debe garantizarse la conexión de datos de todos los componentes activos que participan en el proceso, así como su capacidad de parametrización en tiempo de ejecución. Y es que solo una comunicación continua hasta el nivel de campo permite la reconfiguración sencilla del proceso y, con ello, una fabricación automatizada de variantes que resulte económicamente viable. Los potentes módulos de agarre de esta empresa tecnológica de Ludwigsburg incorporan de serie las interfaces de datos necesarias y pueden reconfigurarse fácilmente in situ. Así, los módulos de agarre de Weiss Robotics disponen, en función de la aplicación de destino, de conectividad Ethernet o IO-Link. Con la ayuda de IO-Link, los dedos de la pinza se pueden preposicionar de forma flexible y se pueden ajustar libremente la posición de agarre y la fuerza de agarre. De este modo, se puede cambiar sin interrupciones entre hasta ocho agarres parametrizados, lo que facilita especialmente la manipulación de diferentes piezas sin necesidad de cambios de configuración que requieran mucho tiempo y dinero.
Agarre inteligente
La información permanente sobre el proceso en curso aporta seguridad y aumenta la calidad y la reproducibilidad del resultado. Así, el CRG cuenta con un anillo luminoso que, mediante sus distintos patrones de iluminación y colores, proporciona al usuario información intuitiva sobre el estado actual de la pinza. La precisión es aún mayor gracias a los datos de diagnóstico que el sistema proporciona para cada módulo de agarre. Así, el sistema de medición absoluto de alta resolución registra de forma fiable la posición de los dedos, incluso sin un movimiento de búsqueda de origen. Un sistema integrado de detección de piezas permite realizar la manipulación de forma fiable de piezas complejas, incluso en situaciones difíciles. Gracias al control de la fuerza de agarre sin sensores, también es posible agarrar de forma segura y fiable en todo momento piezas quebradizas, frágiles o flexibles. Los algoritmos más modernos basados en modelos determinan la fuerza de agarre actual a partir del estado del accionamiento y la regulan con precisión hasta el valor especificado. Esta técnica garantiza un resultado del agarre reproducible incluso en condiciones ambientales variables.
Máxima disponibilidad de la instalación gracias a los sensores integrados
En las aplicaciones de agarre clásicas, los detectores de proximidad del módulo de agarre suelen causar problemas en la producción. A menudo están situados en zonas expuestas de la carcasa de la pinza, lo que los hace especialmente vulnerables a la suciedad, a los desplazamientos involuntarios y a los daños. Además, deben ajustarse manualmente, lo que requiere mucho tiempo y es propenso a errores. Por ello, los módulos de agarre de Weiss Robotics cuentan con sensores de posición integrados. Esto hace que los detectores de proximidad externos sean innecesarios y mejora considerablemente la estabilidad del proceso.
Además, gracias al control de procesos integrado en los módulos de agarre, es posible realizar un seguimiento continuo del proceso de agarre, hasta llegar a una localización específica de fallos mediante los datos de diagnóstico proporcionados por los propios componentes. Los parámetros relevantes para el proceso, como el punto de agarre y la duración del movimiento, pueden consultarse en cualquier momento desde el módulo de agarre. El análisis temporal de estos valores por parte de la instalación proporciona información sobre el «estado de salud» del proceso de manipulación y permite una intervención temprana del personal de servicio. De este modo, se minimizan los tiempos de inactividad improductivos de la instalación y se aumenta su rentabilidad.
Esto pone de manifiesto cómo los módulos de agarre servoeléctricos y las pinzas neumáticas inteligentes aportan un valor añadido al operador de la instalación gracias a la digitalización del proceso de agarre. En el día a día de una instalación de producción controlada por software y con un mantenimiento adaptado a las necesidades, estos módulos son los componentes clave y hacen posible, por primera vez, la producción automatizada flexible —tan demandada bajo conceptos como Industria 4.0, colaboración humano-robot y Smart Factory— incluso para lotes de tamaño 1.