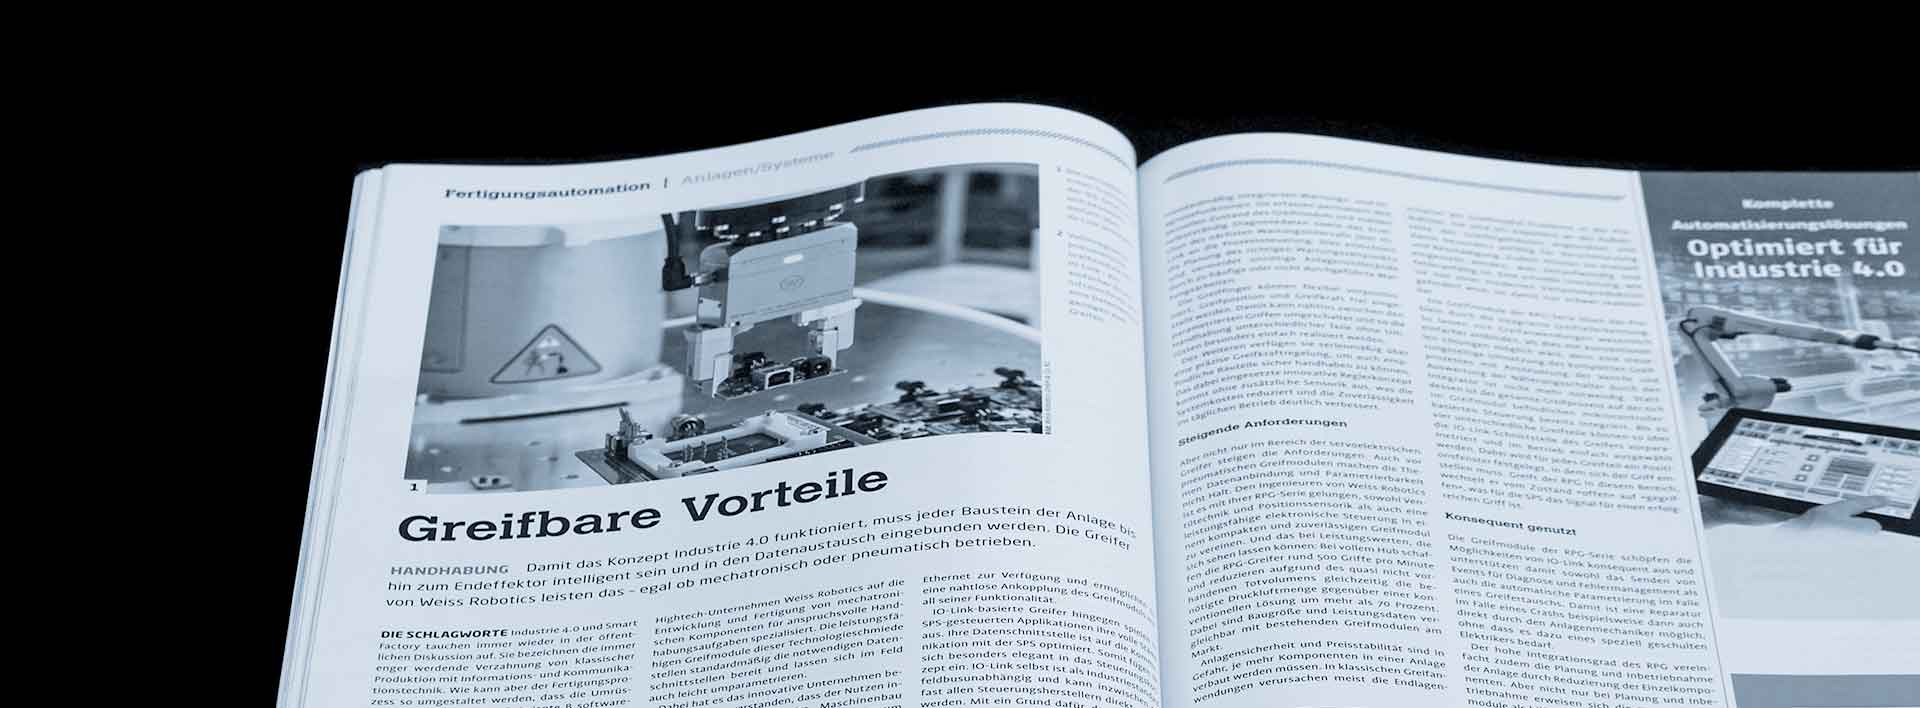
Un excellent esprit d'équipe
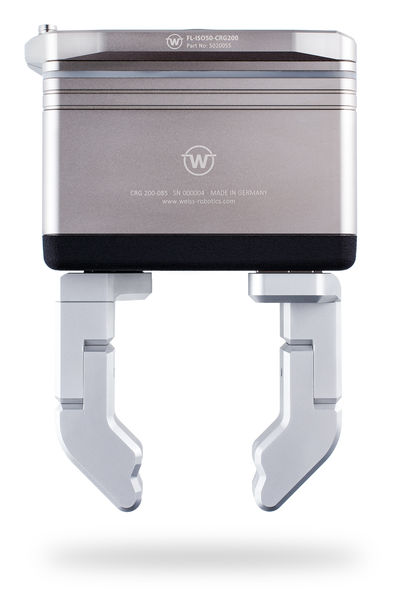
La nouvelle pince pour cobot CRG 200
Il n’existe pratiquement aucune description de la fabrication moderne qui ne fasse référence aux mots-clés « Industrie 4.0 », « Smart Factory » ou « coopération homme-robot ». Mais le robot n’est pas le seul à devoir répondre à ces exigences. Pour que le concept fonctionne, tous les composants doivent également satisfaire aux exigences d’une production moderne, qui sera de plus en plus collaborative à l’avenir.
Combiner les atouts de la main-d’œuvre humaine avec ceux de l’utilisation des robots afin d’obtenir le meilleur résultat possible en production, telle est la mission de la robotique collaborative. Le domaine de la collaboration homme-robot (MRK) réunit les avantages des deux mondes. La capacité d’apprentissage, l’expérience et l’aptitude de l’humain à improviser sont combinées de manière optimale avec les atouts d’un robot, tels que l’exactitude, la précision et la reproductibilité à grande vitesse. L’évolution vers une collaboration étroite et étroitement imbriquée, dans laquelle les espaces de travail de l’humain et du robot se chevauchent, implique la disparition progressive de la séparation entre les postes de travail robotisés protégés par des barrières de sécurité et les postes de travail manuels. L’un des enjeux majeurs et l’une des conditions préalables essentielles à la mise en œuvre des cobots est la sécurité du « collègue robot ». En effet, cela ne sert à rien que seul le robot dispose de mécanismes de sécurité, mais pas le module de préhension en tant qu’effecteur terminal. C'est précisément pour répondre à ces exigences que l'entreprise de haute technologie Weiss Robotics, basée à Ludwigsburg et spécialisée dans le développement et la fabrication de composants mécatroniques destinés à des tâches de manutention exigeantes, un module de préhension conçu qui, grâce à ses arêtes arrondies et à sa force de préhension limitée de manière sécurisée, constitue un outil flexible pour les robots collaboratifs. Le CRG 30 est conforme de série aux recommandations de la DGUV relatives aux systèmes robotiques collaboratifs ainsi qu’aux exigences de la norme ISO/TS 15066, ce qui simplifie considérablement l’évaluation obligatoire des risques de l’installation dans les applications de robotique collaborative.
Collaboration et sécurité dès l’intégration au robot
Mais ce n’est pas tout. Les ingénieurs de Weiss Robotics vont encore plus loin dans la mise en œuvre de ce concept. Afin de permettre au mieux la reconfiguration de la machine d’une simple pression sur un bouton et une assurance qualité intégrée au processus de fabrication dans les applications Pick & Place, ils ont conçu le GRIPKIT en collaboration avec le fabricant danois de robots légers Universal Robots. C’est là que commence la collaboration entre l’homme et le robot, dès le montage extrêmement simple du module de préhension et la configuration et la programmation intuitives des prises et du robot, même sans connaissances notables en programmation. En effet, les modules de préhension éprouvés en milieu industriel du spécialiste de la préhension de Ludwigsburg s’intègrent de manière quasi transparente aux bras de robot d’Universal Robots. Il existe actuellement six variantes du GRIPKIT, qui couvrent un large éventail d’applications, notamment les applications collaboratives. Le GRIPKIT contient tous les composants nécessaires à la mise en œuvre simple et rapide d’une application de préhension avec Universal Robots. Outre l’adaptateur de bride et le convertisseur d’interface adapté, la livraison comprend également les câbles nécessaires, le matériel de fixation approprié ainsi qu’une clé USB contenant la documentation et le plugin URCaps correspondant. GRIPKIT devient ainsi une véritable solution « Plug-and-Work ».
La technique de préhension adaptative, condition préalable à l’Industrie 4.0
L’Industrie 4.0, autre mot-clé de la fabrication moderne, désigne l’imbrication de plus en plus étroite entre la production classique et les technologies de l’information et de la communication. Cette intégration est indispensable, car les produits doivent être adaptés de manière toujours plus personnalisée aux souhaits des clients, tout en étant fabriqués avec la plus grande rentabilité possible, même en très petites séries. Pour que le processus de fabrication puisse désormais être repensé de manière à ce que le passage de la variante A à la variante B soit possible au niveau logiciel, pour ainsi dire d’une simple pression sur un bouton, la connexion des données de tous les composants actifs impliqués dans le processus et leur paramétrabilité en temps réel doivent être garanties. En effet, seule une communication de bout en bout jusqu’au niveau du terrain permet une reconfiguration aisée du processus et, par conséquent, une fabrication automatisée de variantes économiquement viable. Les modules de préhension performants de cette entreprise technologique de Ludwigsburg fournissent de série les interfaces de données nécessaires et peuvent également être facilement reparamétrés sur le terrain. Ainsi, selon l’application visée, les modules de préhension de Weiss Robotics disposent d’une connectivité Ethernet ou IO-Link. Grâce à IO-Link, les doigts de préhenseur peuvent être prépositionnés de manière flexible, et la position de préhension ainsi que la force de préhension peuvent être réglées librement. Il est ainsi possible de basculer en toute fluidité entre jusqu’à huit prises paramétrées, ce qui facilite considérablement la manipulation de pièces différentes sans nécessiter de réajustements longs et coûteux.
Préhension intelligente
Un retour d’information permanent sur le déroulement actuel du processus garantit la sécurité et améliore la qualité ainsi que la reproductibilité du résultat. Ainsi, le CRG est équipé d’un anneau lumineux qui, grâce à ses différents motifs lumineux et couleurs, fournit à l’utilisateur des informations intuitives sur l’état actuel du préhenseur. Les données de diagnostic fournies par le système pour chaque module de préhension apportent encore plus de précision. Ainsi, le système de mesure absolue haute résolution détecte de manière fiable la position des doigts, même sans mouvement de prise d'origine. Une détection intégrée des pièces à préhender permet une manipulation fiable de pièces complexes, même dans des situations difficiles. Grâce à la régulation de la force de préhension sans capteur, même les pièces cassantes, fragiles ou souples peuvent être saisies à tout moment de manière sûre et fiable. Des algorithmes de pointe basés sur des modèles déterminent la force de préhension actuelle à partir de l’état d’entraînement et la régulent avec précision à la valeur spécifiée. Cette technologie garantit un résultat de préhension reproductible, même lorsque les conditions environnementales varient.
Disponibilité maximale de l’installation grâce à des capteurs intégrés
Dans les applications de préhension classiques, ce sont généralement les détecteurs de proximité situés sur le module de préhension qui causent des problèmes de production. Souvent placés à un endroit exposé sur le boîtier du préhenseur, ils sont particulièrement sensibles à l’encrassement, aux déréglages accidentels et aux dommages. De plus, ils doivent être réglés manuellement, ce qui prend du temps et est source d’erreurs. C’est pourquoi les modules de préhension de Weiss Robotics sont équipés d’un système de capteurs de position intégré. Cela rend superflus les détecteurs de proximité externes et améliore considérablement la stabilité du processus.
Grâce au système de commande de processus intégré aux modules de préhension, il est également possible d’assurer une surveillance continue du processus de préhension, allant jusqu’au dépannage ciblé à l’aide des données de diagnostic fournies par les composants. Les paramètres pertinents pour le processus, tels que le point de préhension et la durée du mouvement, peuvent être consultés à tout moment à partir du module de préhension. L’analyse temporelle de ces valeurs au niveau de l’installation fournit des informations sur l’« état de santé » du processus de manutention et permet une intervention précoce du personnel de maintenance. Cela permet de minimiser les temps d’arrêt improductifs de l’installation et d’augmenter sa rentabilité.
Cela illustre clairement comment les modules de préhension servo-électriques et les préhenseurs pneumatiques intelligents apportent une valeur ajoutée à l’exploitant de l’installation grâce à la numérisation du processus de préhension. Dans le quotidien d’une installation de production pilotée par logiciel et entretenue en fonction des besoins, ils constituent les composants clés et rendent tout d’abord possible la production automatisée flexible, souvent exigée sous les termes d’Industrie 4.0, de collaboration homme-robot et de Smart Factory, jusqu’à la taille de lot 1.