强大的团队伙伴
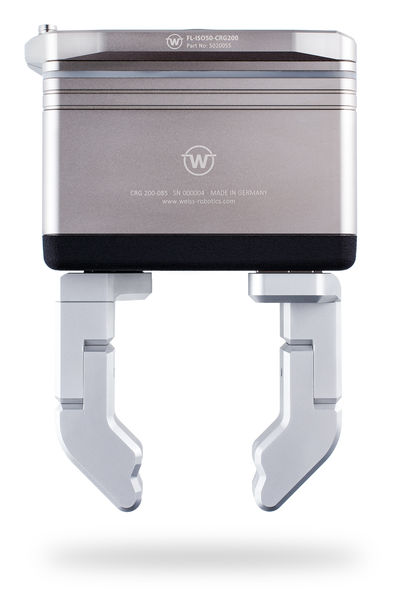
新型协作机器人夹爪 CRG 200
如今,几乎任何关于现代制造的描述都离不开“工业4.0”、“Smart Factory”或“人机协作”这些关键词。但不仅机器人需要满足这些要求。为了使这一理念得以实现,所有组件也必须符合现代生产的要求——未来这种生产将越来越注重协作。
将人类劳动力的优势与机器人应用的优势相结合,从而在生产中获得最佳效果,这就是协作机器人技术的使命。人机协作(MRK)领域融合了双方的优势。 人类的学习能力、经验以及即兴应变的能力,与机器人所具备的精度、精准度和高速可重复性等优势,得以最理想地结合。 随着人类与机器人工作区域相互交融、紧密协作的趋势发展,配备防护栅栏的机器人工作站与人工工作站之间的界限正日益模糊。 在实施协作机器人(Cobots)的过程中,最重要的议题之一也是主要前提,就是“机器人同事”的安全性。因为如果只有机器人本身具备安全机制,而作为末端执行器的夹持模块却没有,那一切都是徒劳的。 针对这一特定需求,位于Ludwigsburg的高科技企业Weiss Robotics——该公司专注于为高要求搬运任务开发和制造机电一体化组件—— 专门针对这些要求,设计了一款夹持模块,其圆润的边缘和安全限定的夹持力,使其成为协作机器人的灵活工具。 CRG 30 标配即符合 DGUV 对协作机器人系统的建议以及 ISO/TS 15066 标准的要求,从而大大简化了协作机器人应用中设备强制性风险评估的工作。
在与机器人集成时即实现协作与安全
但这还不是全部。 Weiss Robotics 的工程师们在实施这一理念时更进一步。为了在“Pick & Place-Anwendungen”中尽可能实现一键式设备改装以及集成于生产流程中的质量保证,他们与丹麦轻型机器人制造商 Universal Robots 合作设计了 GRIPKIT。 人机协作从最简单的夹持模块安装开始,夹持设置和机器人的编程也十分直观,即使没有多少编程知识也能轻松上手。 因为这家位于Ludwigsburg的夹持技术专家所生产的、经工业实践验证的夹持模块,几乎可以无缝集成到Universal Robots的机器人手臂中。目前GRIPKIT共有六种型号,覆盖了广泛的应用领域,包括协作应用等。 GRIPKIT包含所有必要组件,可帮助用户快速、轻松地实现基于Universal Robots的夹持应用。 从法兰适配器和配套的接口转换器开始,供货范围内还包含必要的电缆、相应的固定材料,以及内含文档和配套URCaps-Plugin的USB-Stick。这使得GRIPKIT成为真正的“即插即用”(Plug-and-Work)解决方案。
自适应夹持技术是工业4.0的先决条件
“工业4.0”作为当今制造业的又一热词,指代传统生产与信息通信技术之间日益紧密的融合。 这种融合势在必行,因为产品必须根据客户需求进行越来越个性化的定制,同时即使在小批量生产时,也需实现最大的经济效益。 为了使生产流程能够进行重新设计,从而实现仅通过软件操作——几乎只需轻点按钮——即可从变体A切换到变体B,必须确保所有参与该流程的活跃组件在运行时都能实现数据连接并支持参数配置。 因为只有实现贯穿至现场层级的无缝通信,才能轻松重新配置生产流程,从而实现经济可行的自动化变体生产。 这家位于Ludwigsburg的技术创新企业所生产的强力夹持模块标配了必要的数据接口,且可在现场轻松重新配置参数。因此,Weiss Robotics的夹持模块可根据目标应用提供Ethernet或IO-Link连接。 借助IO-Link,可灵活预定位夹持手指,并自由调整夹持位置和夹持力。由此,可在多达八种已参数化的夹持设置之间无缝切换,从而无需耗时且成本高昂的换线操作,即可特别轻松地实现不同零件的搬运。
智能夹持
关于当前运行过程的实时信息可确保安全性,并提高结果的质量和可重复性。因此,CRG配备了一个发光环,通过不同的发光模式和颜色,直观地向用户提供有关夹爪当前状态的信息。 系统为每个夹持模块提供的诊断数据使操作更加精准。高分辨率绝对测量系统即使无需初始回零运动,也能可靠地检测指爪位置。 集成的工件检测功能即使在复杂工况下,也能确保对复杂工件进行可靠搬运。得益于无传感器夹持力控制技术,即使是脆性、易碎或柔顺的部件,也能随时被安全可靠地夹持。 最先进的基于模型的算法会根据驱动状态计算出当前夹持力,并将其精确调节至预设值。该技术确保即使在环境条件变化时,也能获得可重复的夹持结果。
集成传感器技术确保设备最高可用性
在传统的夹持应用中,夹持模块上的接近开关通常会引发生产问题。这些开关往往暴露在夹爪壳体上,因此特别容易受到污染、意外位移和损坏的影响。 此外,这些开关还需手动调整,既耗时又容易出错。因此,Weiss Robotics的夹持模块配备了集成式位置传感器系统。这不仅使外部接近开关变得多余,还显著提高了工艺稳定性。
通过集成在夹持模块中的过程控制系统,不仅可以对抓取过程进行全程监控,还能利用组件端提供的诊断数据进行针对性的故障排查。夹持点和运动持续时间等与过程相关的参数可随时从夹持模块中调取。 设备端对这些值进行时间趋势分析,可反映搬运过程的“健康状况”,并使维修人员能够及早介入。从而最大限度地减少设备的非生产性停机时间,提高其经济效益。
这充分说明,通过抓取过程的数字化,伺服电动夹持模块和智能气动夹爪如何为设备运营商带来附加值。 在由软件控制且按需维护的生产设备日常运行中,它们是核心组件,正是这些组件才使得“工业4.0”、“人机协作(MRK)”和“智能工厂(Smart Factory)”等概念所要求的灵活自动化生产——甚至小至单件生产——成为可能。