Um forte colaborador em equipa
A nova pinça para cobots CRG 200
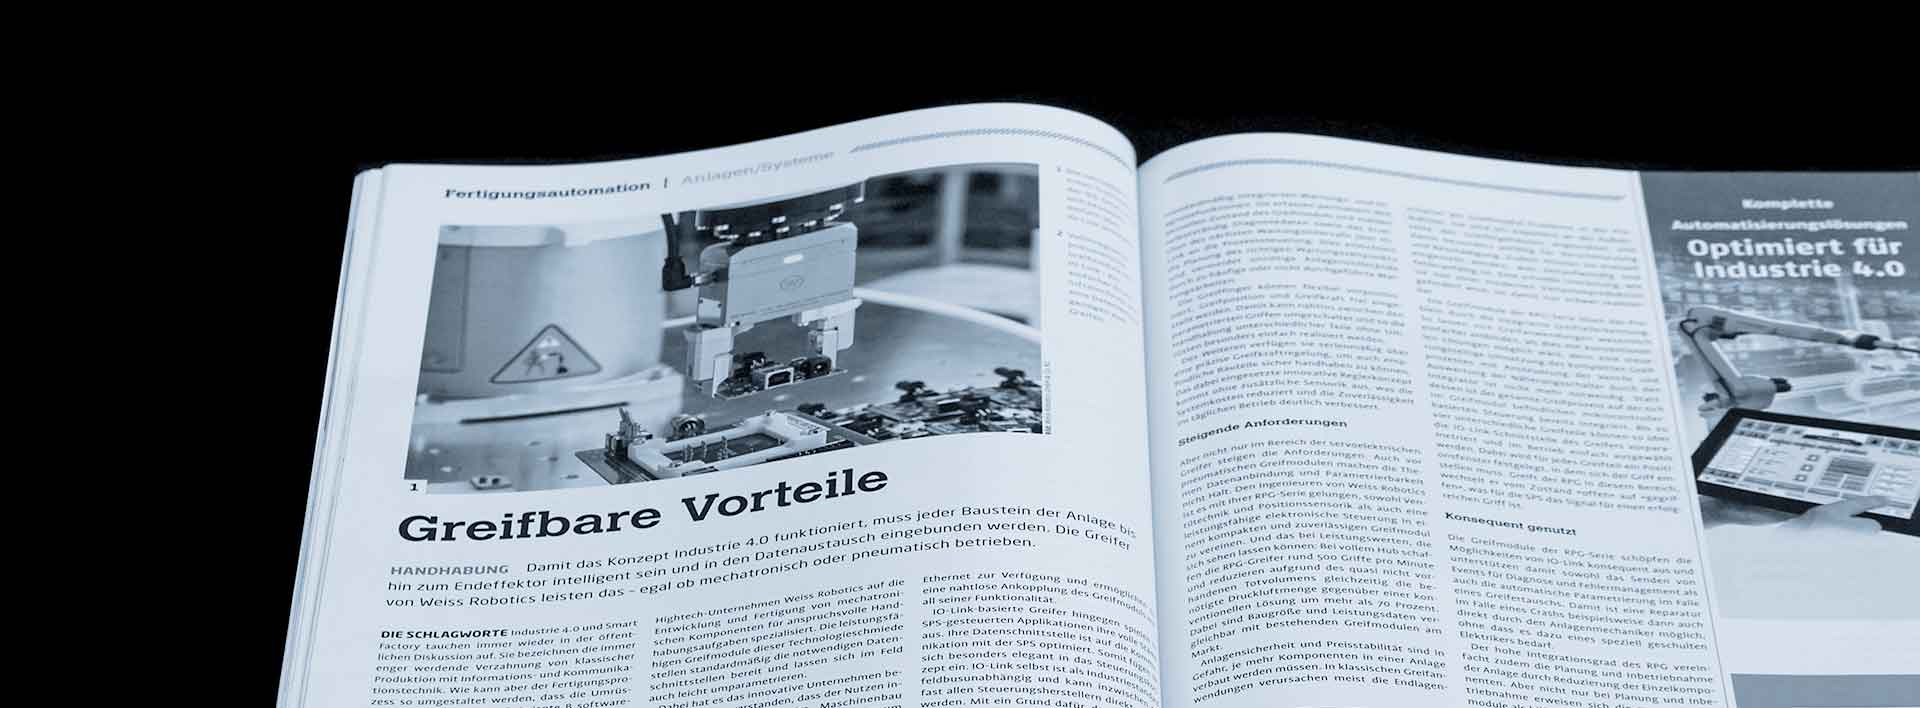
Quase nenhuma descrição da produção moderna dispensa as palavras-chave Indústria 4.0, Smart Factory ou cooperação homem-robô. Mas não é só o robô que tem de satisfazer os requisitos. Para que o conceito resulte, todos os componentes têm também de corresponder aos requisitos da produção moderna, que no futuro será cada vez mais colaborativa.
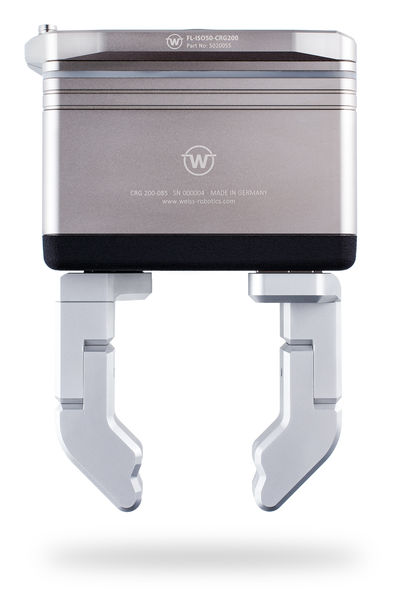
Combinar as vantagens da mão-de-obra humana com as vantagens da utilização de robôs, de modo a obter o melhor resultado possível na produção, é essa a missão da robótica colaborativa. A área da colaboração homem-robô une as vantagens de ambos os mundos. A capacidade de aprendizagem, a experiência e a aptidão do ser humano para improvisar são combinadas da forma mais vantajosa com os pontos fortes de um robô, como exatidão, precisão e reprodutibilidade a alta velocidade. A evolução no sentido de uma colaboração estreita e interligada, em que as áreas de trabalho do ser humano e do robô se sobrepõem, implica a dissolução crescente da separação entre o posto de trabalho do robô, com a sua barreira de proteção, e os postos de trabalho manuais. Um dos temas mais importantes e um dos principais pré-requisitos na implementação de cobots é a segurança do «colega robô». Pois de nada adianta que apenas o robô disponha de mecanismos de segurança, mas não o módulo de preensão, enquanto efetor final. Especialmente para estes requisitos, a empresa de alta tecnologia Weiss Robotics, sediada em Ludwigsburg e especializada no desenvolvimento e fabrico de componentes mecatrónicos para tarefas de manuseamento exigentes, concebeu um módulo de preensão que, com as suas arestas arredondadas e a sua força de preensão limitada de forma segura, constitui uma ferramenta flexível para robôs colaborativos. O CRG 30 cumpre, de série, as recomendações da DGUV para sistemas robóticos colaborativos, bem como os requisitos da norma ISO/TS 15066, simplificando assim consideravelmente a avaliação de riscos obrigatória da instalação em aplicações com robôs colaborativos.
Colaboração e segurança desde a integração no robô
Mas não é tudo. Os engenheiros da Weiss Robotics vão ainda mais longe na implementação deste conceito. Para concretizar da melhor forma possível a reconfiguração da máquina com um simples toque num botão e a garantia de qualidade integrada no processo de fabrico em aplicações «Pick & Place», conceberam, em colaboração com o fabricante dinamarquês de robôs leves Universal Robots, o GRIPKIT. É aqui que a colaboração entre o ser humano e o robô começa já na montagem extremamente simples do módulo de preensão e na configuração e programação intuitivas das preensões e do robô, mesmo sem conhecimentos de programação significativos. Isto porque os módulos de preensão do especialista em preensão de Ludwigsburg, comprovados na indústria, integram-se de forma praticamente perfeita nos braços robóticos da Universal Robots. No total, existem atualmente seis variantes do GRIPKIT, que abrangem um amplo espectro de aplicações, incluindo, entre outras, aplicações colaborativas. O GRIPKIT inclui todos os componentes necessários para a implementação simples e rápida de uma aplicação de preensão com a Universal Robots. A partir do adaptador de flange e do conversor de interface adequado, o conjunto fornecido inclui também os cabos necessários, o material de fixação adequado, bem como uma pen USB com documentação e o plugin URCaps adequado. Assim, o GRIPKIT torna-se uma verdadeira solução «Plug-and-Work».
Tecnologia de preensão adaptativa como pré-requisito para a Indústria 4.0
A Indústria 4.0, mais um termo-chave da produção atual, designa a integração cada vez mais estreita entre a produção clássica e as tecnologias da informação e da comunicação. Esta integração é também necessária, uma vez que os produtos têm de ser adaptados de forma cada vez mais individualizada às necessidades dos clientes e, ao mesmo tempo, devem ser produzidos com a máxima rentabilidade possível, mesmo em quantidades muito pequenas. Para que o processo de fabrico possa agora ser redesenhado de forma a que a mudança da variante A para a variante B seja possível a nível de software, praticamente com o premir de um botão, é necessário garantir a ligação de dados de todos os componentes ativos envolvidos no processo e a sua parametrização em tempo de execução. Pois só uma comunicação contínua até ao nível de campo permite a reconfiguração simples do processo e, consequentemente, uma produção automatizada de variantes economicamente viável. Os potentes módulos de preensão da empresa de tecnologia sediada em Ludwigsburg disponibilizam, de série, as interfaces de dados necessárias e podem ser facilmente reparametrizados no terreno. Assim, os módulos de preensão da Weiss Robotics dispõem, consoante a aplicação pretendida, de conectividade Ethernet ou IO-Link. Com a ajuda do IO-Link, os dedos da pinça podem ser pré-posicionados de forma flexível e a posição de preensão e a força de preensão podem ser ajustadas livremente. Isto permite alternar de forma contínua entre até oito preensões parametrizadas, facilitando assim o manuseamento de peças diferentes sem a necessidade de reajustes demorados e dispendiosos.
Preensão inteligente
A informação permanente sobre o processo em curso proporciona segurança e aumenta a qualidade e a reprodutibilidade do resultado. Assim, o CRG dispõe de um anel luminoso que, através dos seus diversos padrões de iluminação e cores, fornece ao utilizador informações intuitivas sobre o estado atual da pinça. A precisão é ainda maior graças aos dados de diagnóstico fornecidos pelo sistema em cada módulo de preensão. Assim, o sistema de medição absoluto de alta resolução regista a posição dos dedos de forma fiável, mesmo sem um movimento de referenciação inicial. Um sistema integrado de deteção de peça permite um manuseamento fiável de peças complexas, mesmo em situações difíceis. Graças ao controlo da força de preensão sem sensores, é possível agarrar peças frágeis, quebradiças ou flexíveis de forma segura e fiável em qualquer momento. Algoritmos de última geração, baseados em modelos, determinam a força de preensão atual a partir do estado do acionamento e regulam-na com precisão para o valor especificado. Esta tecnologia garante um resultado da preensão reprodutível, mesmo em condições ambientais variáveis.
Máxima disponibilidade do sistema graças à tecnologia de sensores integrada
Nas aplicações clássicas de preensão, os sensores de proximidade no módulo de preensão costumam causar problemas na produção. Estão frequentemente dispostos de forma exposta na caixa da pinça, tornando-os particularmente suscetíveis a sujidade, desajustes acidentais e danos. Além disso, têm de ser ajustados manualmente, o que é demorado e propício a erros. Por isso, os módulos de preensão da Weiss Robotics dispõem de sensores de posição integrados. Isto torna os sensores de proximidade externos desnecessários e melhora significativamente a estabilidade do processo.
Através do controlo de processo integrado nos módulos de preensão, é também possível efetuar uma monitorização contínua do processo de preensão, incluindo a deteção específica de falhas, com base nos dados de diagnóstico fornecidos pelo próprio componente. Parâmetros relevantes para o processo, como o ponto de preensão e a duração do movimento, podem ser consultados a qualquer momento no módulo de preensão. A análise temporal destes valores, a nível da instalação, fornece informações sobre o «estado de saúde» do processo de manuseamento e permite uma intervenção atempada da equipa de assistência técnica. Desta forma, minimizam-se os tempos de paragem improdutivos da instalação e aumenta-se a sua rentabilidade.
Isto ilustra como os módulos de preensão servoelétricos e as pinças pneumáticas inteligentes proporcionam um valor acrescentado ao operador da instalação através da digitalização do processo de preensão. No dia-a-dia de uma instalação de produção controlada por software e sujeita a manutenção adaptada às necessidades, estes são os componentes centrais e tornam possível, pela primeira vez, a produção automatizada flexível — frequentemente exigida sob os conceitos de Indústria 4.0, colaboração homem-robô e Smart Factory — até ao tamanho de lote 1.