Chwytanie – to proste
W mgnieniu oka do aplikacji typu „Pick & Place” z GRIPKIT
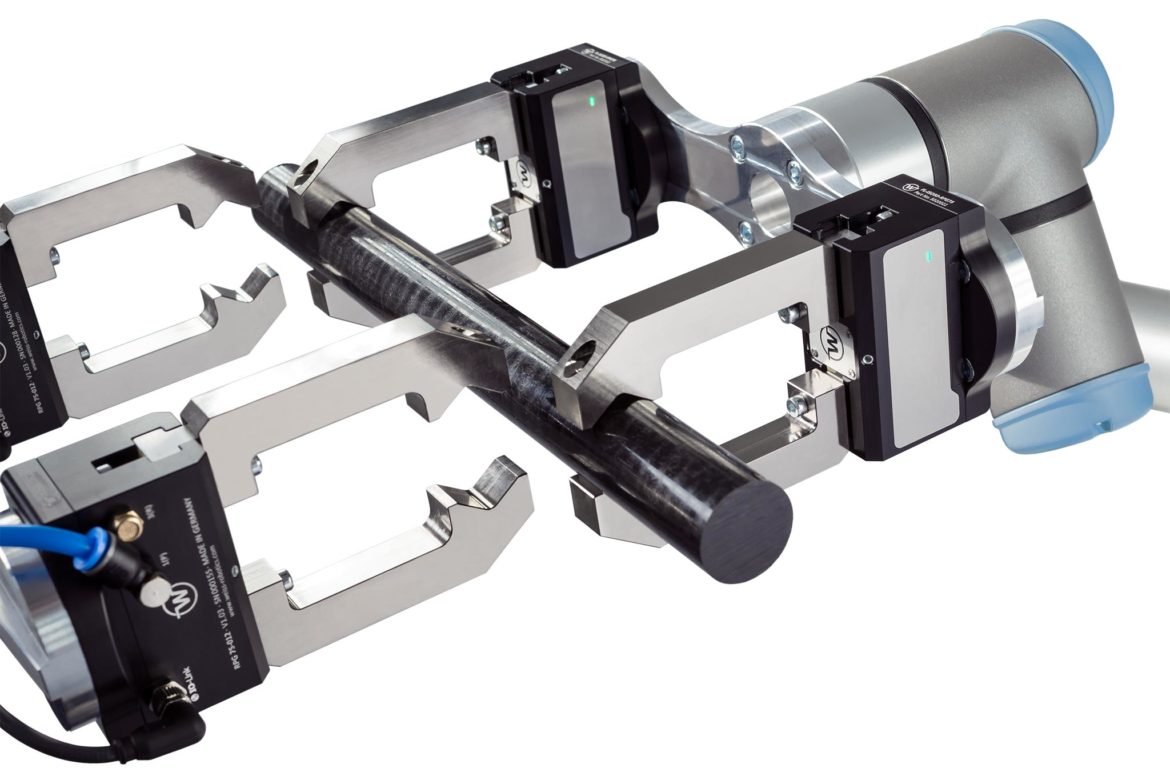
Dzięki zestawom GRIPKIT firma Weiss Robotics oferuje wydajne rozwiązanie chwytające, które płynnie integruje sprawdzone w przemyśle moduły chwytające tego specjalisty w dziedzinie chwytania z Ludwigsburga z ramionami robotów duńskiego producenta Universal Robots. Jak doszło do tego rozwiązania i na czym polega wyjątkowość zestawu GRIPKIT?
Integracja modułów chwytających z systemami robotycznymi często okazuje się skomplikowana i czasochłonna. O ile mocowanie do kołnierza można zazwyczaj wykonać za pomocą łatwej w konstrukcji płyty adapterowej, o tyle użytkownik staje przed wieloma otwartymi pytaniami, zwłaszcza w zakresie integracji elektrycznej i sterowania: czy interfejs modułu chwytającego jest zgodny z możliwościami sterownika robota? Czy możliwe jest podłączenie elektryczne z przodu nadgarstka, czy też przewody przyłączeniowe muszą być poprowadzone wzdłuż ramienia? Czy potrzebne są dodatkowe łączniki magistrali, a może konieczne jest nawet podłączenie sterownika PLC? Jak można adresować interfejs z poziomu programu robota? Czy dostępne są programy przykładowe itp.
Droga do gotowej aplikacji okazuje się zatem czasochłonna i kosztowna. Często można ją zrealizować jedynie przy pomocy partnera integracyjnego. „Nasi klienci coraz częściej pytają o gotowe rozwiązania integracyjne oparte na naszych produktach” – wyjaśnia dr Karsten Weiß, dyrektor zarządzający firmy z Ludwigsburga specjalizującej się w chwytakach. „Ponieważ nasze moduły chwytające są już wyposażone we wszystkie niezbędne interfejsy, opracowanie kompleksowego rozwiązania chwytającego było dla nas naturalnym krokiem”.
Rozwiązanie chwytające dla Universal Robots
Inżynierowie z firmy Weiss Robotics zdecydowali się na debiut w postaci integracji z ramionami robotów duńskiego producenta Universal Robots. „Od samego początku zależało nam na jak najbardziej płynnej integracji z oprogramowaniem sterującym firmy Universal Robots” – wspomina Julian Schill, inżynier oprogramowania i kierownik projektu GRIPKIT w firmie Weiss Robotics. „UR, jako jeden z nielicznych producentów, oferuje bardzo rozbudowany interfejs programistyczny, umożliwiający projektowanie wtyczek do integracji własnych produktów”.
Dzięki GRIPKIT powstało kompleksowe rozwiązanie chwytające, które jest nie tylko łatwe w integracji i obsłudze, ale jednocześnie charakteryzuje się solidnością i trwałością. Obecnie dostępnych jest łącznie pięć wariantów GRIPKIT, które obejmują szerokie spektrum zastosowań. GRIPKIT zawiera wszystkie komponenty niezbędne do łatwej i szybkiej realizacji zastosowania chwytania z wykorzystaniem robotów Universal Robots. Oprócz adaptera kołnierzowego i odpowiedniego konwertera interfejsu w zestawie znajdują się również niezbędne kable, odpowiednie elementy mocujące oraz pamięć USB z dokumentacją i programami przykładowymi. Dzięki temu moduł chwytający można w mgnieniu oka zamontować na ramieniu robota i uruchomić w bardzo krótkim czasie. W ten sposób GRIPKIT staje się prawdziwym rozwiązaniem typu „Plug-and-Work”.