簡単に掴める
GRIPKITで、あっという間にPick & Placeアプリケーションを実現
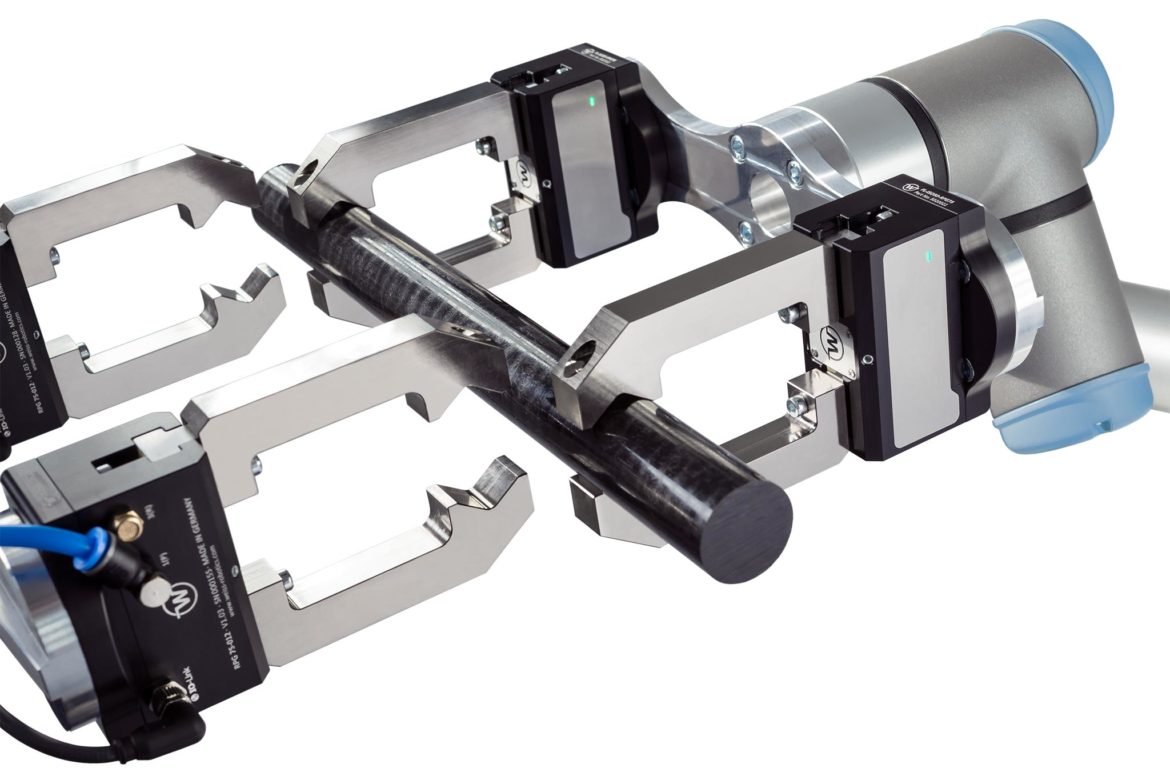
Weiss Roboticsは、GRIPKITを通じて、ルードヴィヒスブルクに拠点を置く把持技術のスペシャリストが産業現場で実績を積んだ把持モジュールを、デンマークのメーカーUniversal Robotsのロボットアームにシームレスに統合する、高性能な把持ソリューションを提供しています。 この開発に至った経緯と、GRIPKITの特長は何でしょうか?
ロボットシステムへの把持モジュールの統合は、多くの場合、複雑で時間のかかる作業となります。 フランジへの取り付けは、多くの場合、設計が容易なアダプタープレートを用いて行うことができますが、特に電気的および制御面での統合に関しては、ユーザーは多くの未解決の問題に直面します。把持モジュールのインターフェースは、ロボットコントローラーの機能と適合するのでしょうか? 電気的な接続は手首の前面で行うことができるのか、それとも接続ケーブルをアームに沿って配線する必要があるのか?追加のバスカプラが必要なのか、あるいはPLCを前段に設置しなければならないのか?ロボットプログラムからインターフェースにどのようにアクセスすればよいのか?サンプルプログラムなどはあるのか、など。
そのため、完成したアプリケーションに至るまでの道のりは、時間とコストを要するものです。多くの場合、統合パートナーの支援なしには実現が困難です。 「当社のお客様からは、当社の製品をベースにしたターンキー型の統合ソリューションに対する要望がますます高まっています」と、ルートヴィヒスブルクに拠点を置く把持装置専門企業の代表取締役、カルステン・ヴァイス博士は説明します。「当社の把持モジュールにはすでに必要なインターフェースがすべて備わっているため、オールインワンの把持ソリューションを開発することは、当社にとって当然の成り行きでした。」
Universal Robots向け把持ソリューション
Weiss Roboticsのエンジニアたちは、このソリューションのデビュー作として、デンマークのメーカーUniversal Robotsのロボットアームへの統合を選択しました。 「当初から、Universal Robotsの制御ソフトウェアとの可能な限りシームレスな統合が重要でした」と、Weiss Roboticsのソフトウェアエンジニアであり、GRIPKITのプロジェクトリーダーを務めるユリアン・シル氏は振り返ります。 「URは、自社製品を連携させるためのプラグインを設計できる、非常に充実したプログラミングインターフェースを提供している数少ないメーカーの一つです」。
GRIPKITにより、統合や操作が容易であるだけでなく、堅牢性と耐久性にも優れた包括的な把持ソリューションが実現しました。 現在、GRIPKITには計5つのバリエーションがあり、幅広い用途に対応しています。GRIPKITには、Universal Robotsを用いた把持アプリケーションを簡単かつ迅速に実現するために必要なすべてのコンポーネントが含まれています。 フランジアダプターや対応するインターフェースコンバーターをはじめ、必要なケーブル、適切な取り付け用部品、さらにはドキュメントやサンプルプログラムが収録されたUSBメモリも同梱されています。 これにより、把持モジュールをロボットアームに瞬時に取り付けることができ、最短時間で稼働させることができます。こうして、GRIPKITは真の「Plug-and-Work」ソリューションとなります。