Preensão simples, simples
Em um piscar de olhos, crie uma aplicação «Pick & Place» com o GRIPKIT
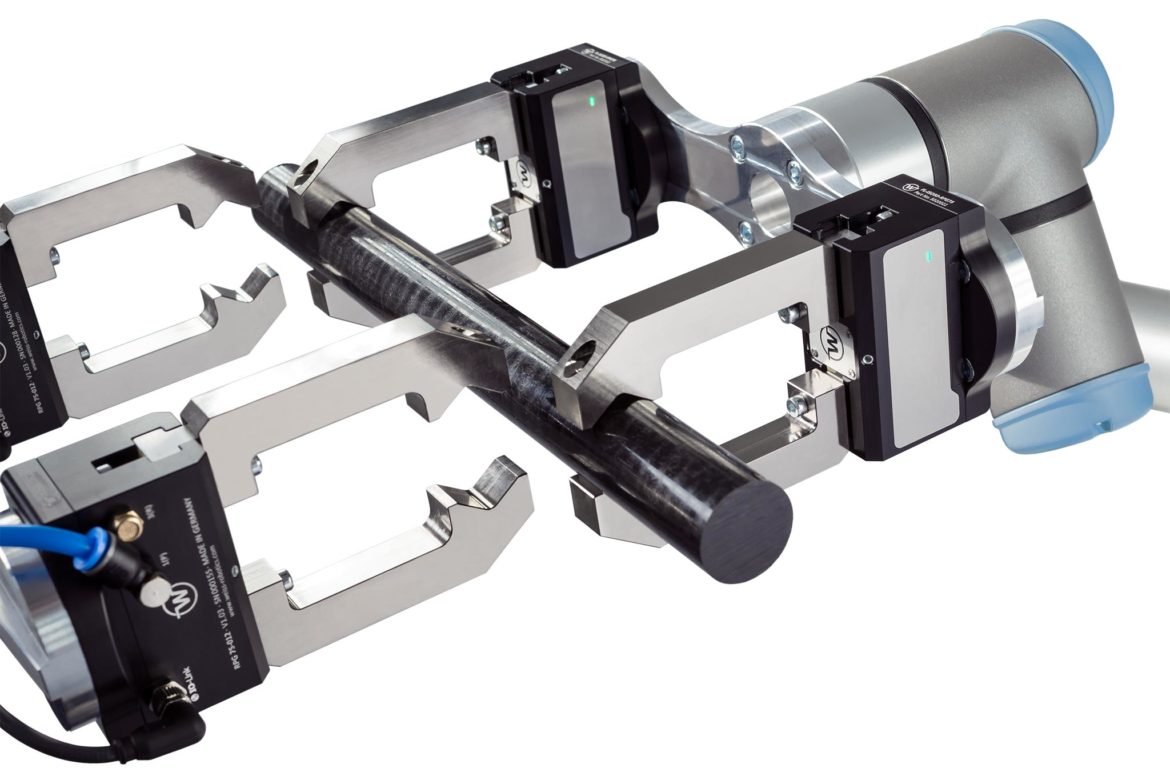
Com seus GRIPKITs, a Weiss Robotics oferece uma solução de preensão de alto desempenho que integra perfeitamente os módulos de preensão, comprovados na indústria, do especialista em preensão de Ludwigsburg nos braços robóticos do fabricante dinamarquês Universal Robots. Como surgiu este desenvolvimento e qual é a particularidade do GRIPKIT?
A integração de módulos de preensão em sistemas robóticos revela-se frequentemente complicada e morosa. Embora a fixação à flange possa, na maioria das vezes, ser feita através de uma placa adaptadora de fácil construção, o utilizador depara-se com muitas questões em aberto, especialmente no que diz respeito à integração elétrica e de controlo: a interface do módulo de preensão é compatível com as capacidades do controlador do robô? É possível efetuar uma ligação elétrica na parte frontal do pulso ou os cabos de ligação têm de ser passados ao longo do braço? São necessários acopladores de bus adicionais ou é mesmo necessário instalar um PLC a montante? Como é que a interface pode ser acedida a partir do programa do robô? Existem programas de exemplo, etc.?
O caminho até à aplicação final acaba por ser demorado e dispendioso. Muitas vezes, só é possível concretizá-la com a ajuda de um parceiro de integração. «Os nossos clientes têm vindo a solicitar cada vez mais soluções de integração “chave na mão” baseadas nos nossos produtos», explica o Dr. Karsten Weiß, diretor executivo da empresa especializada em pinças sediada em Ludwigsburg. «Uma vez que os nossos módulos de preensão já incluem todas as interfaces necessárias, o desenvolvimento de uma solução de preensão “tudo-em-um” foi, naturalmente, a escolha óbvia para nós.»
A solução de preensão para a Universal Robots
Para a sua estreia, os engenheiros da Weiss Robotics optaram pela integração nos braços robóticos do fabricante dinamarquês Universal Robots. «Desde o início que era importante para nós uma integração o mais harmoniosa possível no software de controlo da Universal Robots», recorda Julian Schill, engenheiro de software e gestor de projeto do GRIPKIT na Weiss Robotics. «A UR é um dos poucos fabricantes a oferecer uma interface de programação muito abrangente para conceber plugins destinados à integração dos seus próprios produtos.»
Com o GRIPKIT, surgiu agora uma solução de preensão abrangente que não só é fácil de integrar e utilizar, como também se destaca pela sua robustez e durabilidade. No total, existem atualmente cinco variantes do GRIPKIT, que abrangem um amplo leque de aplicações. O GRIPKIT inclui todos os componentes necessários para a implementação simples e rápida de uma aplicação de preensão com a Universal Robots. Desde o adaptador de flange e o conversor de interface adequado, o conjunto fornecido inclui também os cabos necessários, o material de fixação adequado, bem como uma pen USB com documentação e programas de exemplo. Desta forma, o módulo de preensão pode ser montado no braço robótico num instante e colocado em funcionamento num curto espaço de tempo. Assim, o GRIPKIT torna-se uma verdadeira solução Plug-and-Work.