夹持如此简单
借助 GRIPKIT,快速实现 Pick & Place 应用
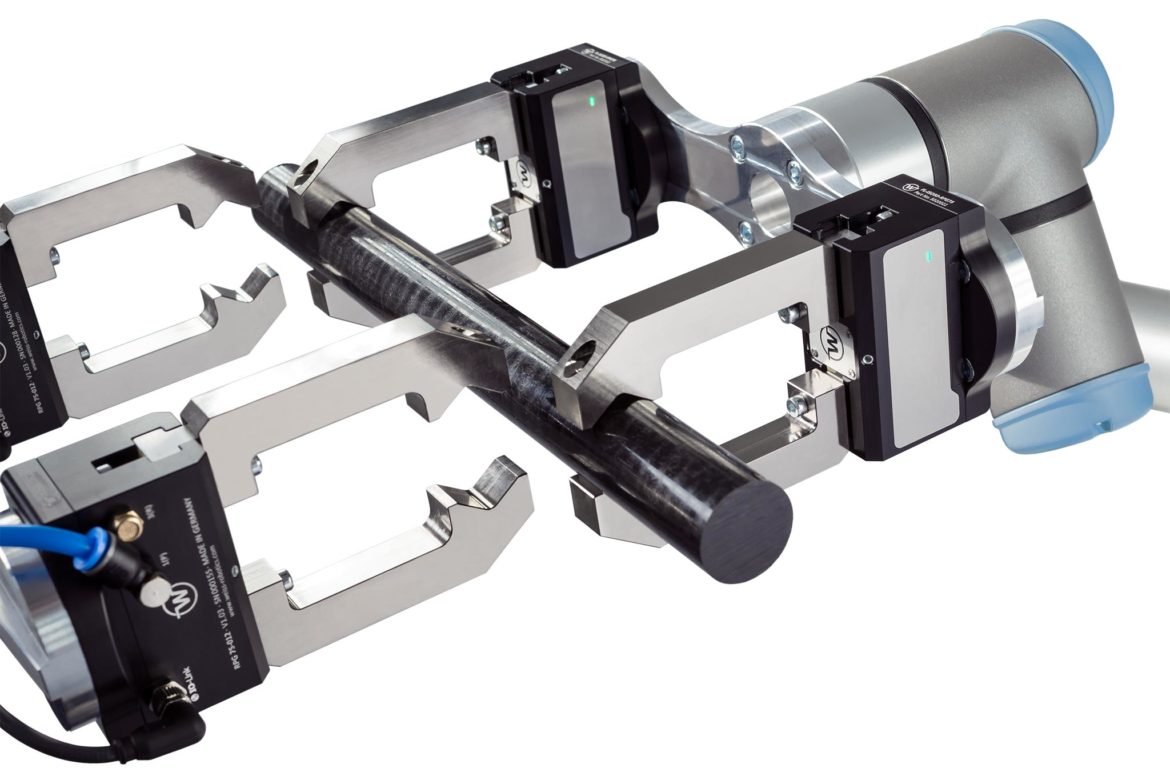
Weiss Robotics 凭借其 GRIPKIT,提供高性能夹持解决方案,将这家位于路德维希斯堡的夹持技术专家经工业验证的夹持模块无缝集成到丹麦制造商 Universal Robots 的机器人手臂中。这一方案是如何开发而来的?GRIPKIT 的特别之处是什么?
将夹持模块集成到机器人系统中通常既复杂又耗时。虽然通常可通过易于设计的适配板将其固定在法兰上,但用户尤其会在电气及控制系统集成方面面临许多悬而未决的问题:夹持模块的接口是否适配机器人控制器的功能?能否在手腕前端进行电气连接,还是必须将连接电缆沿机器人手臂铺设?是否需要额外的总线耦合器,甚至还必须在前端接入 PLC?如何从机器人程序中调用该接口?是否有示例程序等?
因此,完成应用的过程既耗时又昂贵,往往只能借助集成合作伙伴才能实现。路德维希斯堡夹持技术专家的总经理 Karsten Weiß 博士解释道:“我们的客户越来越多地询问基于我们产品的交钥匙集成解决方案。由于我们的夹持模块已具备所有必要接口,因此开发一套一体化夹持解决方案对我们来说是顺理成章的。”
适用于 Universal Robots 的夹持解决方案
Weiss Robotics 的工程师选择将其首次集成至丹麦制造商 Universal Robots. 的机器人手臂中。Weiss Robotics 的软件工程师兼 GRIPKIT 项目负责人 Julian Schill 回忆道:“从一开始,我们就非常重视与 Universal Robots 控制软件尽可能无缝地集成。” “UR 是少数提供极为全面编程接口的制造商之一,可用于设计连接自有产品的插件。”
GRIPKIT 由此成为一套全面的夹持解决方案,不仅易于集成和操作,同时还坚固耐用。目前,GRIPKIT 共提供五种型号,可覆盖广泛的应用范围。GRIPKIT 包含快速、简便地实现 Universal Robots 夹持应用所需的全部组件。供货范围包括法兰适配器、配套的接口转换器、必要的电缆、相应的固定材料,以及存有文档和示例程序的 USB 闪存盘。因此,可快速将夹持模块安装到机器人手臂上,并在极短时间内投入运行。由此,GRIPKIT 成为真正的 Plug-and-Work 解决方案。