Stabilne wyniki dzięki regulowanej sile chwytu
Mechatroniczne moduły chwytające z bezczujnikową regulacją siły chwytu
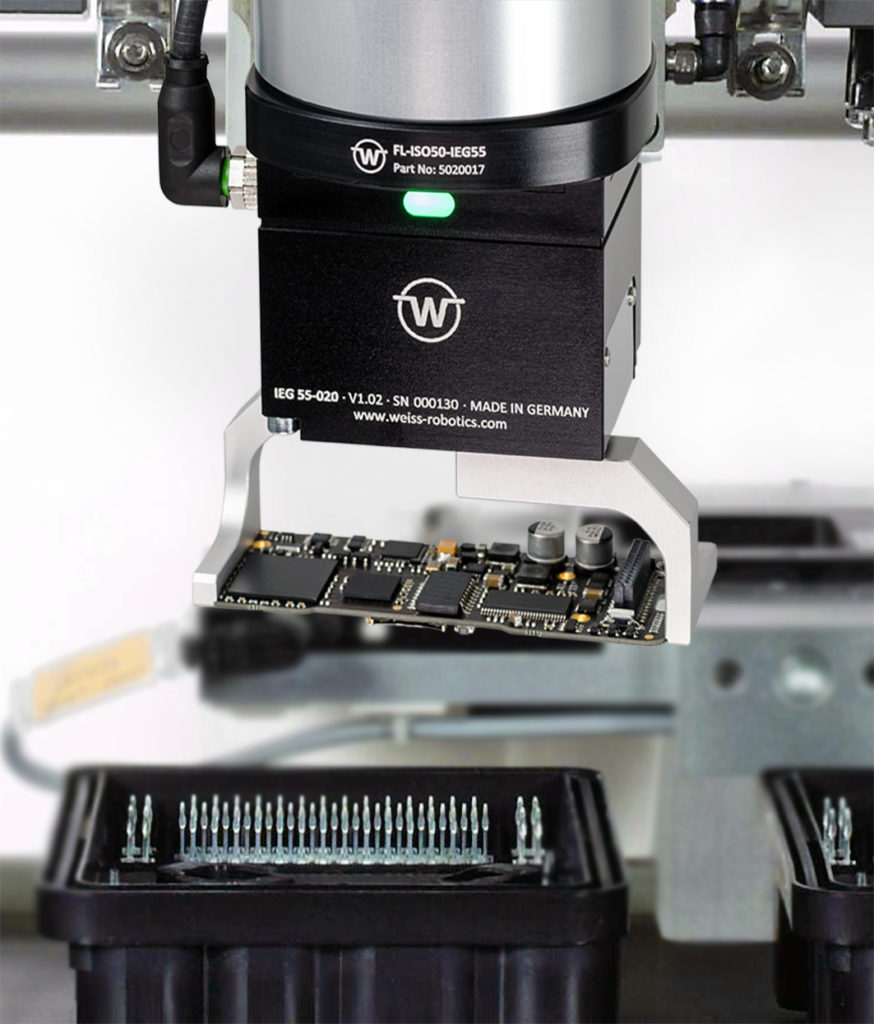
W przeciwieństwie do pneumatycznych modułów chwytających, moduły elektryczne umożliwiają lepsze dostosowanie siły chwytu do chwytanego detalu. W przypadku konwencjonalnych chwytaków elektrycznych często stosuje się w tym celu proste sterowanie prądem silnika napędowego, które ogranicza prąd uzwojenia, a tym samym moment obrotowy napędu. Jednak sama regulacja siły chwytu wyłącznie za pomocą prądu silnika wiąże się z istotnymi wadami. Aby bowiem ustawić określoną siłę chwytu, użytkownik musi uwzględnić takie czynniki, jak prędkość chwytu, stan smarowania, temperatura, rozrzut partii lub starzenie się. Ponadto ograniczenie prądu niezależne od ruchu ma negatywny wpływ na dynamikę, a tym samym na osiągalne czasy cyklu.