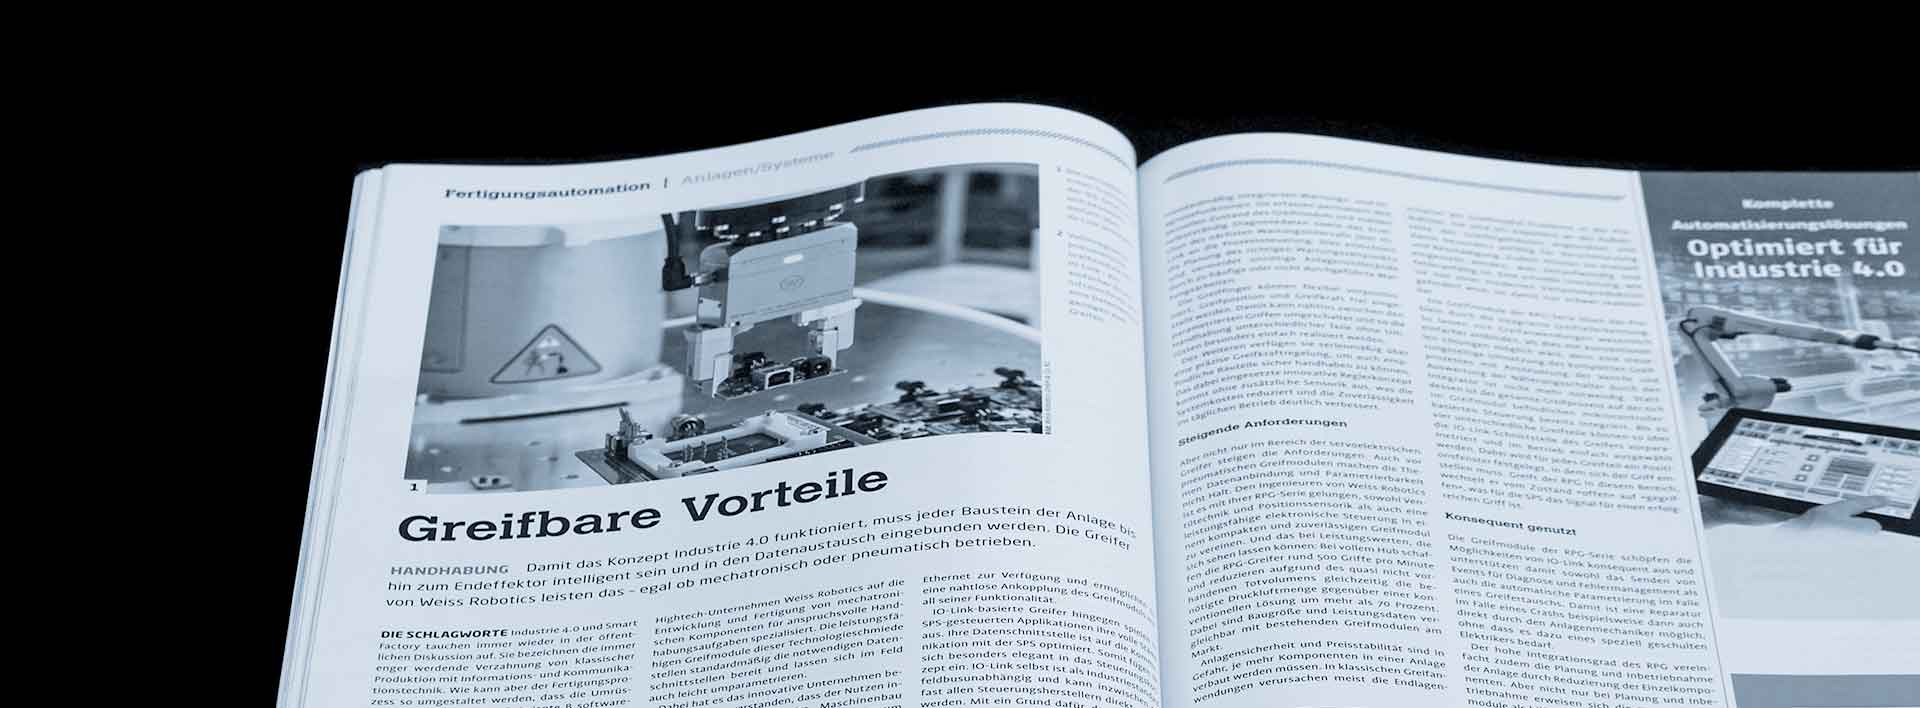
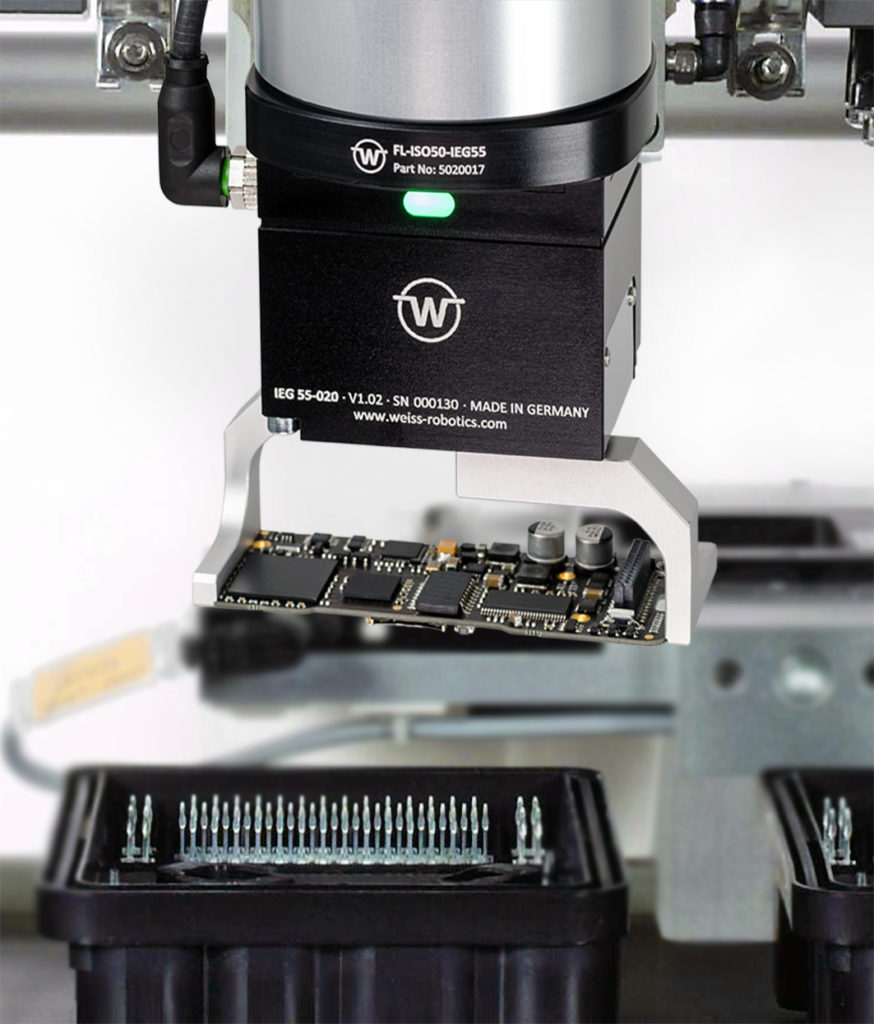
无论是易碎、脆性还是精细的工件:在搬运敏感工件时,气动夹持系统很快就会达到极限。仅通过工作压力调节夹持力的精度过低,既无法确保无误的搬运,也无法避免损坏被夹持工件。Weiss Robotics 的机电一体化夹持模块在此提供了一种有吸引力的替代方案。
与气动夹持模块相比,电动夹持模块可使夹持力更好地适应被夹持工件。为此,传统电动夹爪通常采用对驱动电机进行简单的电流控制,以限制绕组电流及由此产生的驱动扭矩。然而,仅通过电机电流设定夹持力存在决定性的缺点。因为要设定特定的夹持力,用户必须考虑夹持速度、润滑状态、温度、批次波动或老化等影响因素。此外,与运动无关的电流限制会对动态性能产生不利影响,进而影响可达到的循环时间。