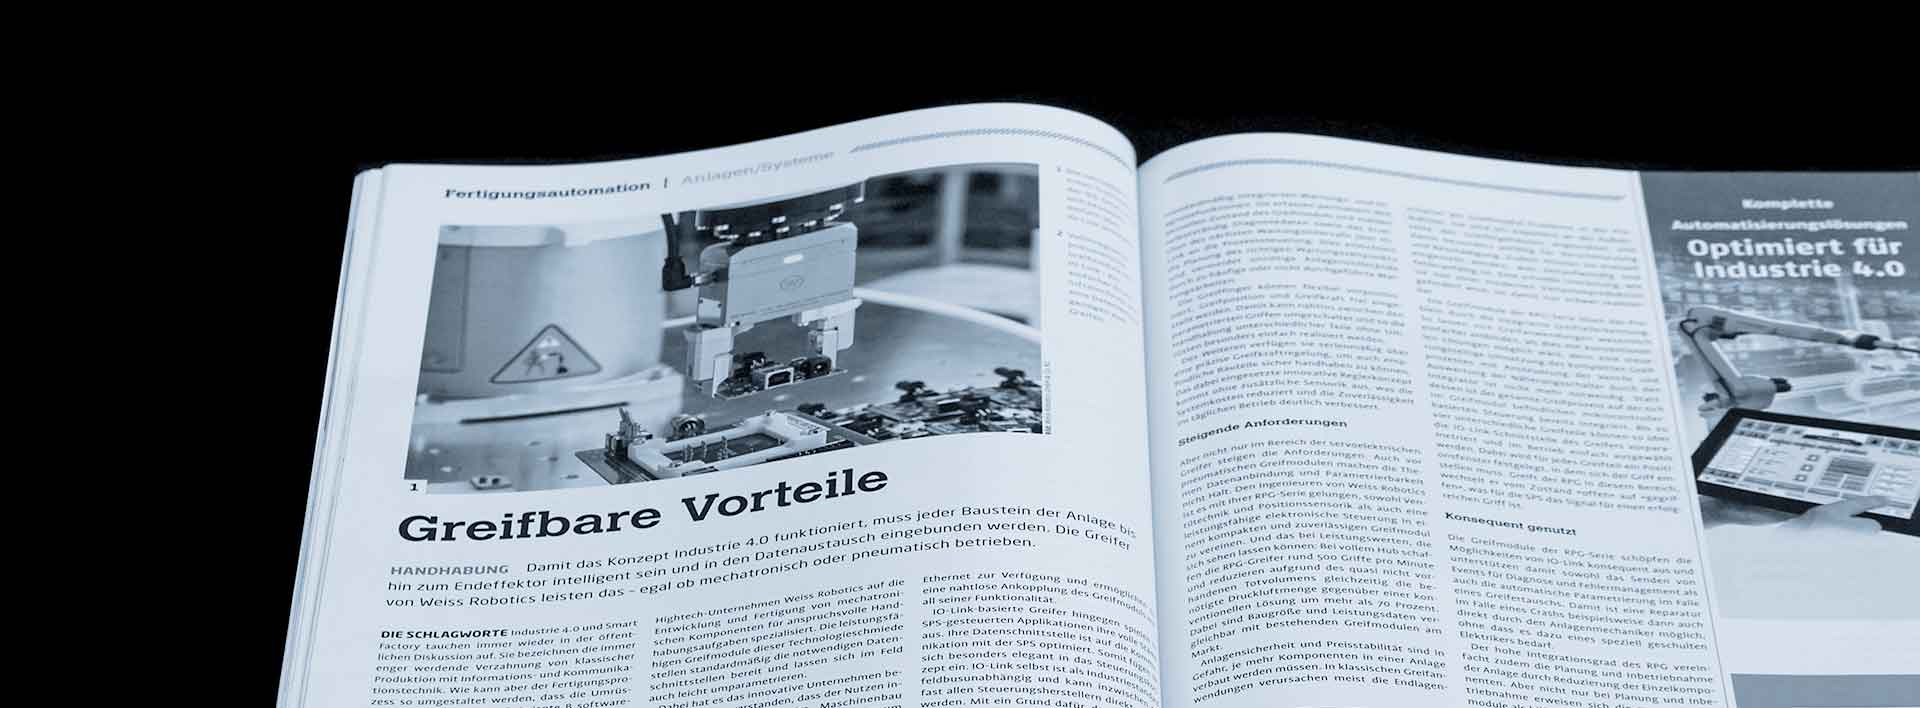
Des résultats stables grâce à une force de préhension régulée
Modules de préhension mécatroniques avec régulation de la force de préhension sans capteur
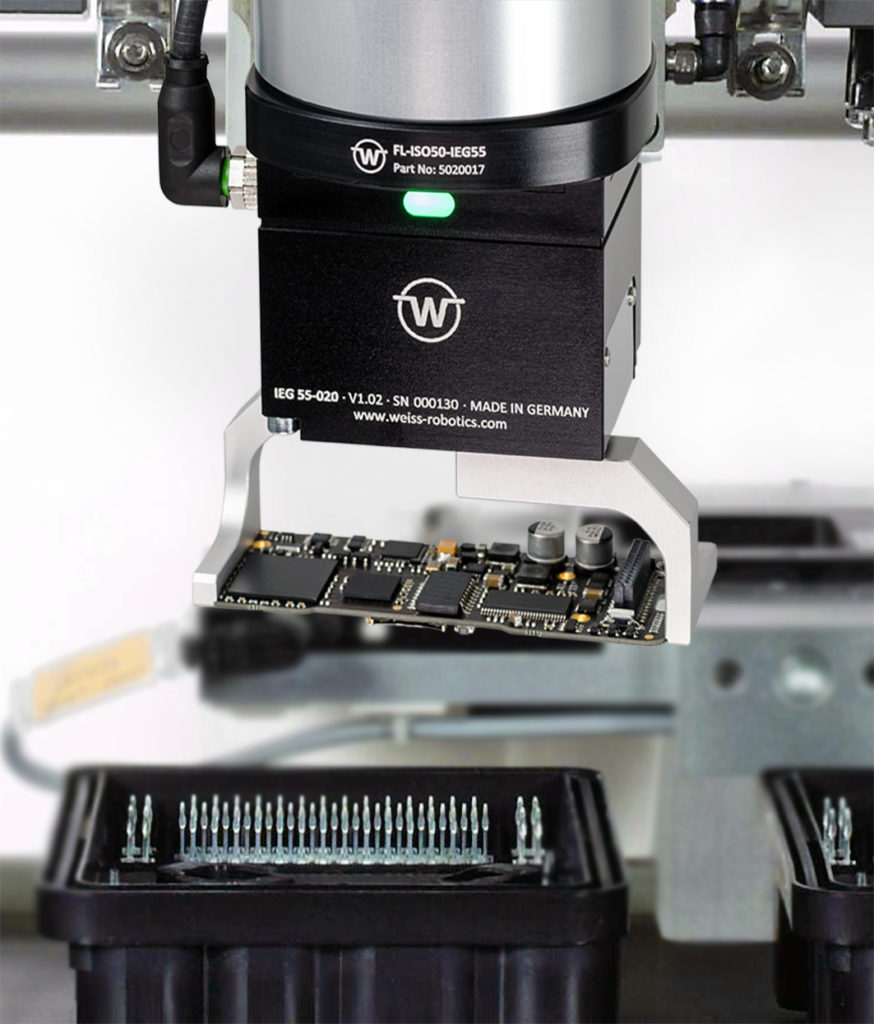
Contrairement aux modules de préhension pneumatiques, les modules de préhension électriques permettent de mieux adapter la force de préhension à la pièce à manipuler. Sur les préhenseurs électriques conventionnels, on utilise souvent à cette fin une simple régulation du courant du moteur d’entraînement, qui limite le courant dans les enroulements et donc le couple de l’entraînement. Or, le simple réglage de la force de préhension uniquement via le courant du moteur présente des inconvénients majeurs. En effet, pour régler une force de préhension donnée, l’utilisateur doit tenir compte de facteurs tels que la vitesse de préhension, l’état de lubrification, la température, la dispersion des lots ou le vieillissement. De plus, une limitation du courant indépendante du mouvement a un effet négatif sur la dynamique et, par conséquent, sur les temps de cycle réalisables.