Resultados estables gracias a una fuerza de sujeción regulada
Módulos de agarre mecatrónicos con regulación de la fuerza de agarre sin sensores
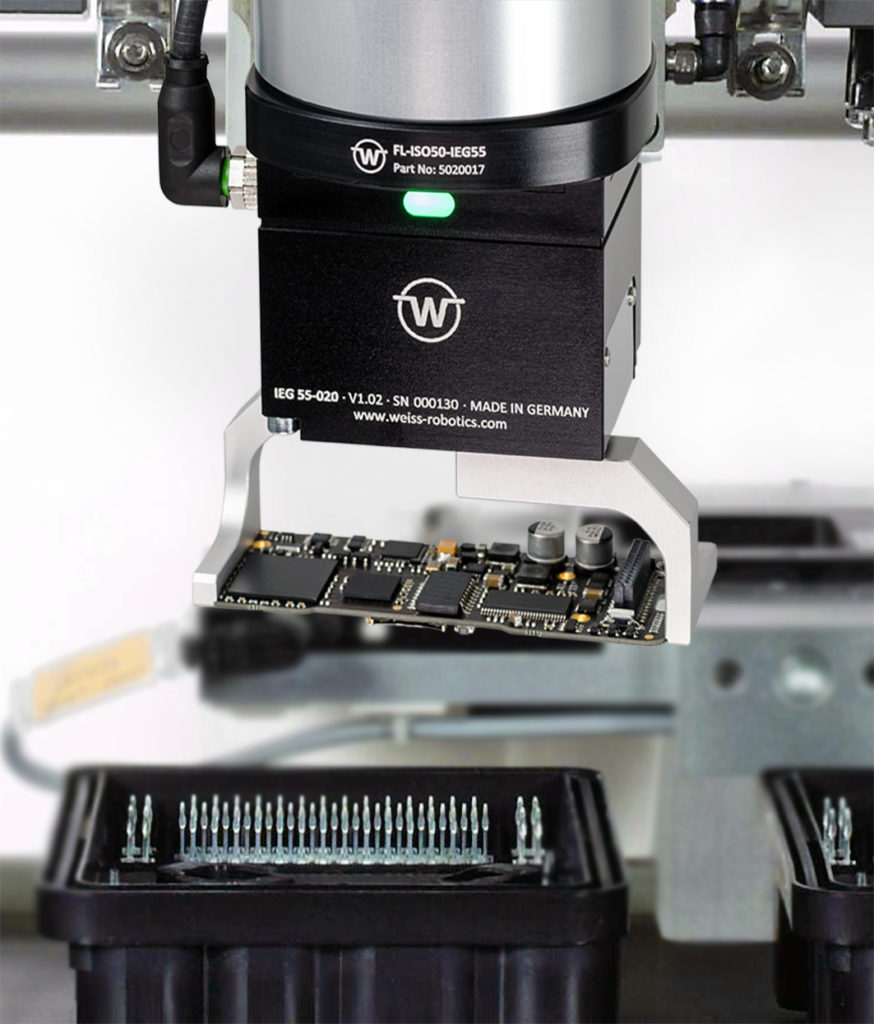
A diferencia de los módulos de sujeción neumáticos, los módulos de sujeción eléctricos permiten adaptar mejor la fuerza de sujeción al objeto a manipular. En las pinzas eléctricas convencionales, para ello se suele recurrir a un sencillo control de la corriente del motor de accionamiento, que limita la corriente del devanado y, con ello, el par del accionamiento. Sin embargo, el mero ajuste de la fuerza de sujeción únicamente a través de la corriente del motor conlleva desventajas decisivas. Y es que, para ajustar una fuerza de sujeción determinada, el usuario debe tener en cuenta factores como la velocidad de sujeción, el estado de lubricación, la temperatura, la variabilidad entre lotes o el envejecimiento. Además, una limitación de la corriente independiente del movimiento afecta negativamente a la dinámica y, por tanto, a los tiempos de ciclo alcanzables.