조절된 그립력으로 안정적인 결과 달성
센서 없는 집게 힘 제어 기능을 갖춘 메카트로닉 집게 모듈
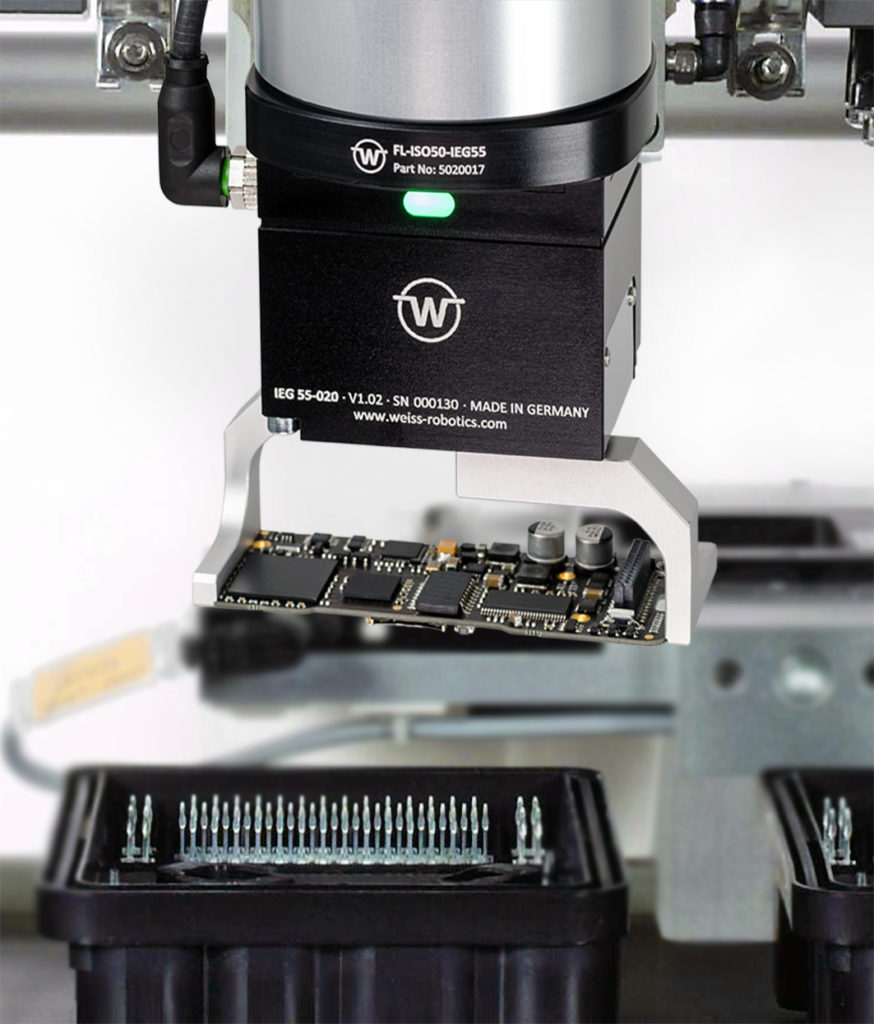
공압식 그립 모듈과 달리 전기식 그립 모듈은 그립 대상물에 그립력을 더 잘 맞출 수 있는 가능성을 제공합니다. 기존의 전기 그리퍼에서는 이를 위해 구동 모터의 전류를 간단히 제어하여 권선 전류와 그에 따른 구동 토크를 제한하는 방식이 흔히 사용됩니다. 그러나 모터 전류만으로 그립력을 조절하는 방식은 결정적인 단점을 내포하고 있습니다. 특정 그립력을 설정하기 위해서는 사용자가 그립 속도, 윤활 상태, 온도, 배치 간 편차 또는 노후화 같은 영향 요인들을 고려해야 하기 때문입니다. 또한, 움직임과 무관하게 전류를 제한하는 방식은 동적 성능에 부정적인 영향을 미치며, 결과적으로 달성 가능한 사이클 시간에도 악영향을 미칩니다.