Resultados estáveis graças à força de preensão controlada
Módulos de preensão mecatrónicos com controlo da força de preensão sem sensores
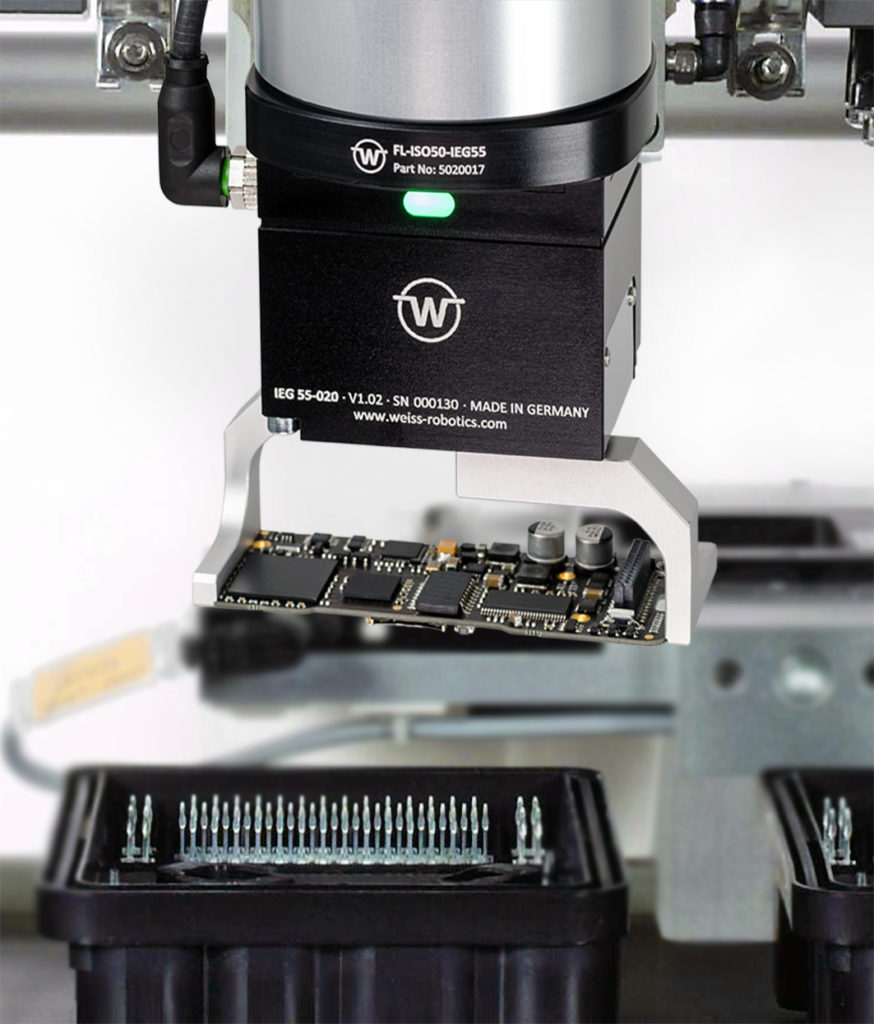
Ao contrário dos módulos de preensão pneumáticos, os módulos de preensão elétricos oferecem a possibilidade de ajustar melhor a força de preensão à peça agarrada. Nos garras elétricas convencionais, recorre-se frequentemente a um simples controlo da corrente do motor de acionamento, que limita a corrente do enrolamento e, consequentemente, o binário do acionamento. No entanto, o simples ajuste da força de preensão apenas através da corrente do motor acarreta desvantagens decisivas. Isto porque, para ajustar uma determinada força de preensão, o utilizador tem de ter em conta fatores como a velocidade de preensão, o estado de lubrificação, a temperatura, a variação entre lotes ou o envelhecimento. Além disso, uma limitação de corrente independente do movimento tem um efeito negativo na dinâmica e, consequentemente, nos tempos de ciclo alcançáveis.