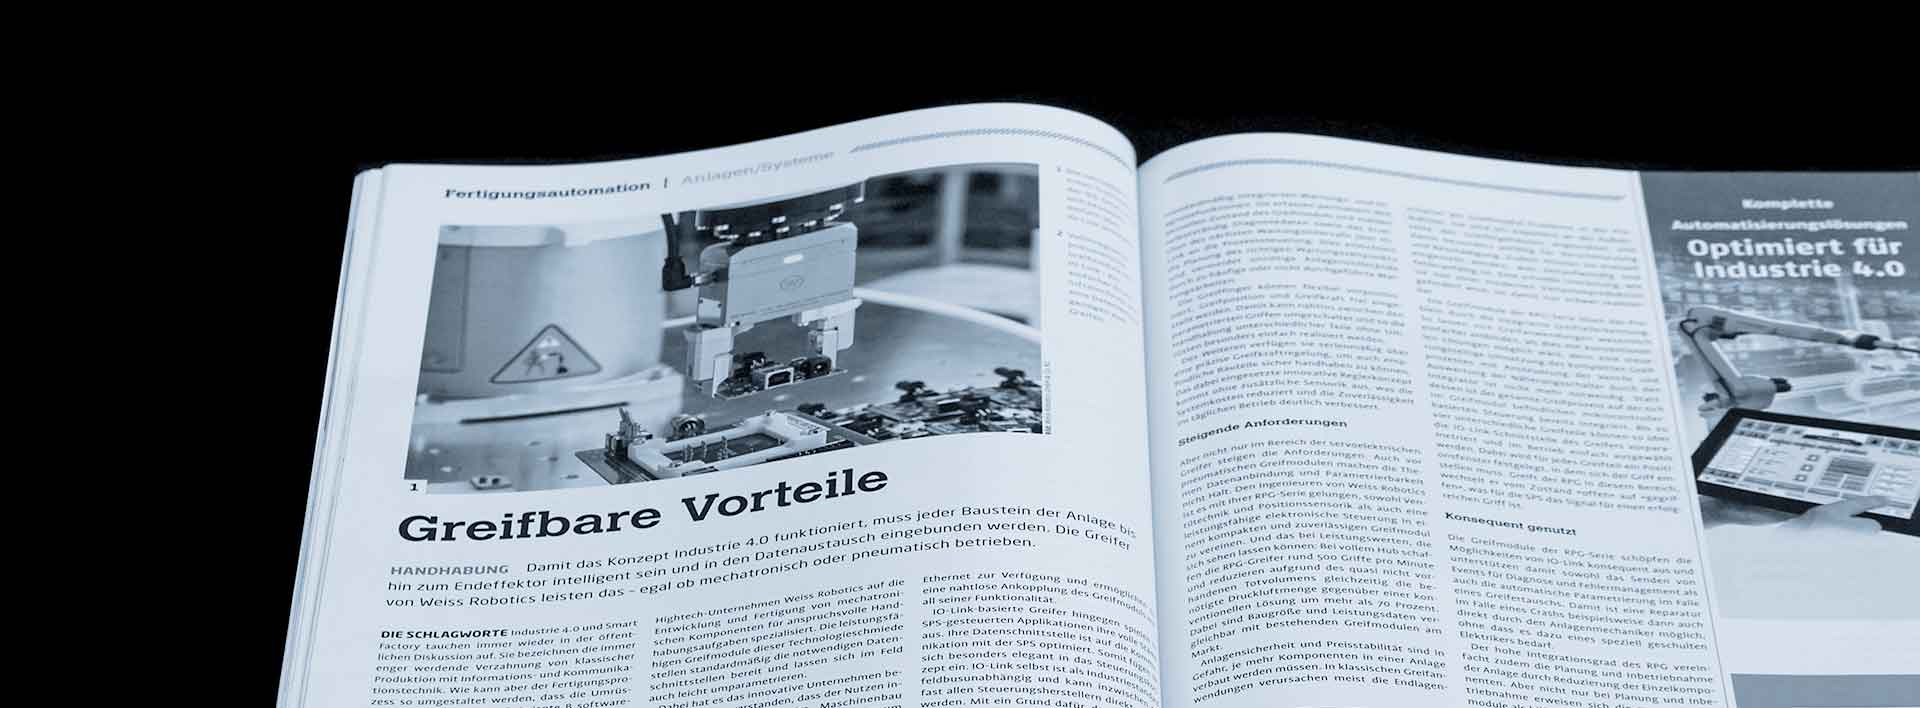
制御された把持力による安定した結果
センサーレス把持力制御機能を備えたメカトロニクス把持モジュール
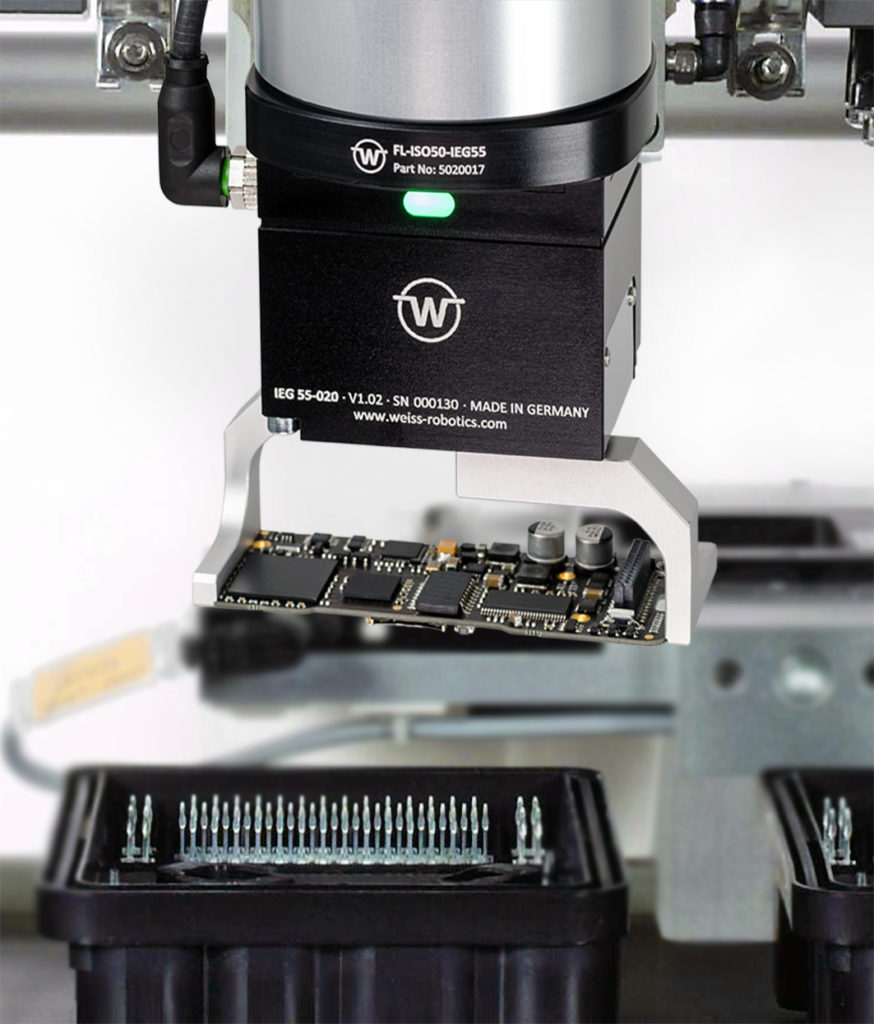
空圧式把持モジュールとは対照的に、電動式把持モジュールは、把持物に把持力をより適切に調整する機能を提供します。 従来の電動グリッパーでは、駆動モーターの電流を単純に制御し、巻線電流、ひいては駆動トルクを制限する方法がよく用いられます。しかし、モーター電流のみによる把持力の調整には、決定的な欠点があります。 というのも、特定の把持力を設定するためには、ユーザーが把持速度、潤滑状態、温度、ロット間のばらつき、経年劣化といった影響要因を考慮しなければならないからです。さらに、動作に依存しない電流制限は、動特性に悪影響を及ぼし、ひいては達成可能なサイクルタイムにも悪影響を及ぼします。